縫製工場裁断〜梱包ライン
裁断・ハンガー搬送・プレス・検針は専用機が担い、裁断品の一枚取りと縫製機への供給、本縫い、たたみには人が残っています。既存のミシンや芯貼り機の前に人の代わりに立てるヒューマノイドや協働ロボットなら、設備を入れ替えずに自動化を始められる点が大きなメリットです。
4工程・13作業をロボットに置き換えられます。
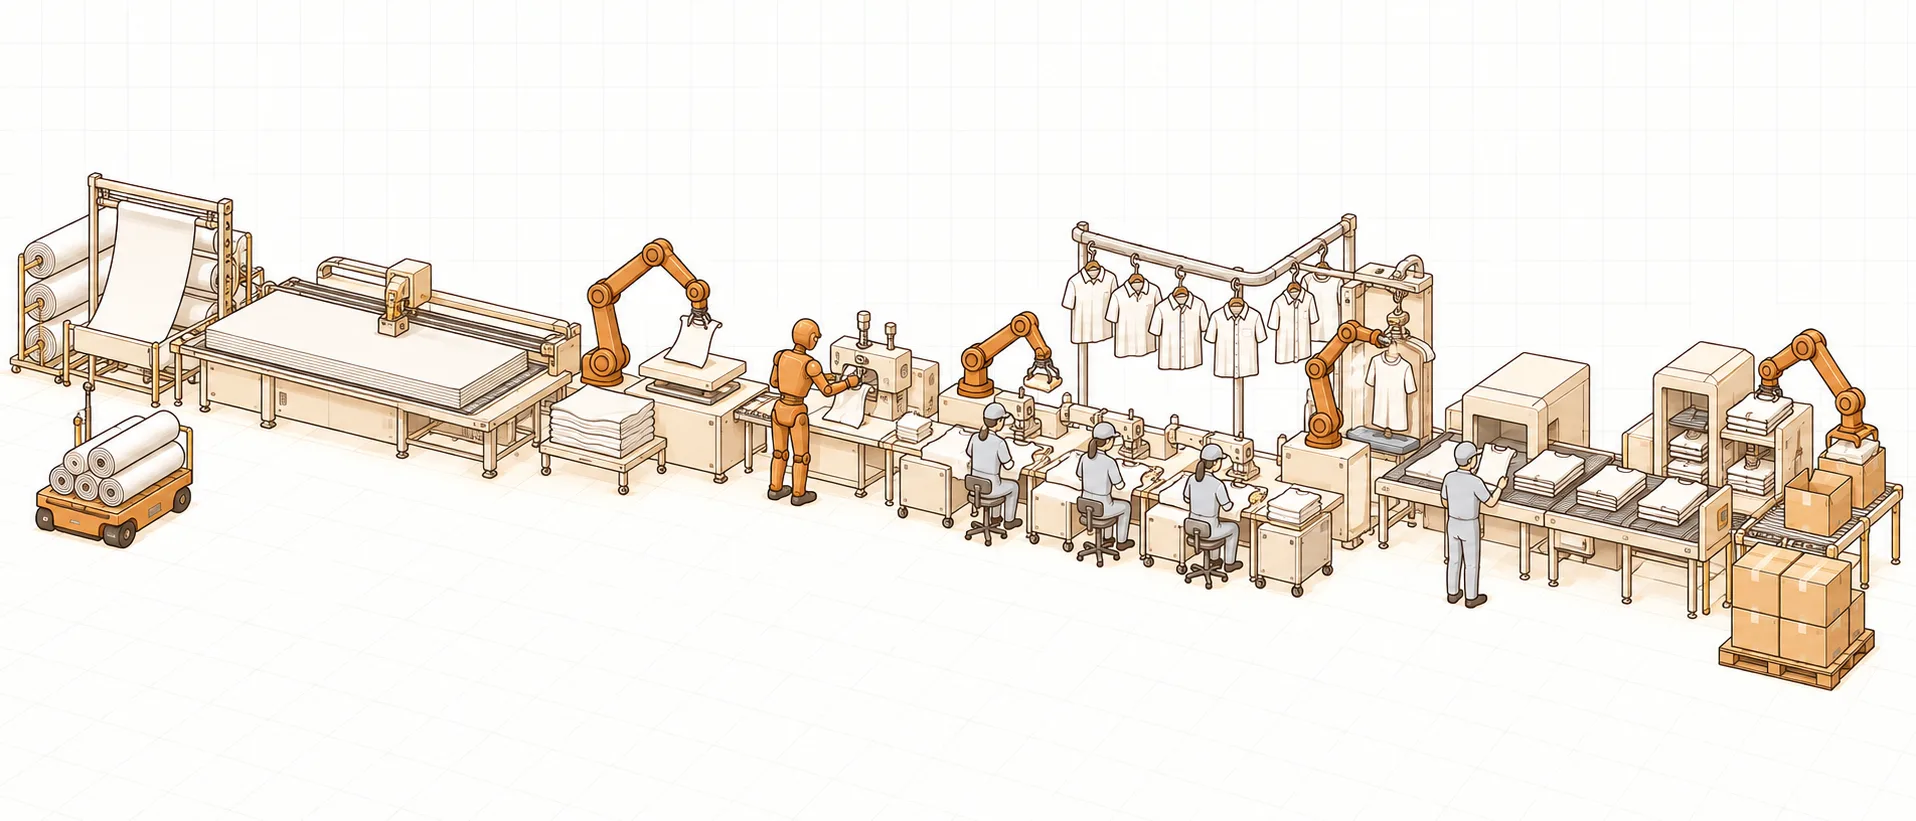
工程の流れ
工程を押すと、その工程の作業へ移動します。
工程の出典:厚生労働省 職業解説 アパレル製造「検反・裁断」 / 厚生労働省 職業解説 アパレル製造「縫製」 / OSHIMA「A Step-by-Step Guide to Garment Production」
工程ごとの置き換え作業
人が今やっている作業のうち、ロボットが担っている実例があるものを工程ごとに挙げました。右のリンクから候補機種と導入実績へ進めます。
- ロボット化
生地受入・検反
反物を受け入れ、キズ・織りムラ・収縮などの生地不良を検反機で調べる。反物の倉庫→裁断室の運搬と裁断機へのセットは人。
- 反物の入出庫・倉庫内ピッキングと、裁断機・ミシンへの生地の自動供給・排出
三明「アパレル製造向け 全方位移動型 AMR+人協働ロボット」。ダイヘン AiTran(全方位移動・カメラ位置決め・無線給電で 24 時間稼働)に安川 MOTOMAN-HC10 を載せ、生地の入出庫・裁断機やミシンへの供給・排出を想定。導入事例は未掲載。
出典:三明(イプロス)
- 専用設備
マーキング・延反・裁断
CAD で型入れ(マーキング)し、延反機で張力をかけずに反物を積層し、自動裁断機(CAM)で裁断する。地の目・柄合わせの判断は人。
自動延反機・自動裁断機という専用機が担う(川上製作所は原反投入〜延反〜裁断の自動化、島精機 P-CAM はミドリ安全のベトナム工場に導入)。ロボットアームの出番はない。
- ロボット化
裁断品の仕分け・一枚取り・芯貼り
裁断品を反別・色別・サイズ別に一揃えに組み、束から一枚ずつ取り出して芯貼りプレスにかける。束からの一枚取り(枚葉分離)は人の指先。
- 裁断品の束から一枚ずつ取り上げて次工程(縫製・芯貼り)へ置く
Robotextile(ドイツ)の後付けフローグリッパー。気流でニット・不織布・織物の最上層だけを分離し、特許のローラー機構と組み合わせる。C&A がジーンズのポケット組立に、アウトドアの Vaude も採用(Texprocess イノベーションアワード 2026)。
- 芯貼りプレスへの裁断品のピック&プレース
Aitu(浙江省)のヒューマノイドが Sunrise Group・Eifini・Chenfeng Group の縫製工場で生産試験中(2026-07)。芯貼りプレスへの裁断品の置き取りを担当。1 品番・1 素材で枚葉分離の成功率 97%、縫製品質合格 98% 超、投資回収は約 18 か月と同社が試算。全工程の無人化は未達。
- 積層生地の最上層だけをシワなく把持するロボットハンド
香港大学×東北大学の TransGP(衣料生産変革センター)。吸着口付きローラーで布を巻き取って把持するエンドエフェクタ(PCT 出願済み、ジュネーブ国際発明展 2024 銀賞)。治具レス縫製の研究では吸着式エンドエフェクタが 100 回中 100 回成功、縫い目追従の平均偏差 0.1mm 未満。導入事例なし。
- ロボット化
パーツ縫製(ポケット・ファスナー・テンプレート縫製)
ポケット・カフス・前立てなどの部品を専用ミシンやテンプレート縫製機で縫う。部品のセット、テンプレートの開閉・載せ替え、取り出しは人。
- ジーンズの前立てへのファスナーの位置決め・縫い付け・端かがり
JUKI×YKK のジーンズ用ファスナー自動縫い付け機。ロボットアームによる縫製と生地の自動搬送を組み合わせ、ファスナーと前立ての位置合わせ・縫い付け・端かがりを自動化。顧客のジーンズ縫製工場が 2018-10 に導入し生産開始(2019-03 発表)。
- テンプレート縫製機 3 台の間でテンプレートを載せ替える
Jack(中国・ミシン大手)が Huawei と開発したロボットアーム付き自動テンプレート縫製機。アーム 1 本で 3 台のミシンにテンプレートを載せ替え、ヘッドのカメラが柄を認識して縫う(CISMA 2019 出展)。導入先は未確認。
- テンプレート縫製機・ポケットセッターへの生地のセットと取り出し
Aitu(浙江省)のヒューマノイドが Sunrise Group・Eifini・Chenfeng Group で試験中(2026-07)。テンプレート縫製機への生地のセット・取り出しとポケットセッターへの位置決めを担当。同社は 2026〜28 年を単工程の検証期間、複数工程の連携は 2028〜30 年と見込む。
- テンプレート機の開閉・生地の積み重ね・取り出しを一連で行う
浙江ヒューマノイドロボット革新センターの「NAVIAI」。Jack Technology が 2,000 台を発注(2026-05 発表、Siemens が統合パートナー)。2024-09 に開発着手、テンプレート機操作の方式は 2025-07 に PoC 完了。襟・ポケットの裁断片の位置合わせ ±2mm、単動作 10 秒未満が要件。納入時期・稼働台数は未公表。
- ポケット裾縫い機へのポケットの供給と、縫製後の整列スタック
Vibemac(ジーンズ自動機)の V700 ポケット裾縫い機の改良版。4 口の供給ステーションからロボットアームがポケットを搬送ベルトへ移し、縫製後はアンローダーがストレージディスクに順に積む(2019-01 インタビュー)。導入先は未確認。
- Tシャツの袖付け・ラベル付けなどのパーツ縫製をビジョン付き縫製ロボで行う
SoftWear Automation(米アトランタ)「Sewbot」。真空グリッパ付き 4 軸アームが布パネルを縫製台へ運び、マイクロマニピュレータがミシンへ送る。中国・天源服装の米アーカンソー工場に 21 ライン・22 秒/枚の計画(2018-01 報道)。当時の稼働実績はバスマット・枕カバー・タオルで、Tシャツは開発中。同社は現在 Sewbot による Tシャツのオンデマンド生産を掲げる。
- ハンガーに掛けたTシャツを裏返し、裾縫いミシンへ双腕で供給
INESC TEC・ポルト大学・ESI Robotics(ポルトガル)。ABB YuMi 双腕が自動ハンガーで裏返したノースリーブTシャツを SiRUBA 裾縫い機へ供給。供給成功率 98%(84/86)、供給+縫製で 35 秒未満。縫い上がりまでの成功率は 76%で、量産セルへの統合は今後(ICINCO 2025)。
- 水溶性の糊で布を一時的に硬化させ、産業用アームで縫う
Sewbo(米シアトル)。ポリビニルアルコールで硬化させた裁断片を UR5 が吸着で取り、家庭用ミシンへ送って Tシャツ 1 着を縫製(2016-09)。縫製後に温水で糊を落とす。コーティング生地・革は不可。その後の商用化は未確認。
- 人が担う
組立縫製(本縫い・ライン縫製)
前後身頃・袖・襟を分業のラインで縫い合わせる。オペレーターが生地を手で送り、裏返し、カーブや合印を合わせる。
柔らかい生地を裏返す・合印を合わせるなど繊細な手さばきが要り、多品種で段取りが頻繁。既存の縫製ロボットも本格普及に至っていない(JUKI、2015)。Aitu も「全工程の無人化は未達」としている。
- 専用設備
工程間搬送(ハンガーシステム)
縫いかけの半製品をハンガーに掛け、縫製工程間を天井レールで自動搬送する。ハンガーへの掛け外しは人。
INA(中国)などのハンガーシステムが担う(INA はインドだけで約 1,000 ステーション)。JUKI も Non-Sewing(裁断・搬送・仕上げ)としてハンガーを提案。AMR は製品段階(三明)。
- 専用設備
プレス仕上げ
縫い上がった製品をカフス・ポケット・シャツ用のプレス機や仕上げ機でプレスする。製品のセットは人。
シャツ仕上げ機・自動カフスプレス(最大 350 枚/h)などの専用機が担う。プレスを行うロボットアームの量産導入は未確認。
- 専用設備
検品・検針
目視・触診で縫い目・汚れ・キズを検査し、寸法を測り、コンベア検針機で折れ針・異物を検出する。
検針はコンベア検針機(サンコウ電子 APA シリーズ等)、寸法はカメラ式検査機(Dongguan Yunji Zhihui、Tシャツ 15 寸法を 6 秒/枚)が担う。外観の目視検査は人。
- ロボット化
たたみ・袋詰め・箱詰め・出荷
製品をたたみ、タグを付けて袋詰めし、箱詰めして出荷する。折りたたみ・袋詰め機への製品の投入と箱詰めは人。
- 折りたたみ機への製品の投入(シワを付けずに広げて供給)
Greif Textile Mietsysteme(ドイツ・工業用ランドリー、近接事例)× sewts「VELUM」。FANUC M-10iD×2 台と 3D カメラで布の縁・角を見つけて把持し、タオル・シーツを折りたたみ機へ投入。500〜600 枚/h、2022-11 稼働。衣料への展開は同社の次の目標。
出典:IFR 事例
一覧
| 工程 | ロボット化できる作業 | 段階 | ロボット種別 | 用途ページ |
|---|---|---|---|---|
| 1. 生地受入・検反 | 反物の入出庫・倉庫内ピッキングと、裁断機・ミシンへの生地の自動供給・排出 | 製品あり(導入事例未確認) | 自律走行搬送ロボットロボットアーム | 工場内搬送 |
| 3. 裁断品の仕分け・一枚取り・芯貼り | 裁断品の束から一枚ずつ取り上げて次工程(縫製・芯貼り)へ置く | 海外実績あり | ロボットアーム | 原材料投入・供給 |
| 3. 裁断品の仕分け・一枚取り・芯貼り | 芯貼りプレスへの裁断品のピック&プレース | PoC・実証段階 | ヒューマノイド | 組立・加工 |
| 3. 裁断品の仕分け・一枚取り・芯貼り | 積層生地の最上層だけをシワなく把持するロボットハンド | PoC・実証段階 | ロボットハンドロボットアーム | 組立・加工 |
| 4. パーツ縫製(ポケット・ファスナー・テンプレート縫製) | ジーンズの前立てへのファスナーの位置決め・縫い付け・端かがり | 国内導入済み | ロボットアーム | 組立・加工 |
| 4. パーツ縫製(ポケット・ファスナー・テンプレート縫製) | テンプレート縫製機 3 台の間でテンプレートを載せ替える | 製品あり(導入事例未確認) | ロボットアーム | 組立・加工 |
| 4. パーツ縫製(ポケット・ファスナー・テンプレート縫製) | テンプレート縫製機・ポケットセッターへの生地のセットと取り出し | PoC・実証段階 | ヒューマノイド | 組立・加工 |
| 4. パーツ縫製(ポケット・ファスナー・テンプレート縫製) | テンプレート機の開閉・生地の積み重ね・取り出しを一連で行う | PoC・実証段階 | ヒューマノイド | 組立・加工 |
| 4. パーツ縫製(ポケット・ファスナー・テンプレート縫製) | ポケット裾縫い機へのポケットの供給と、縫製後の整列スタック | 製品あり(導入事例未確認) | ロボットアーム | 原材料投入・供給 |
| 4. パーツ縫製(ポケット・ファスナー・テンプレート縫製) | Tシャツの袖付け・ラベル付けなどのパーツ縫製をビジョン付き縫製ロボで行う | 製品あり(導入事例未確認) | ロボットアーム | 組立・加工 |
| 4. パーツ縫製(ポケット・ファスナー・テンプレート縫製) | ハンガーに掛けたTシャツを裏返し、裾縫いミシンへ双腕で供給 | PoC・実証段階 | ロボットアーム | 原材料投入・供給 |
| 4. パーツ縫製(ポケット・ファスナー・テンプレート縫製) | 水溶性の糊で布を一時的に硬化させ、産業用アームで縫う | PoC・実証段階 | ロボットアーム | 組立・加工 |
| 9. たたみ・袋詰め・箱詰め・出荷 | 折りたたみ機への製品の投入(シワを付けずに広げて供給) | 海外実績あり | ロボットアーム | 原材料投入・供給 |
導入前の確認点
- 一枚取り(枚葉分離)が最大の難所:裁断品の束から最上層だけを取る作業は、気流・ローラー・吸着などグリッパー方式を生地ごとに選ぶ必要がある(Robotextile は 4 方式、100 種以上の生地で検証)。
- 成功率は品番・素材ごとに変わる:Aitu の 97% は「1 品番・1 素材」の値。対象 SKU と生地を絞って PoC し、コーティング生地・革など方式に合わない素材を事前に除く。
- 自由縫製より専用機への供給から:実績があるのはテンプレート縫製機・ポケット裾縫い機・ファスナー付け機など専用機へのロボット供給・載せ替え。治具レスの自動縫製は研究段階。
- 裁断は CAM、搬送はハンガーが先:延反・裁断は自動機が担い、ロボットは不要。工程間搬送もハンガーシステムが主流で、AMR+協働ロボットは製品段階(三明)。
- ヒューマノイドは PoC 扱い:Jack の 2,000 台発注も納入時期・稼働台数は未公表。位置合わせ ±2mm・単動作 10 秒未満などの要件と、投資回収(Aitu 試算 18 か月)を自社ラインで検証する。
自社の工程で、どこから置き換えるか相談する
工程表を持ち込んでいただければ、置き換えやすい作業と候補機種、PoC の進め方を一緒に整理します。