ロボットハンド特集
AIが現実に触れる、その先端。
人の手に近づく器用さが、ロボットにできる仕事を広げていく。
概要・市場
ロボットハンドとは — いま「手」に投資が集まる理由
ロボットハンドは、アームやヒューマノイドの先端で「つかむ・扱う」を担うエンドエフェクターです。人と同じ道具・環境で働くロボットには器用な手が不可欠であり、ヒューマノイドと具身AIの台頭で、ハンドは本体と並ぶ中核部品になりました。研究・教育やAI学習データ収集から、製造・物流の実務まで、導入の入口はすでに広がっています。
- 多指ハンド
- 人の手に近い多関節で、道具や不定形物を器用に扱う
- 2指グリッパー
- 決まった部品を高速・確実に把持する工業ライン向け
- 触覚・力覚 × AI制御
- 人にしかできなかった繊細な作業の自動化が現実に
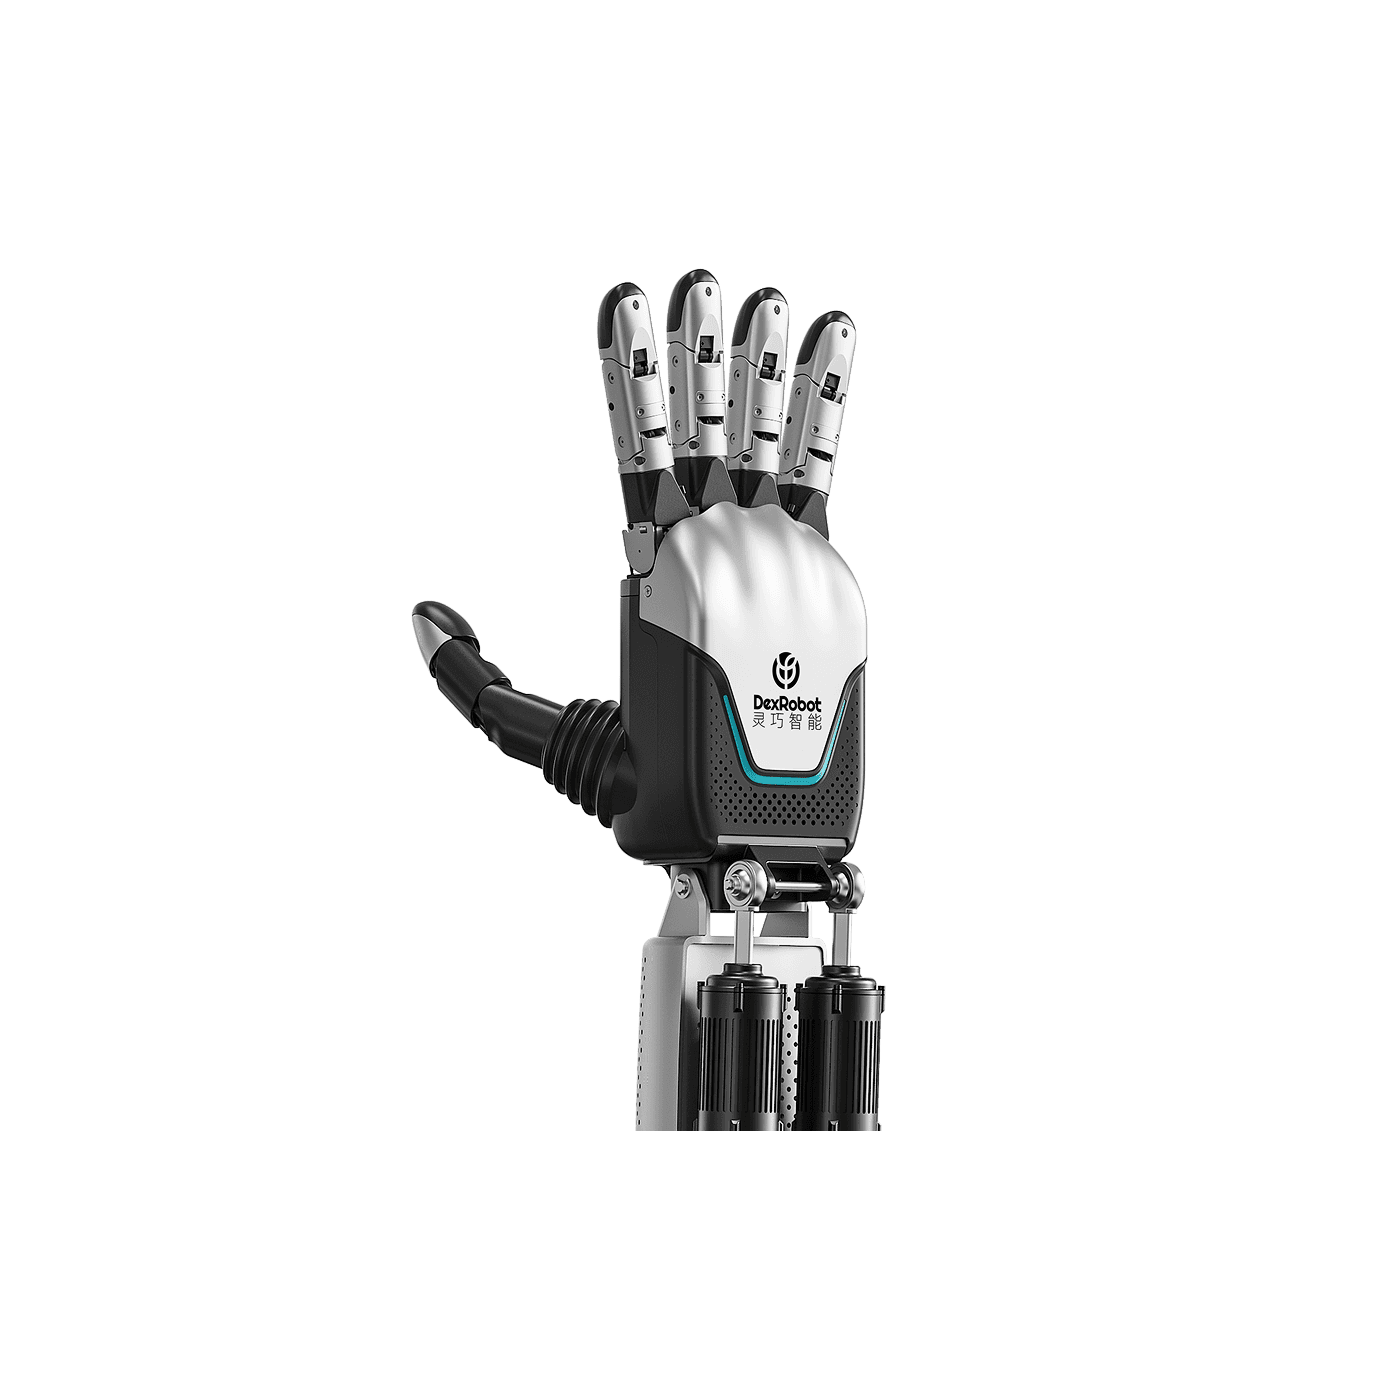
近接覚 >1cm指先・指腹・手のひら感知
22 自由度腱索伝動(双索駆動)
開閉 0.6 秒コアレスモーター駆動
MARKET TREND
多指ハンド世界市場規模
年平均+68.7%で拡大(中間年は成長率からの推移イメージ)
- 多指ハンド世界市場の年平均成長率
- 68.7%QYResearch・2025〜2031年予測
- 需要側のヒューマノイド世界市場(2035年予測)
- 502.7億ドルMarketsandMarkets・CAGR 28.1%
※市場規模・成長率は各調査会社(QYResearch、MarketsandMarkets)の公開予測値に基づきます(2026年7月確認)。
選ばれる理由
なぜHope-Robot mall
- 01
グローバル比較・一括見積
最適なロボットを、最短で見つける。
- 中国をはじめ世界各国のロボット・主要部品を横断比較
- 複数ベンダーへまとめて見積もり依頼
- 独立した第三者視点で候補選定を支援
- 02
最先端の応用事例
他社の成功事例から、自社の最適解が見つかる。
- 物流・小売・宿泊飲食・医療介護・製造の事例を網羅
- 国内外の最新事例・技術動向を素早く紹介
- 課題から機種選定・導入までの道筋を可視化
- 03
保守・運用まで伴走
導入がゴールではない。稼働し続けることが本質だ。
- 国内保守パートナーがトラブルの一次対応
- 高度な問題は海外メーカーの技術者と直接連携
- 年間保守・予防保全で安定稼働を支援
全体図
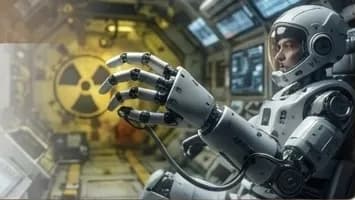
ロボットハンドの4つの応用領域
工業・医療・サービス・先端研究で、ロボットハンドが担う役割を比較できます。
注目メーカー特集
各社の得意領域、会社概要、代表機種をまとめて比較できます。
Linkerbot
3製品6能動自由度モデルから高自由度モデル、遠隔操作・データ収集まで展開。
- 設立
- 2023
- 本社
- Jingyi Technology Building, Dazhongsi East Road, Haidian District, Beijing, ChinaGoogle Maps ↗
強み
11〜21自由度の多指ハンドを用途別に構成
強み
リンク機構と腱駆動を使い分ける製品群
強み
外骨格グローブと遠隔操作アームによるデータ収集
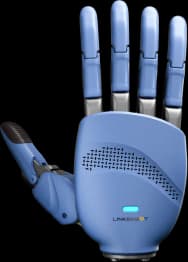
ロボットハンド
Linkerbot(灵心巧手)
Linker Hand O6
6能動+5受動自由度の軽量・高把持力ロボットハンド。
6 Active + 5 Passive自由度 · 最大荷重50kg · 四指25N
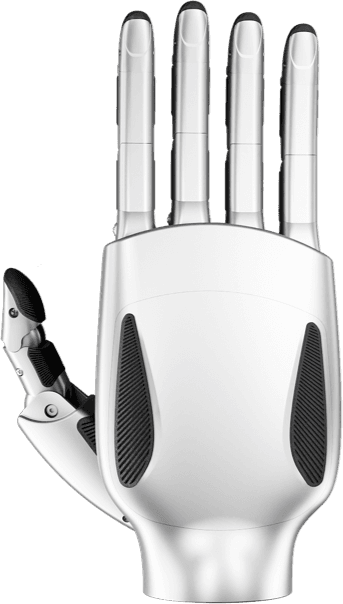
ロボットハンド
Linkerbot(灵心巧手)
Linker Hand L20
16能動+5受動自由度、触覚・視覚拡張に対応する多指ハンド。
16 Active + 5 Passive自由度 · 最大荷重20kg · 四指15N
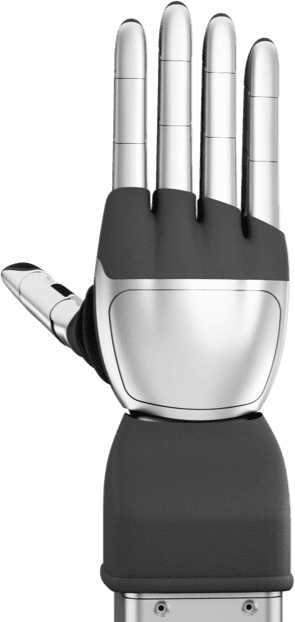
ロボットハンド
Linkerbot(灵心巧手)
Linker Hand L30
17能動+4受動自由度、腱駆動の高応答ロボットハンド。
17 Active + 4 Passive自由度 · 最大荷重2kg · 四指3.5N
DexRobot
3製品触覚・力覚・視覚を統合し、器用な操作と学習データ基盤を接続。
- 設立
- 2024
- 本社
- Shaoxing, Zhejiang, China (R&D center: Shanghai)Google Maps ↗
強み
3指から腕・手首一体型までのDexHandシリーズ
強み
位置・触覚・力覚・近接覚の多模態センシング
強み
SDK・シミュレーション・遠隔操作を含む開発基盤
公開実績・提携 公式会社紹介資料の協力パートナーとして、中国郵政・Xiaomi・NVIDIAなどを掲載。
ChangingTech(知行机器人)
2製品可搬・ストローク・速度を選びやすい、工業用2指グリッパー。
- 設立
- 2018
- 本社
- Building 18, Technovation Valley, No. 99 Fuda Road, Taicang, Jiangsu, ChinaGoogle Maps ↗
強み
平行把持を中心とした堅実な工業用ライン
強み
把持幅と可搬に応じた複数サイズ
強み
組立・マシンテンディングへ組み込みやすい構成
OYMotion(傲意科技)
2製品筋電センシングとバイオニック技術を、多指ハンドへ展開。
- 設立
- 2015
- 本社
- No. 788, Lane 100, Banxia Road, Pudong New Area, Shanghai, ChinaGoogle Maps ↗
強み
筋電・脳電信号解析を背景とする制御技術
強み
義肢・リハビリからロボット用途までの知見
強み
ROHシリーズによる複数の自由度・センサー構成
Shadow Robot Company
1製品高自由度・触覚・遠隔操作を追求する、研究用ロボットハンドの老舗。
- 本社
- Unit 31 Spectrum House, 32-34 Gordon House Road, London NW5 1LP, UKGoogle Maps ↗
強み
人の手に近い高自由度な多指操作
強み
触覚センシングとROSを使う研究基盤
強み
強化学習や遠隔操作を想定したシステム設計
公開実績・提携 Google DeepMindと、長時間の機械学習実験に耐える研究用ハンドDEX-EEを共同開発。
全機種カード一覧
現在のカタログに掲載している該当機種を、同じカード形式で確認できます。
多指・デクスタラスハンド
多指は人手代替、研究、具身AIなど複雑な操作向け。自由度、触覚、遠隔操作、学習環境を重視して12機種を比較します。対して2指は、可搬・速度・コストを優先する工業ラインに向きます。
ロボットハンド
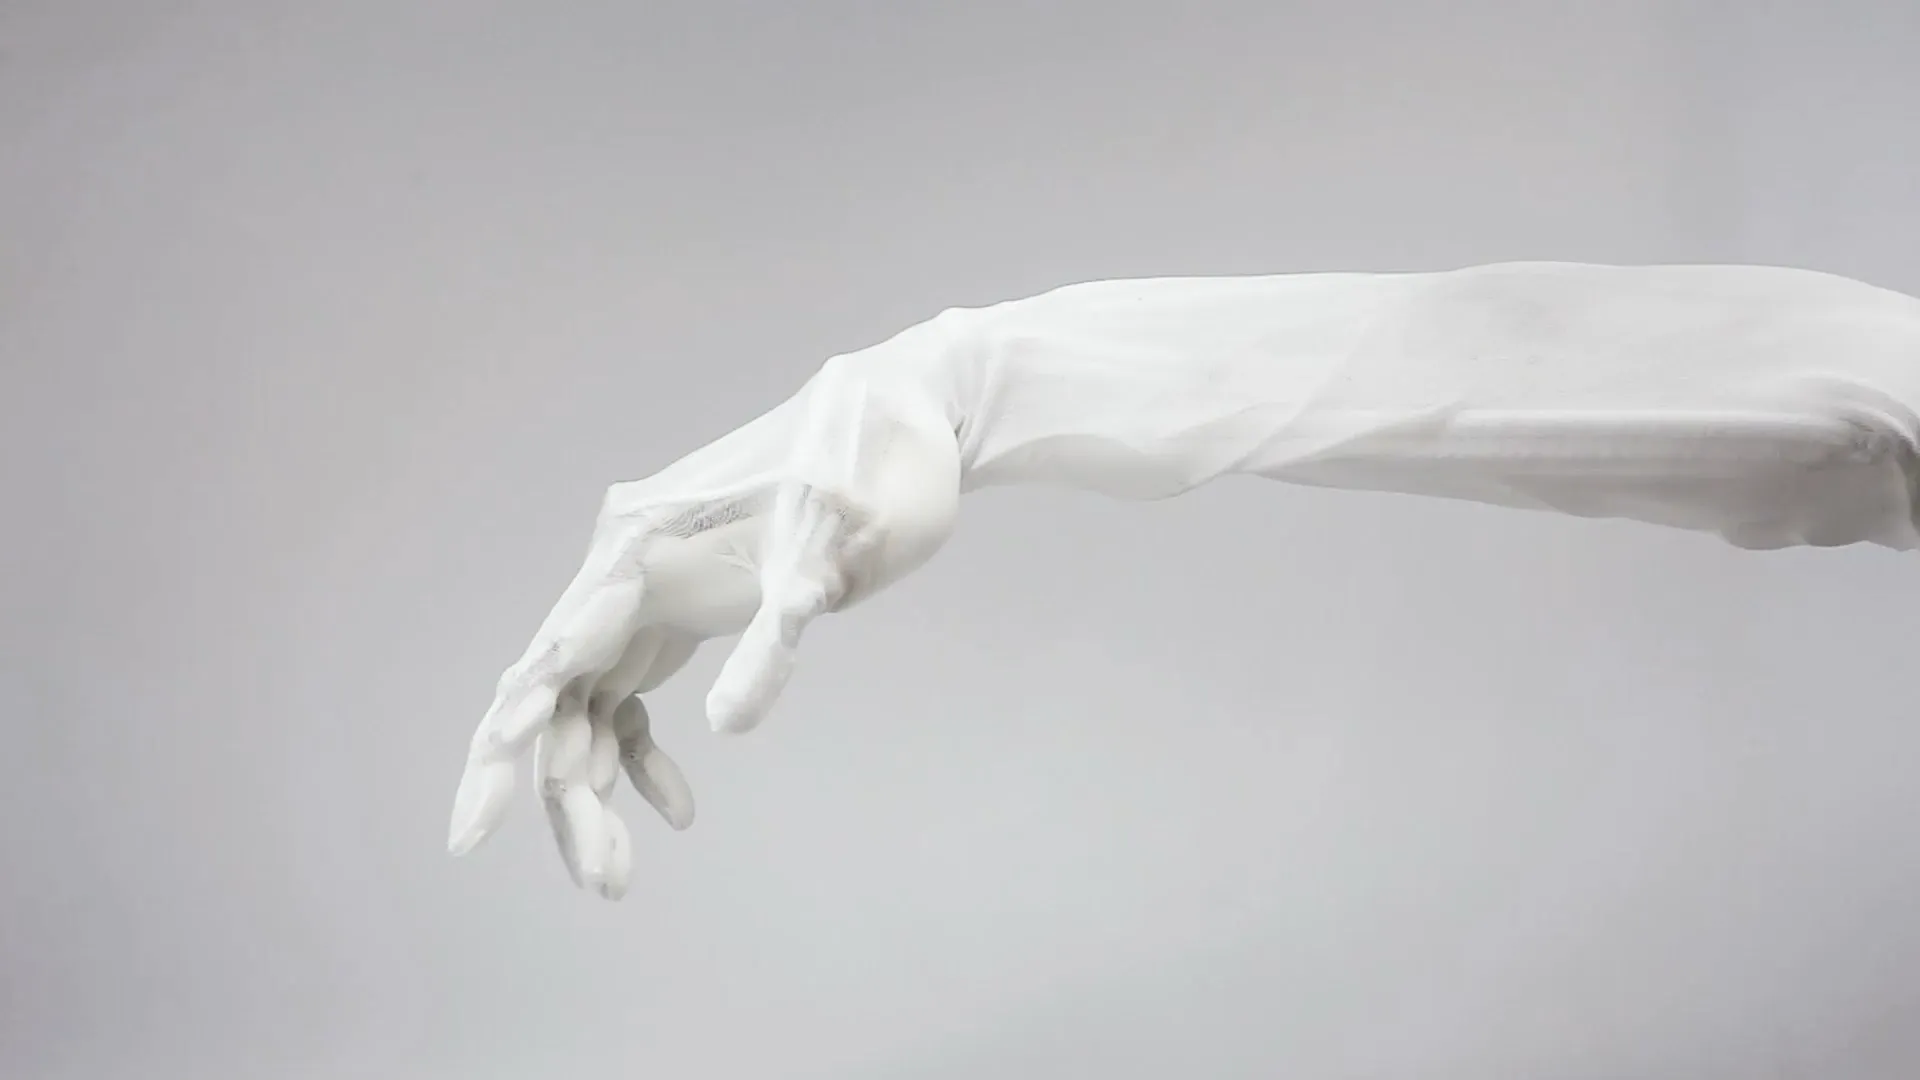
Clone Robotics
Clone Hand
人間の手を模倣したバイオミメティック多指ロボットハンド(Myofiber人工筋肉駆動)
要確認

ロボットハンド
PaXini(帕西尼)
DexH13 (GEN2)
業内初の多次元触覚+AIビジョンデュアルモーダル多指ロボットハンド
16自由度 · 最大荷重5kg · 四指15N
ロボットハンド
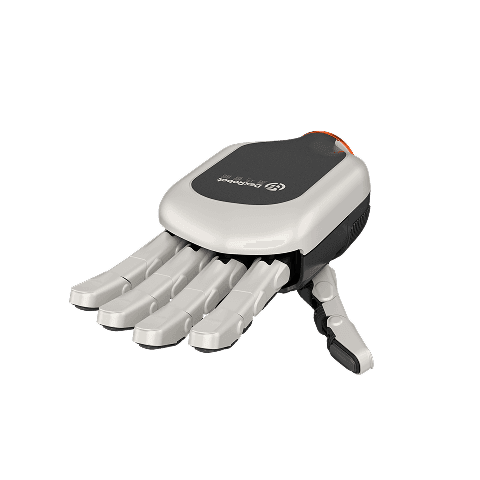
DexRobot(灵巧智能)
DexHand021
19自由度と位置・力・滑り・近接の多モーダル知覚を備えた量産型ロボットハンド。
19自由度 · 最大荷重5kg
ロボットハンド
DexRobot(灵巧智能)
DexHand021 Pro
手首一体構造と全域マルチモーダル知覚を備えた22自由度ロボットハンド。
22自由度 · 最大荷重5kg
ロボットハンド
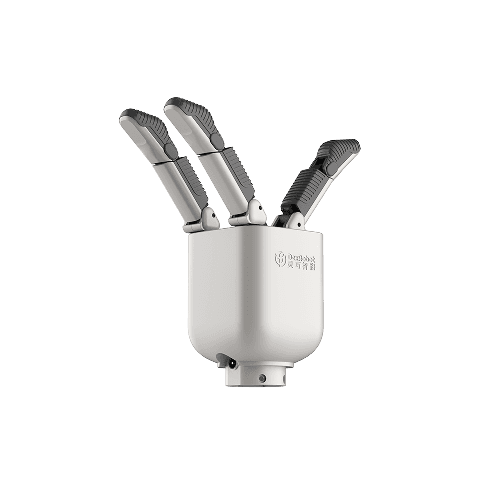
DexRobot(灵巧智能)
DexHand021 S
0.6kgの軽量ボディで最大5kg把持に対応する8自由度ロボットハンド。
8自由度 · 最大荷重5kg
ロボットハンド
Linkerbot(灵心巧手)
Linker Hand L6
607gのコンパクトな6能動+5受動自由度ロボットハンド。
6 Active + 5 Passive自由度 · 最大荷重28kg · 四指15N
ロボットハンド
Linkerbot(灵心巧手)
Linker Hand L20
16能動+5受動自由度、触覚・視覚拡張に対応する多指ハンド。
16 Active + 5 Passive自由度 · 最大荷重20kg · 四指15N
ロボットハンド
Linkerbot(灵心巧手)
Linker Hand L30
17能動+4受動自由度、腱駆動の高応答ロボットハンド。
17 Active + 4 Passive自由度 · 最大荷重2kg · 四指3.5N
ロボットハンド
Linkerbot(灵心巧手)
Linker Hand O6
6能動+5受動自由度の軽量・高把持力ロボットハンド。
6 Active + 5 Passive自由度 · 最大荷重50kg · 四指25N

ロボットハンド
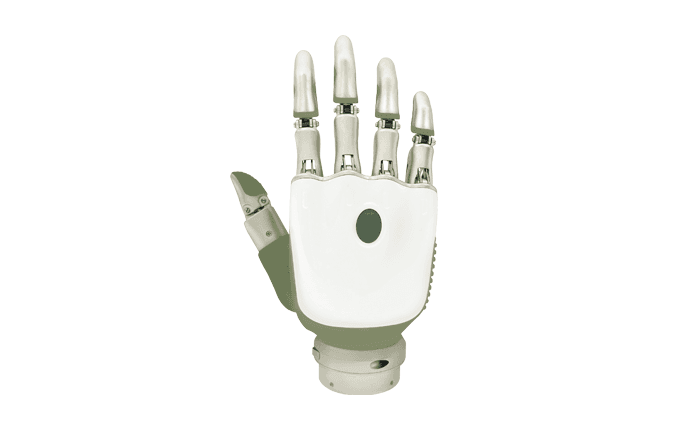
1X
NEO Hand
全25自由度を力制御し、指先から手首まで触覚と力を読み取るNEO搭載用の腱駆動ハンド
25自由度 · 最大把持力遠位屈曲力 最大45N
ロボットハンド
OYMotion(傲意科技)
OHand Standard
27種類のプリセット動作とアプリ設定に対応する、義手・支援用途向けの5指バイオニックハンド。
最大荷重30kg

ロボットハンド
AGILINK
OmniHand 3
10アクティブ+6パッシブの16自由度と300以上の触覚センサーを備えた、汎用性とスケーラビリティを両立した標準型ロボットハンド
16自由度 · 最大荷重5kg

ロボットハンド
AGILINK
OmniHand 3 Lite
350gの小型・高剛性デクスタラスハンド。半身ヒューマノイドやモバイルマニピュレータ向け。
4 active + 7 passive自由度 · 最大荷重1kg

ロボットハンド
AGILINK
OmniHand Ultra-M
Flagship direct-driven dexterous hand
20自由度 · 最大荷重3kg

ロボットハンド
AGILINK
OmniHand Ultra-T
Flagship tendon-driven dexterous hand
25自由度

ロボットハンド
AGILINK
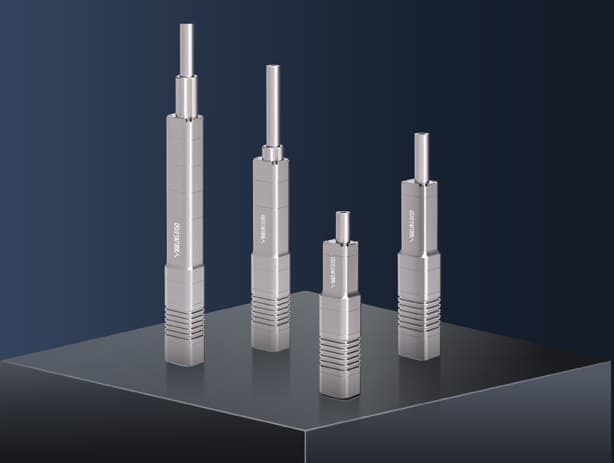
OmniPicker 3
Industrial-grade adaptive gripper engineered for embodied AI manipulation and data collection
最大荷重5kg
ロボットハンド
Inspire Robots(因時機器人)
RH56DFX系列 (RH56DFX-2L/2R)
人の手サイズ・軽量540gで大きな握力と高精度を両立した仿人五指ロボットハンド
要確認
ロボットハンド
Inspire Robots(北京因时机器人科技有限公司)
RH56E2 (RH56E2-L / RH56E2-R)
精準觸覚・実時感知、強靭な把持力を備えた仿人五指灵巧手(デクスタラスハンド)
要確認
ロボットハンド
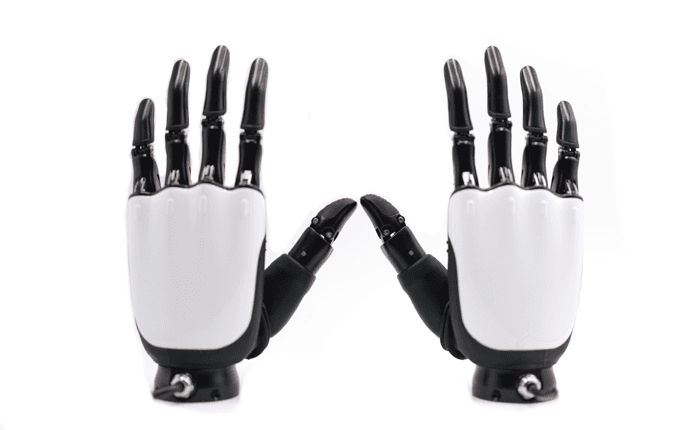
OYMotion(傲意科技)
ROH-A002
545gの軽量設計で30kgのフック把持荷重に対応する11関節ロボットハンド。
11関節 / 6能動自由度自由度 · 最大荷重30kg · 四指4.41N
ロボットハンド
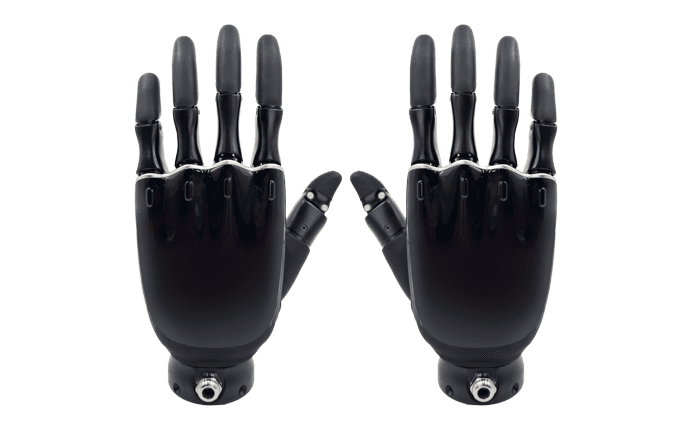
OYMotion(傲意科技)
ROH-AP001
触覚・力覚・位置フィードバックを統合した11関節・6能動自由度の多指ハンド。
11関節 / 6能動自由度自由度 · 最大荷重30kg
ロボットハンド
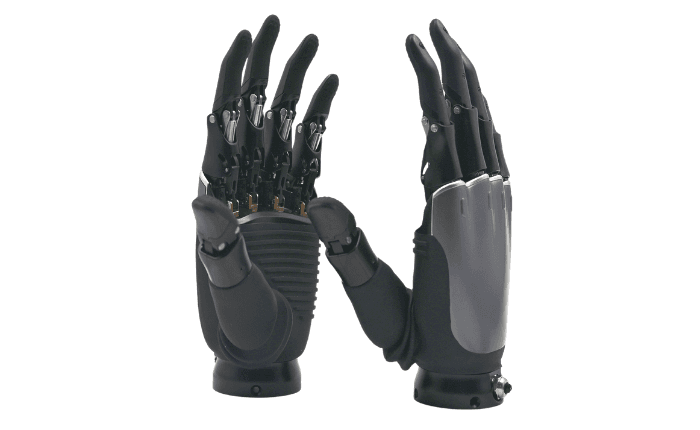
OYMotion(傲意科技)
ROH-AP002
指・掌の3次元力覚と150Hz触覚更新に対応する11関節ロボットハンド。
最大荷重30kg
ロボットハンド
OYMotion(傲意科技)
ROH-AP003
分布型触覚と全方向3次元力覚を備え、30kgの吊り上げ荷重に対応する多指ハンド。
最大荷重30kg
ロボットハンド
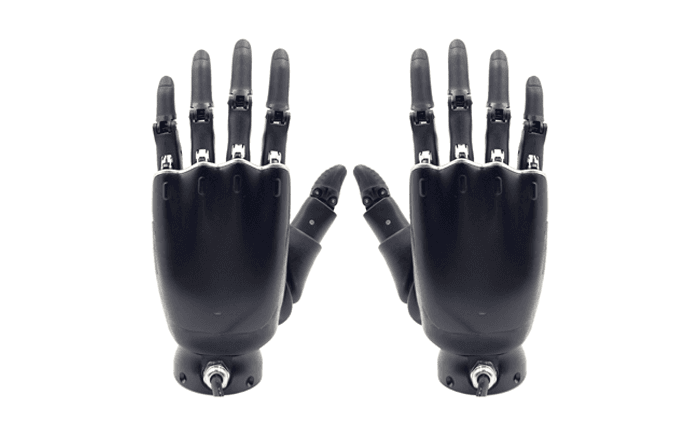
OYMotion(傲意科技)
ROH-LiteS001
457gの軽量ボディに11関節・6能動自由度と25kg吊り上げ荷重を備えた軽量ロボットハンド。
11関節 / 6能動自由度自由度 · 最大荷重25kg
ロボットハンド
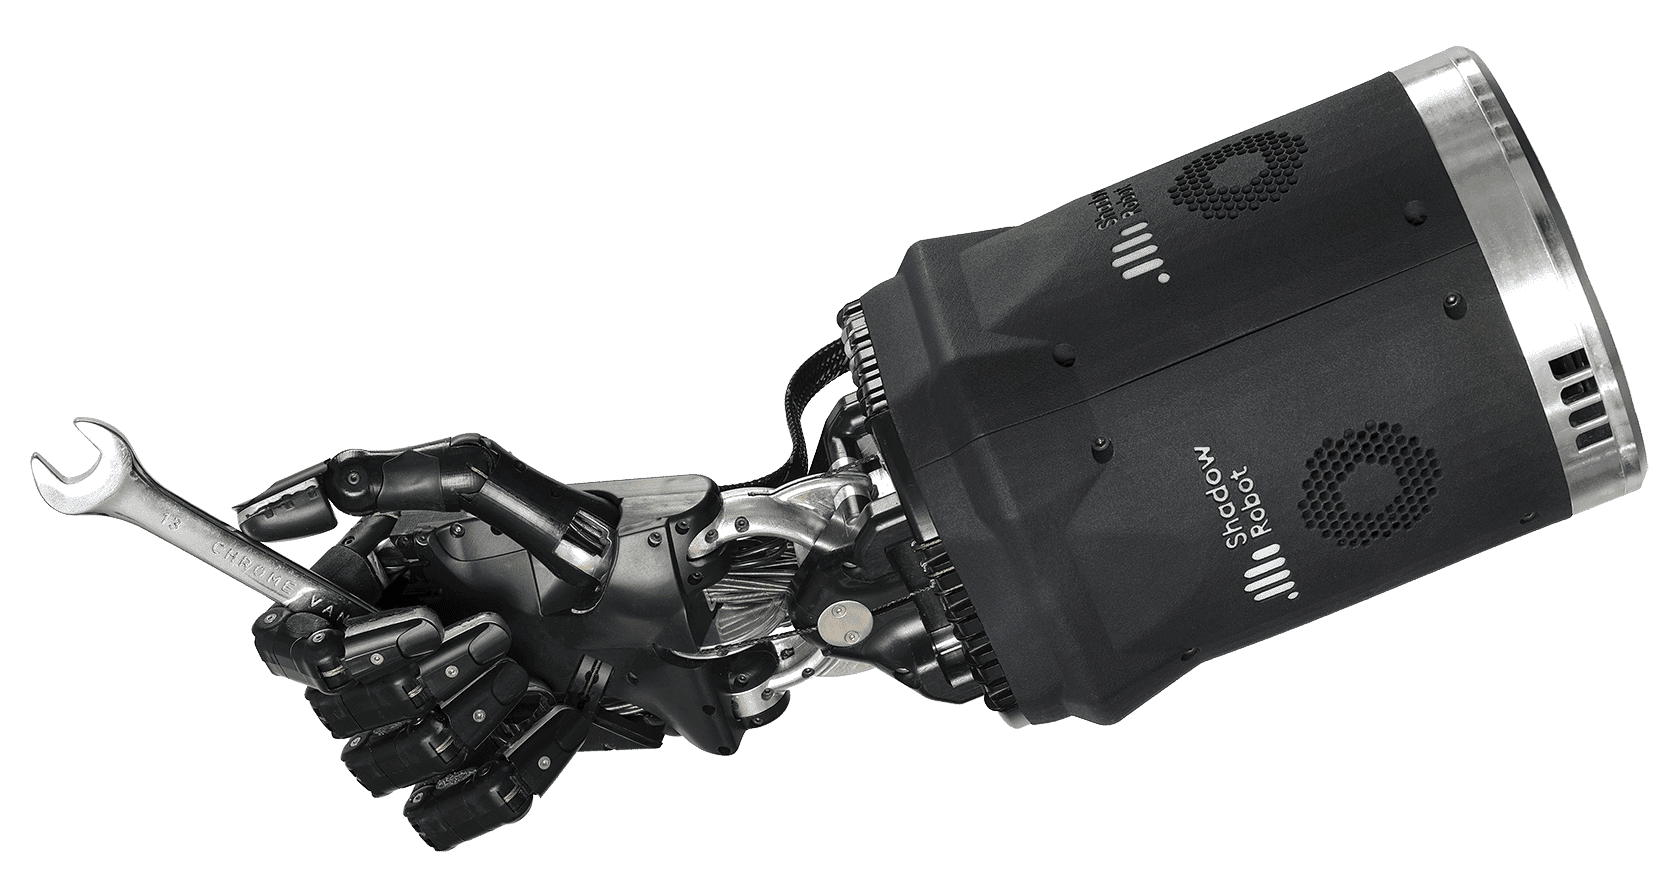
Shadow Robot
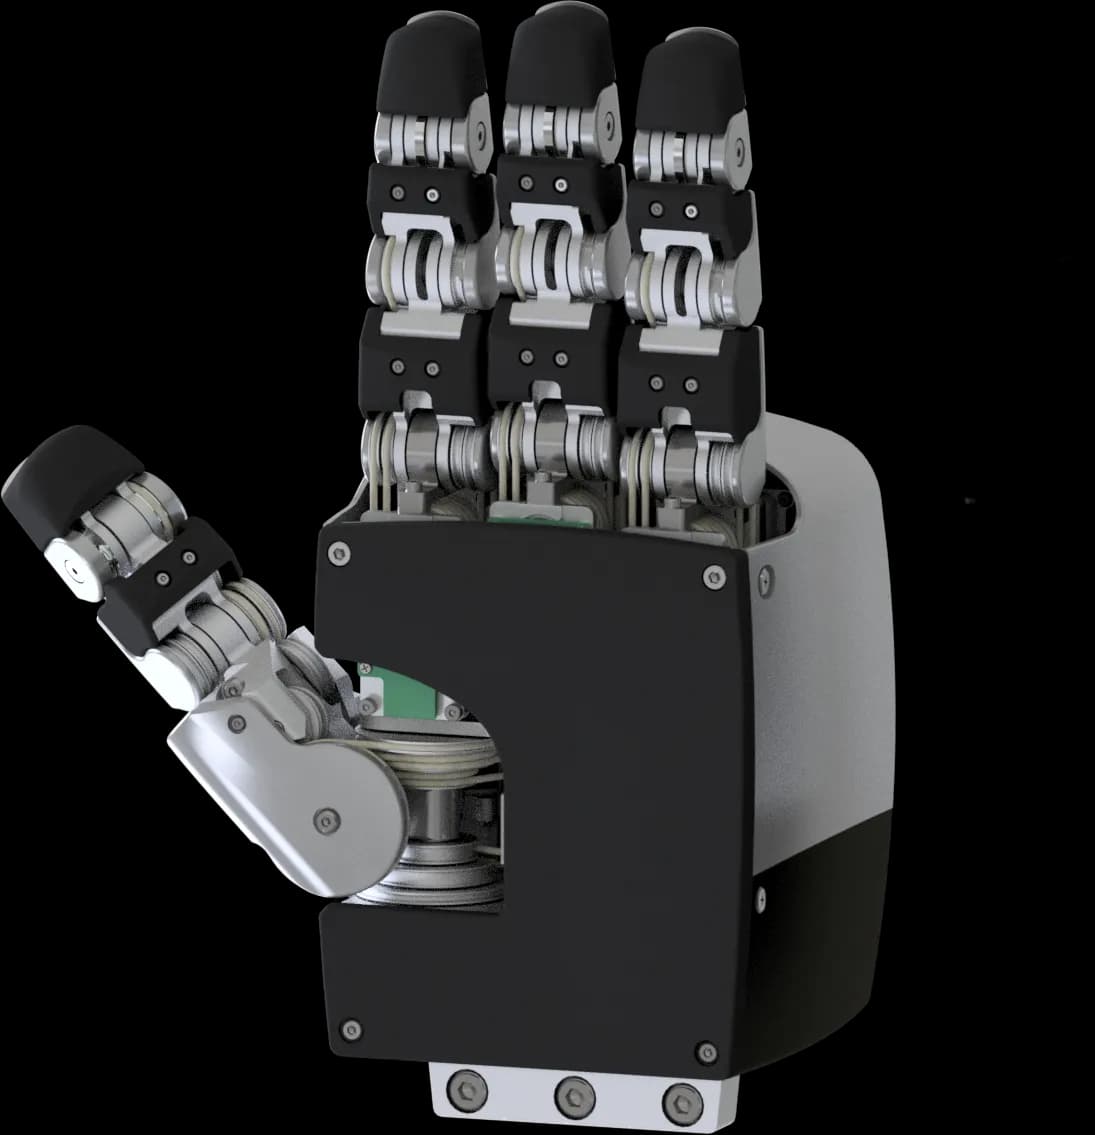
Shadow Dexterous Hand
20モーター・24関節と100超のセンサーを備え、1kHz制御に対応する5指ロボットハンド。
20 Actuated + 4 Under-actuated自由度
ロボットハンド
Tokyo Robotics Inc.
Torobo Hand
人間の手に近いサイズと構成を持つ、力覚・触覚フィードバック搭載の多指ロボットハンド
16自由度

ロボットハンド
Sharpa
Wave
人間スケールの五指器用ハンド、22自由度と高解像度触覚センシングを備えた物理AI研究・ロボット統合向けエンドエフェクタ
22自由度 · 最大荷重40kg

ロボットハンド
Wuji Tech(舞肌科技)
Wuji Hand
舞巧于寸,肌稳于毫——20自由度仿人灵巧手,兼具精准、丝滑、疾速与有力
20自由度 · 最大荷重10kg
ロボットハンド
Wuji Tech(深圳舞肌科技有限公司)
Wuji Hand 2
20自由度・高力矩透明度を備えた仿生灵巧手。触覚センシング対応、1000Hz制御周波数でモジュール式メンテナンスが可能。
20自由度

ロボットハンド
Xynova(曦诺未来)
Xynova Flex 2
仿生全能 智控稳行 —— 23自由度仿生手,毫秒级动态响应
要確認

ロボットハンド
Xynova(曦诺未来)
Xynova Prima 1
直駆・力透明設計の仿生五指ロボットハンド。高精度力制御と視触覚融合センシングを実現。
22自由度
工業用2指グリッパー
決まった荷姿や部品を繰り返し扱う工程向け。把持幅、把持力、速度、可搬、設置条件から4機種を比較します。
ロボットハンド
ChangingTech(知行机器人)
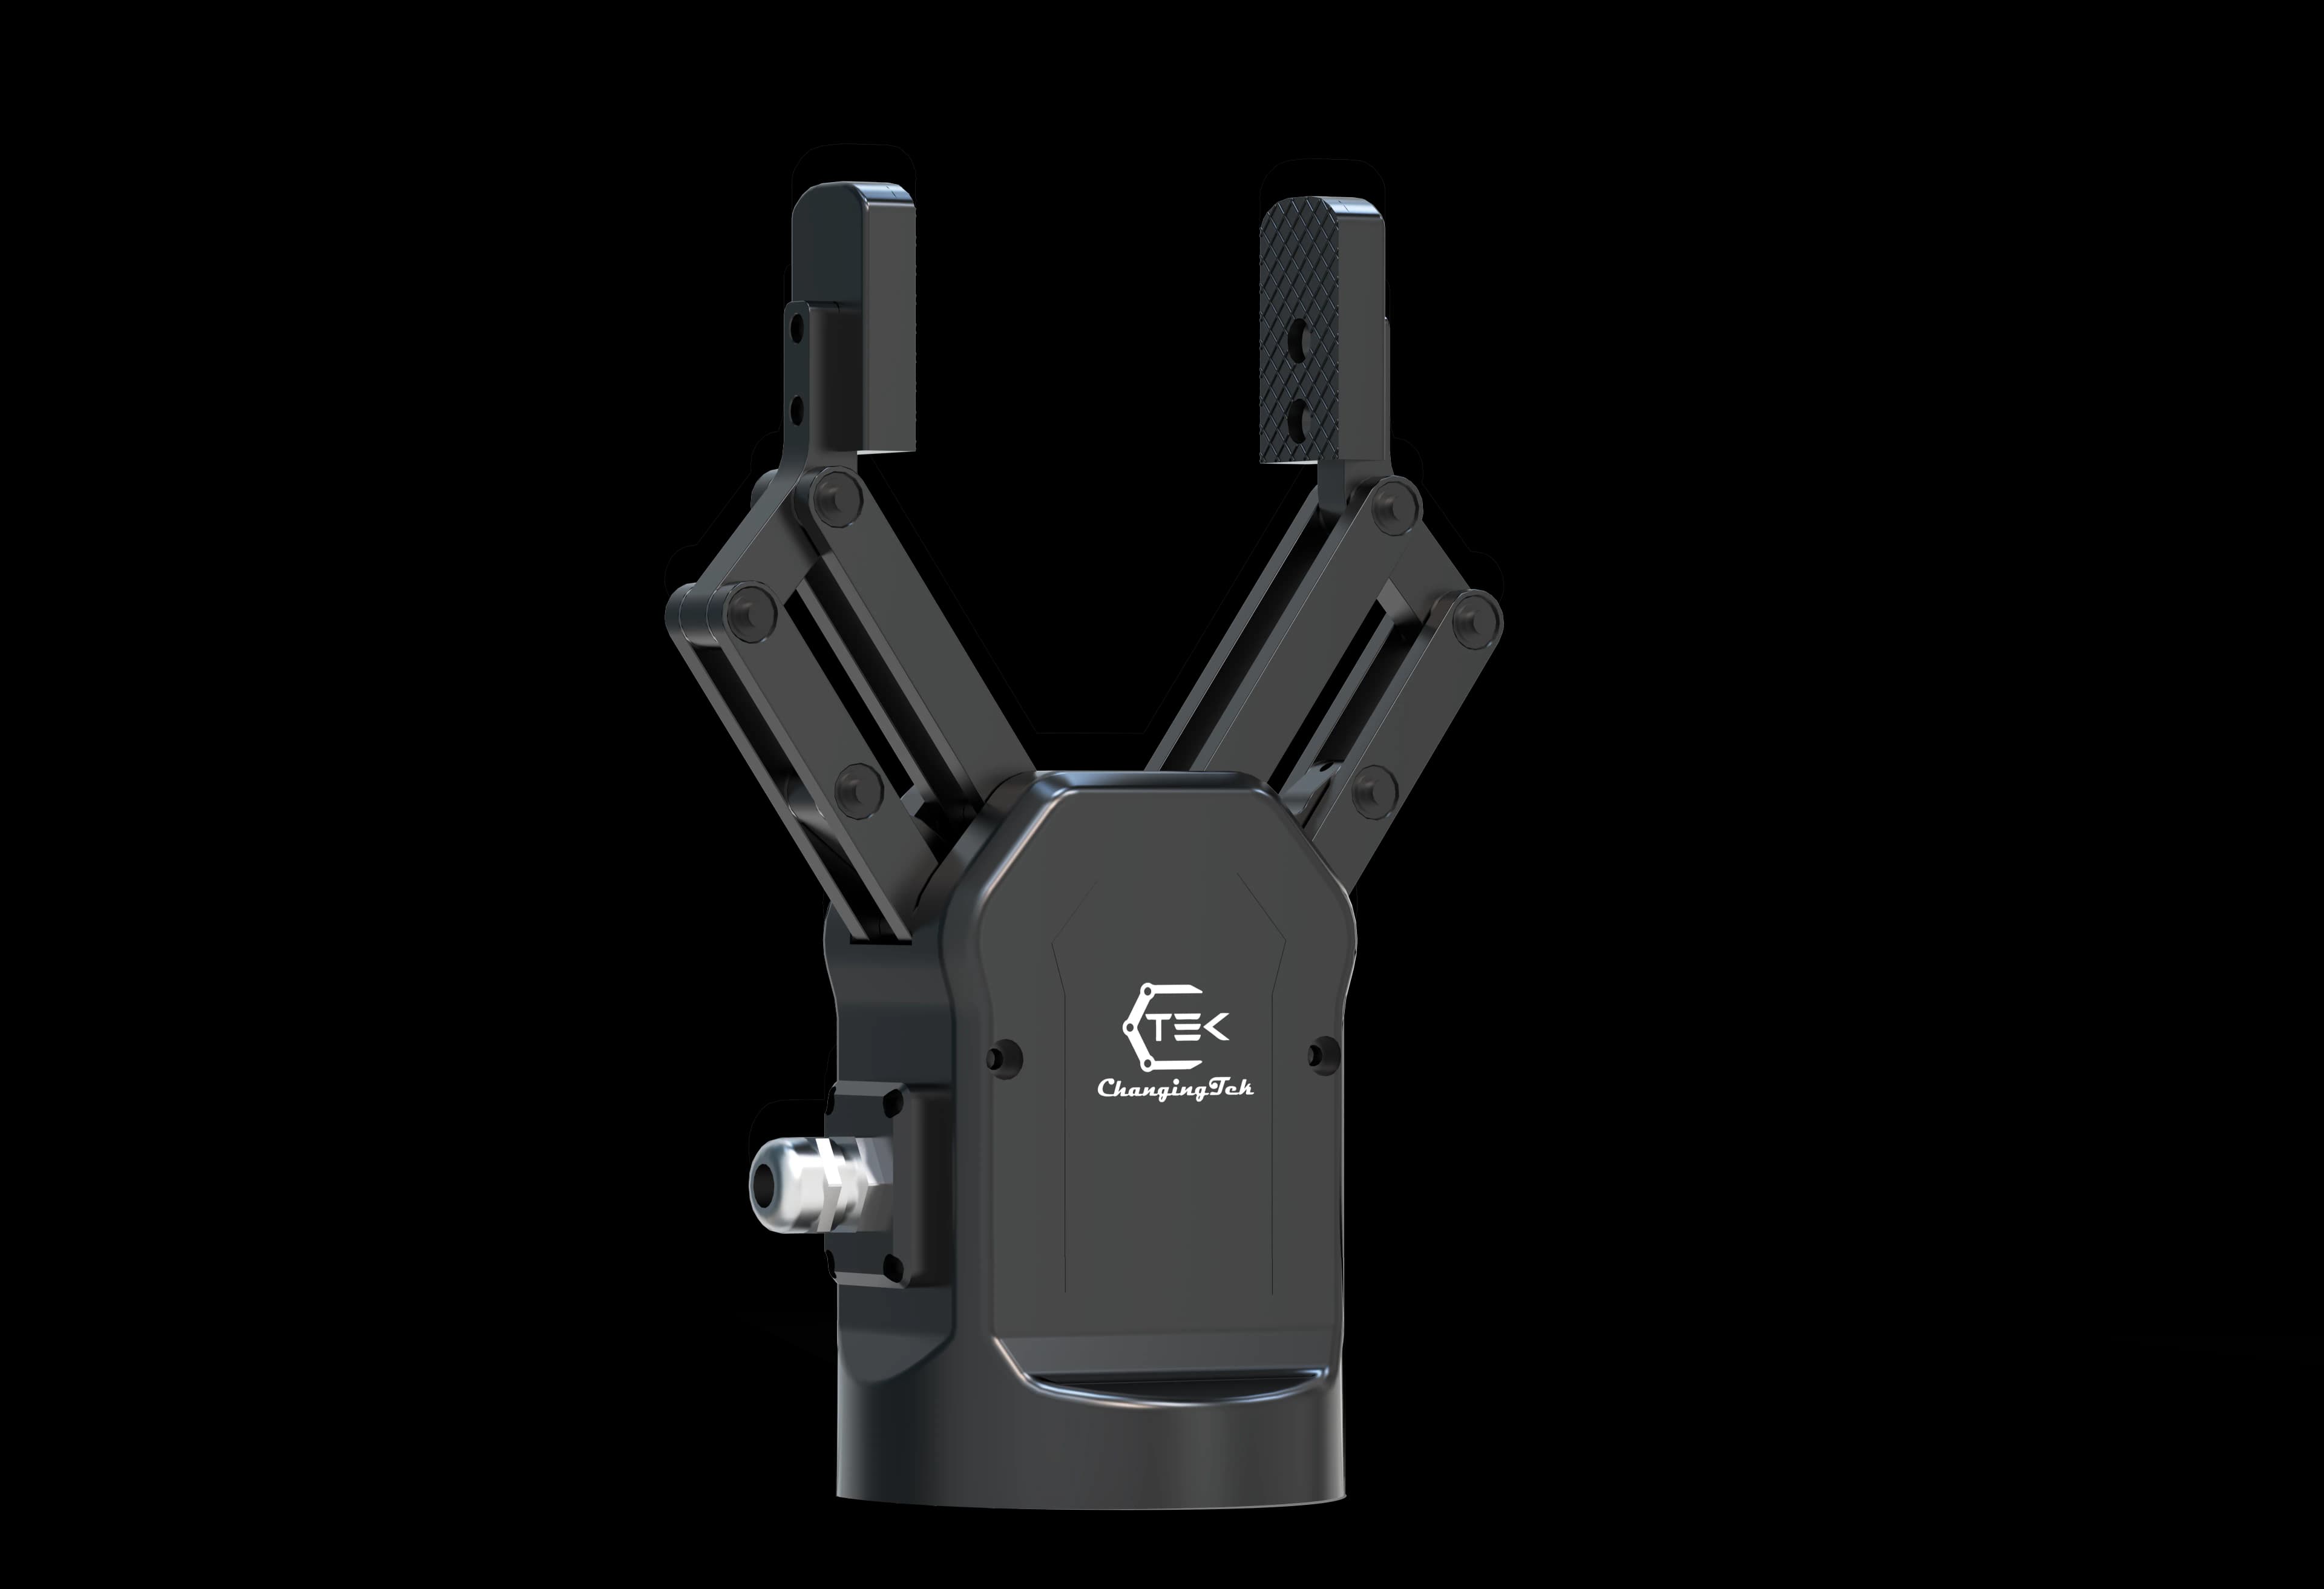
CTAG2F90-D
位置・速度・力のフィードバックに対応する90mmストロークの協作2指グリッパー。
最大把持力25N
ロボットハンド
ChangingTech(知行机器人)
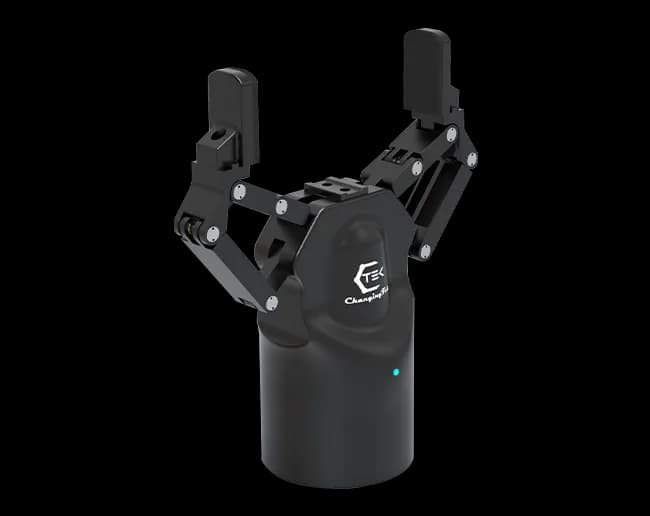
CTAG2F120S
120mmの大ストロークと停電時セルフロックを備えた自適応2指グリッパー。
最大把持力40N
ロボットハンド
ChangingTech(知行机器人)
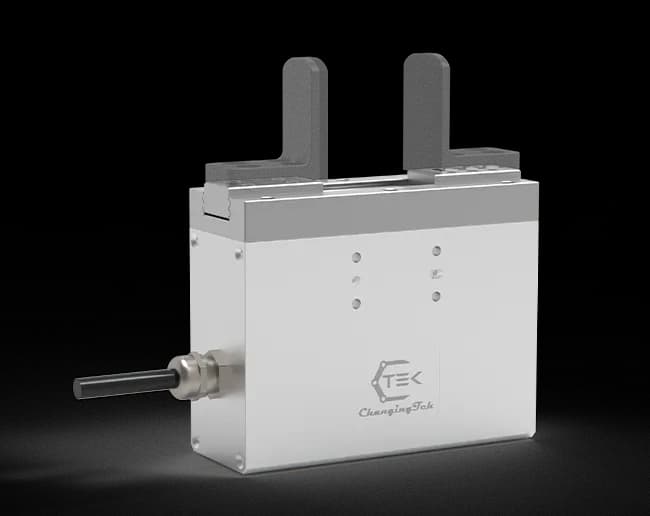
CTPM2F40S
精密な位置・速度・力制御に対応する40mmストロークの工業用平行2指グリッパー。
最大荷重1.5kg
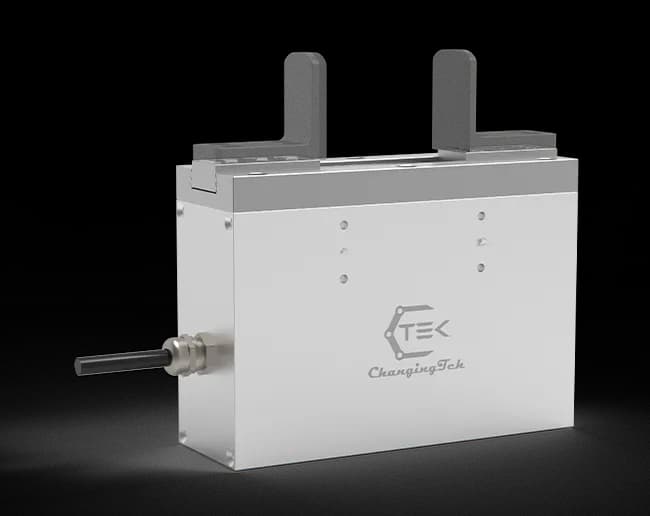
ロボットハンド
ChangingTech(知行机器人)
CTPM2F60S
高把持力と停電時セルフロックを備えた60mmストロークの工業用平行2指グリッパー。
最大荷重3.5kg
御社の現場に合う構成を相談する
要件整理、候補選定、効果を測れるPoC設計まで一緒に整理します。
※実績・提携は各社公開情報に基づきます。