エンジンラインのピストンピン上料(中国)
導入先濰柴動力 エンジン生産ライン
規模1台
投資回収1.5年
専用の内張りグリッパーと視覚で、多品種のピストンピンを選別・把持・反転・投入まで自動化。
協働ロボットの先端に付けて、部品の把持・組付け・工程間の受け渡しを行う。現場で実用化が進んでいるのは電動2指グリッパー、多指ハンドは異形物・工具操作のPoCから始めます。
現場で実際に使える機種を、向いている理由とあわせて絞り込みました。「PoC向け」は限定的な実証から始める機種です。
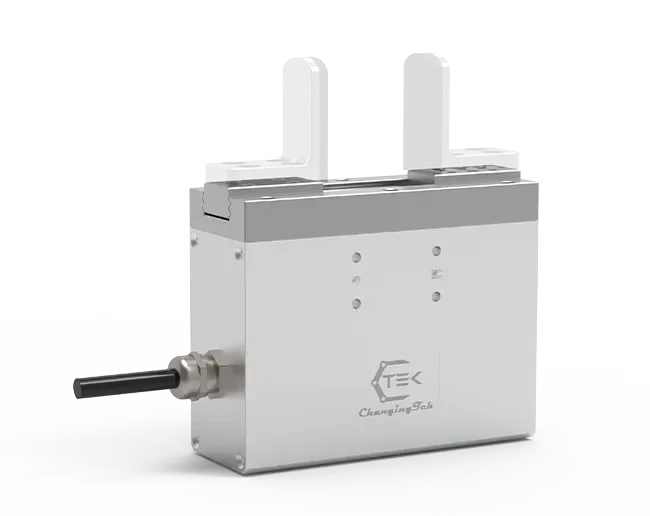
精密な位置・速度・力制御に対応する40mmストロークの工業用平行2指グリッパー。
位置・速度・力を精密制御する40mmストローク。小物部品の組付けに。
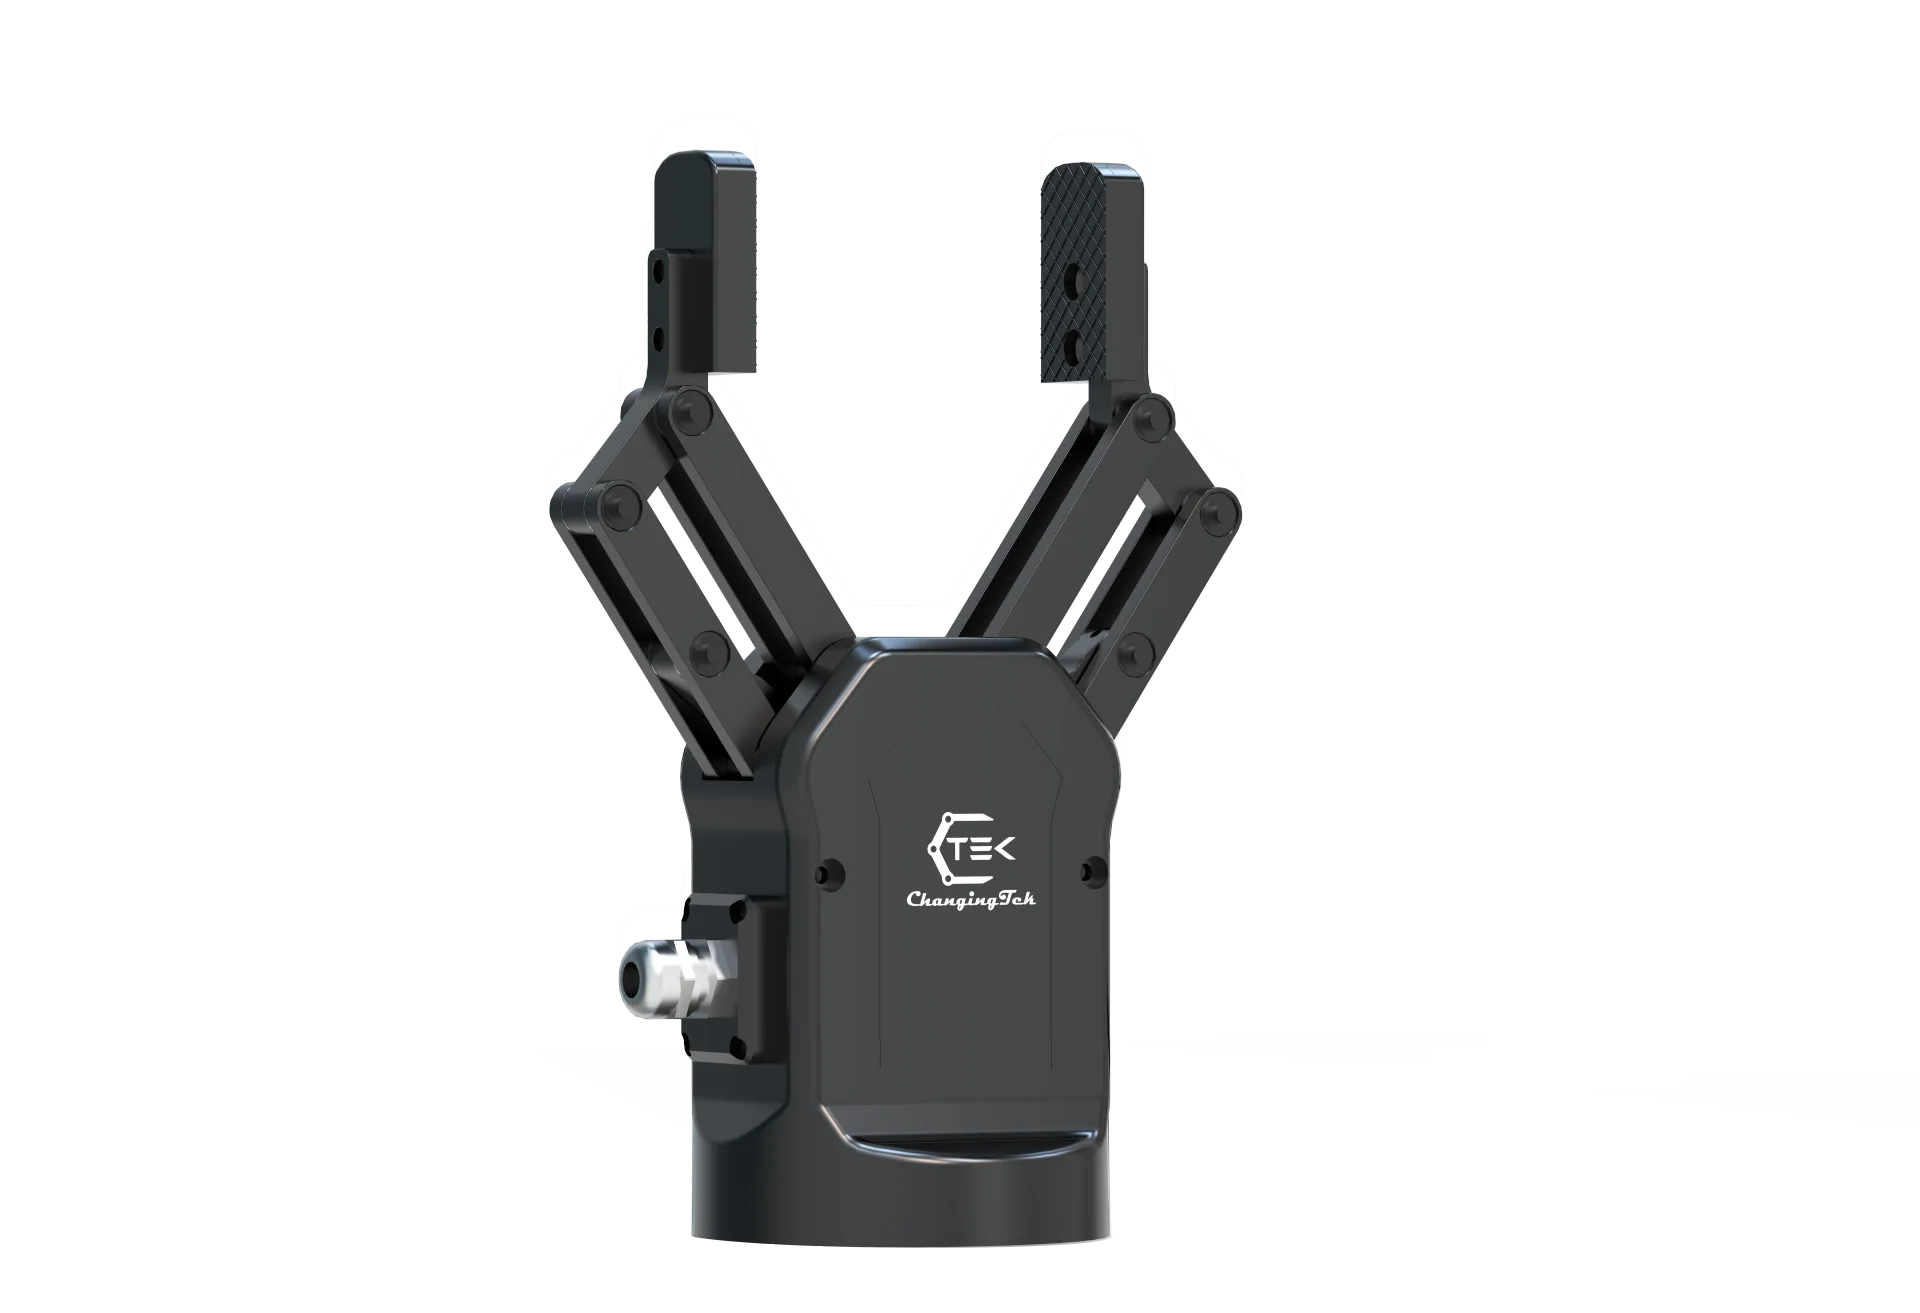
位置・速度・力のフィードバックに対応する90mmストロークの協作2指グリッパー。
力フィードバック付きの協作2指。形状の違うワークを1つのハンドで。
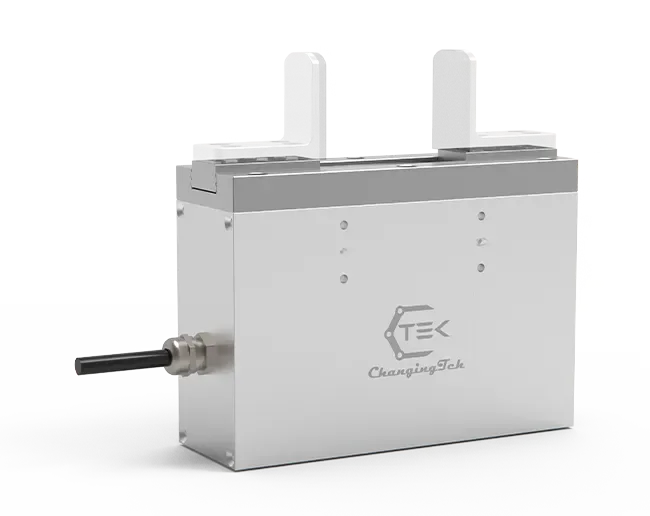
高把持力と停電時セルフロックを備えた60mmストロークの工業用平行2指グリッパー。
高把持力と停電時セルフロック。重めの部品の受け渡しに。
95mmストロークと片側160N把持力を備えた協働ロボット向け電動グリッパー
95mmストローク・片側160N。協働ロボット向けの汎用電動グリッパー。
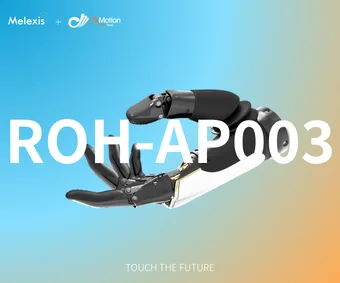
分布型触覚と全方向3次元力覚を備え、30kgの吊り上げ荷重に対応する多指ハンド。
触覚・3次元力覚付きの多指ハンド。異形物・工具操作のPoCに。
専用の内張りグリッパーと視覚で、多品種のピストンピンを選別・把持・反転・投入まで自動化。
各業界の業務フローのどの工程・どの作業にあたるか。業界名からフロー全体へ、▼で作業の一覧を開けます。
現場の条件をお聞きし、候補の絞り込みからPoCの進め方まで整理します。
こんにちは、ロボくんです!やらせたい作業や現場の様子を教えてください。会話しながら、合いそうなロボットをご提案します。