
施設管理屋内
JR東日本ビルテックが東京駅で四足歩行ロボットによる設備点検を実証
課題
労働力不足の中で駅の維持管理を続けるとともに、人による点検の結果のばらつきを平準化したい。
導入
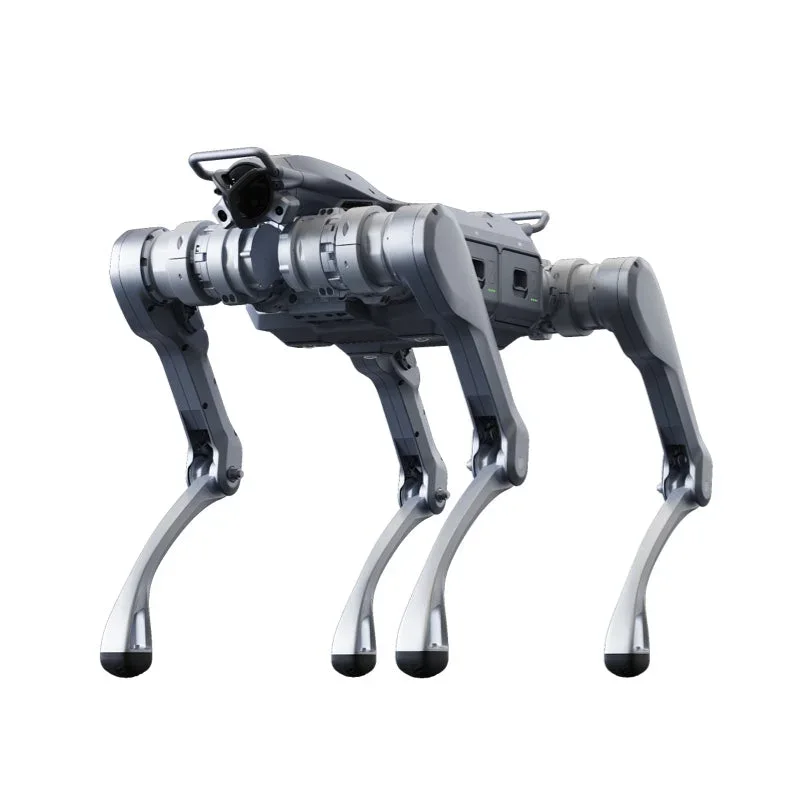
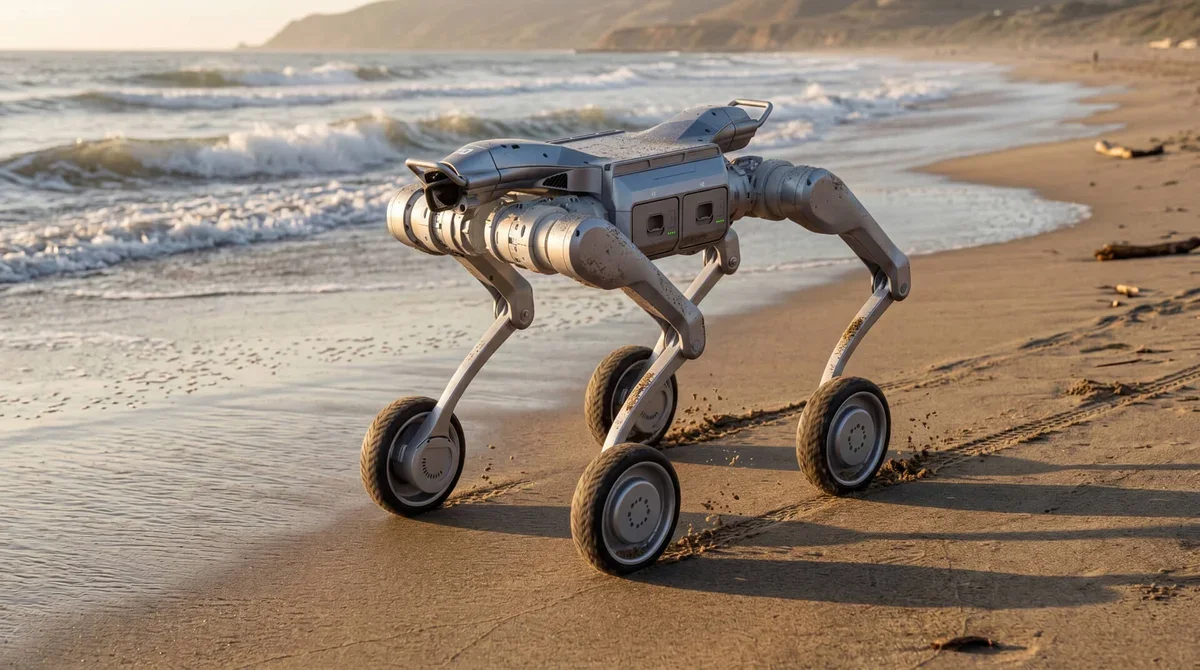
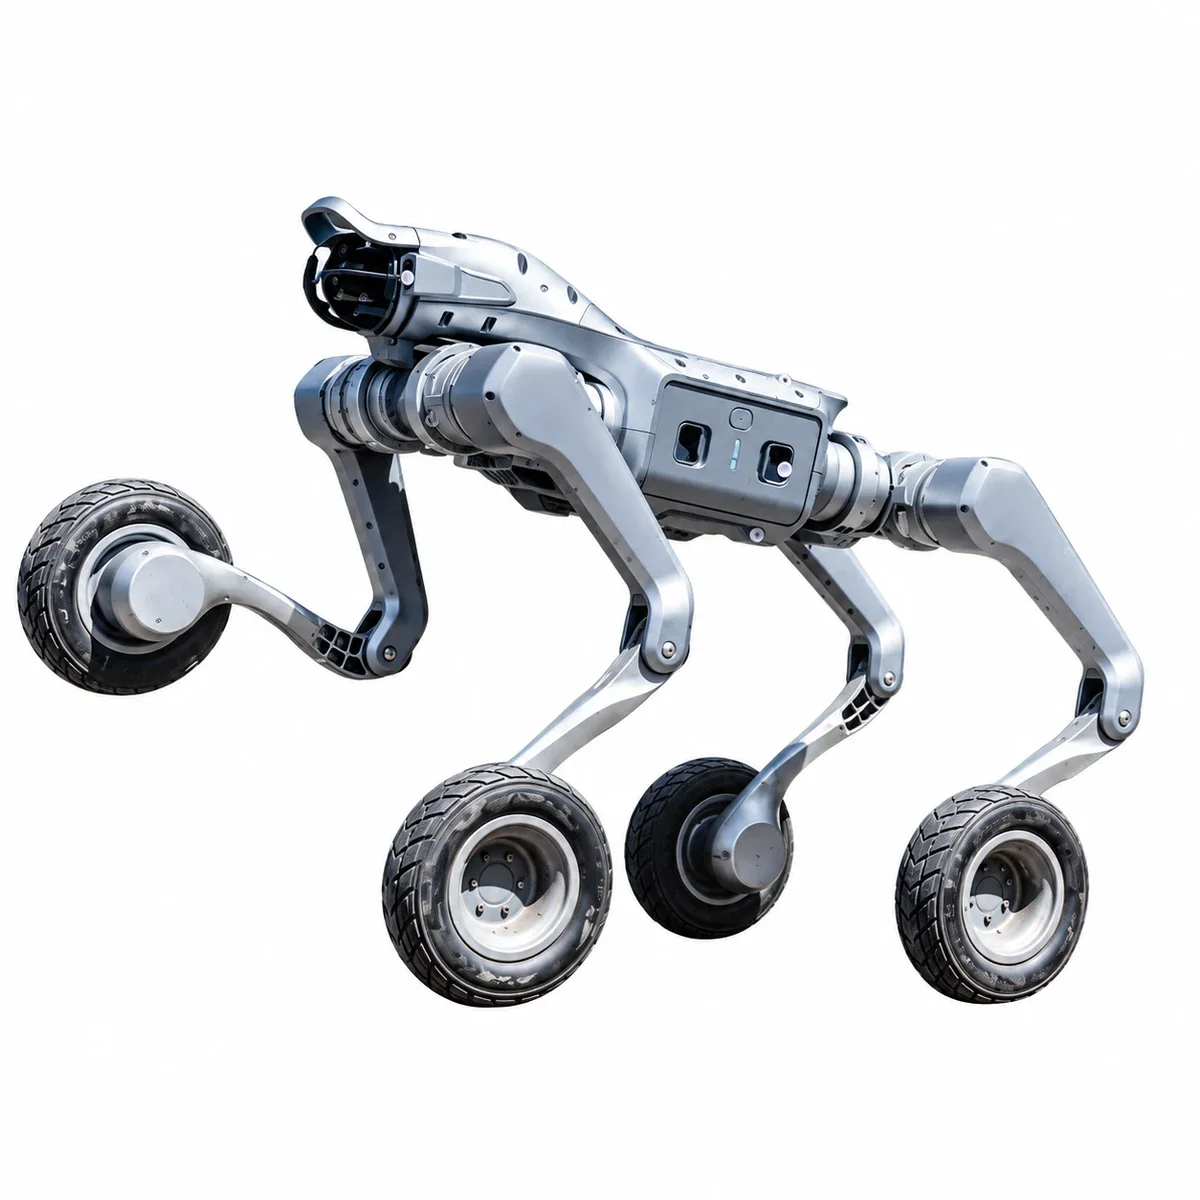
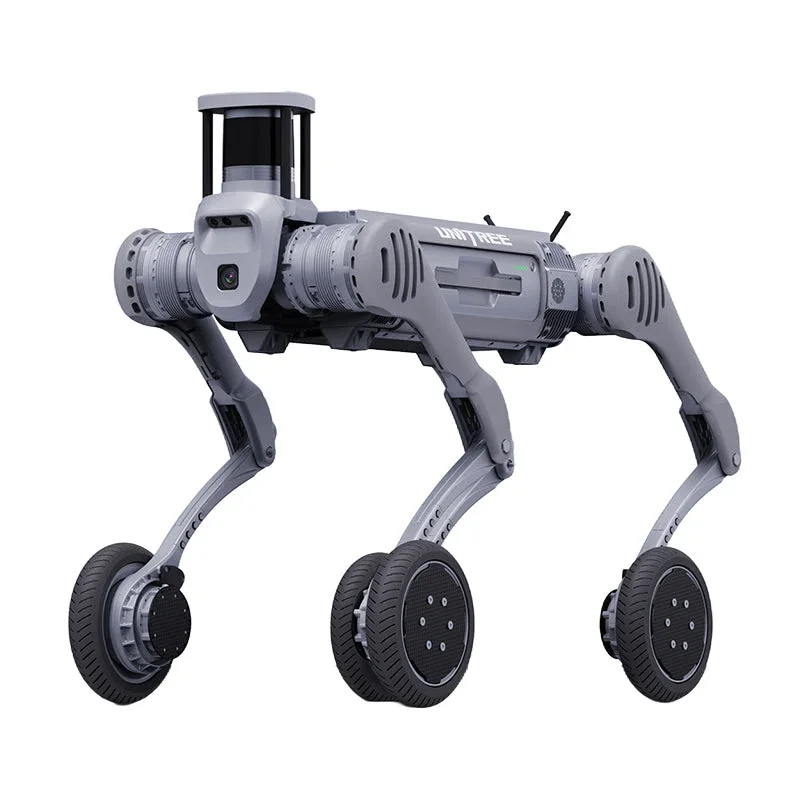
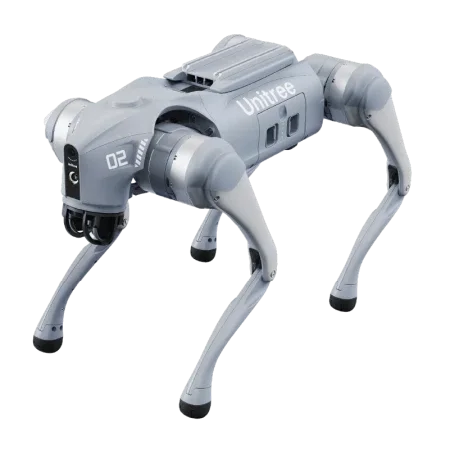
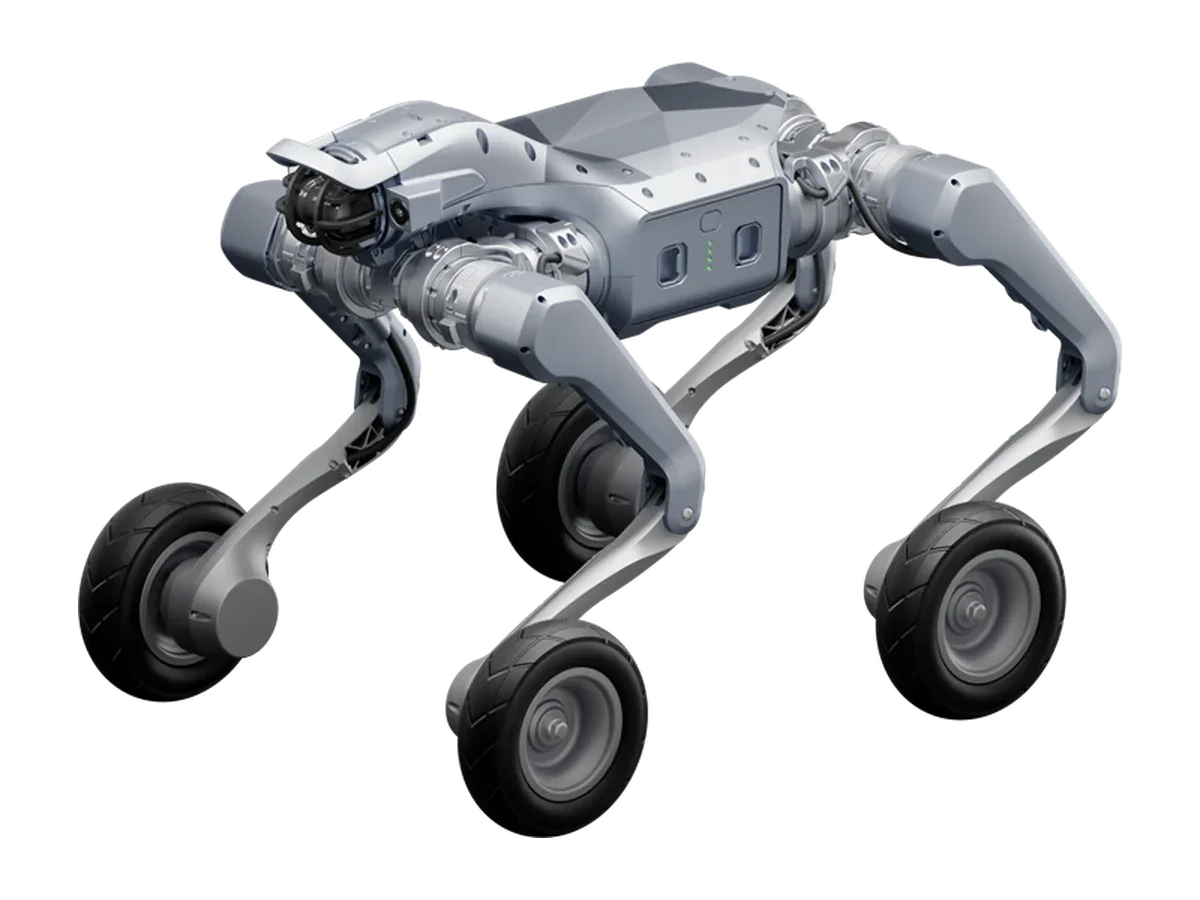
2025年9月10日から東京駅で、Unitree「Go2-W」にTechShareの自律歩行制御ユニットとカメラ・3D LiDARを載せて巡回。
効果
設定ルートを自律走行して通路や設備の状態を記録。首都圏の駅を中心に展開を検討。
業種施設管理(駅)
用途設備巡回点検
形態実証(PoC)
Unitree(宇树科技)
脚で段差へ、車輪で移動へ。施設点検のPoCと輪足ロボットの研究開発に。
版・追加機器ごとの総額は個別見積となります。
労働力不足の中で駅の維持管理を続けるとともに、人による点検の結果のばらつきを平準化したい。
2025年9月10日から東京駅で、Unitree「Go2-W」にTechShareの自律歩行制御ユニットとカメラ・3D LiDARを載せて巡回。
設定ルートを自律走行して通路や設備の状態を記録。首都圏の駅を中心に展開を検討。
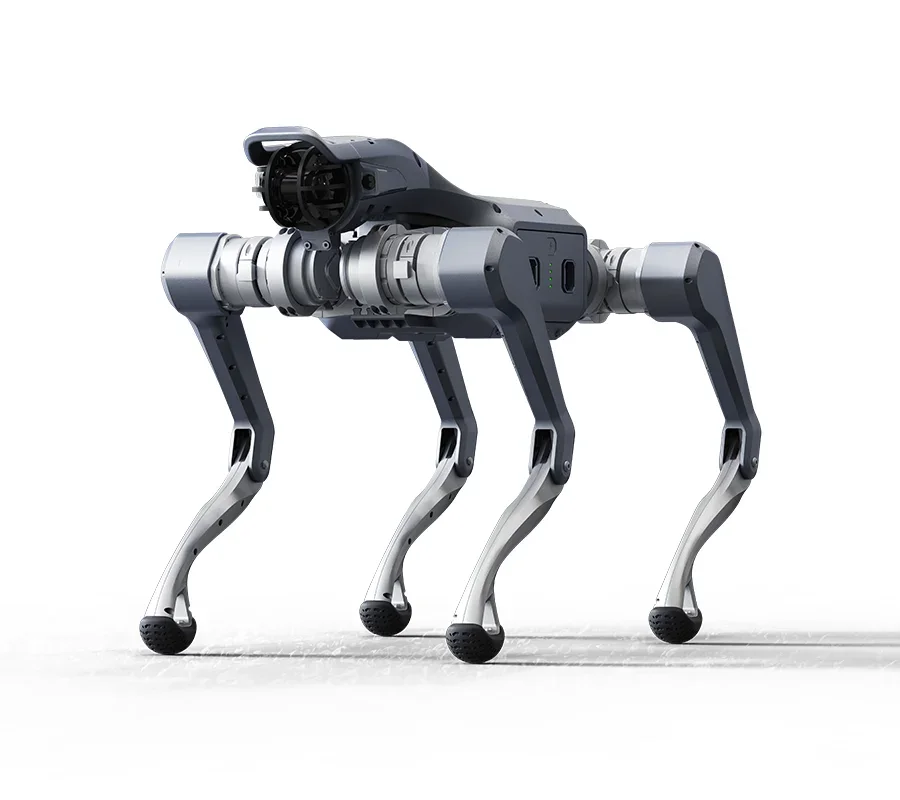
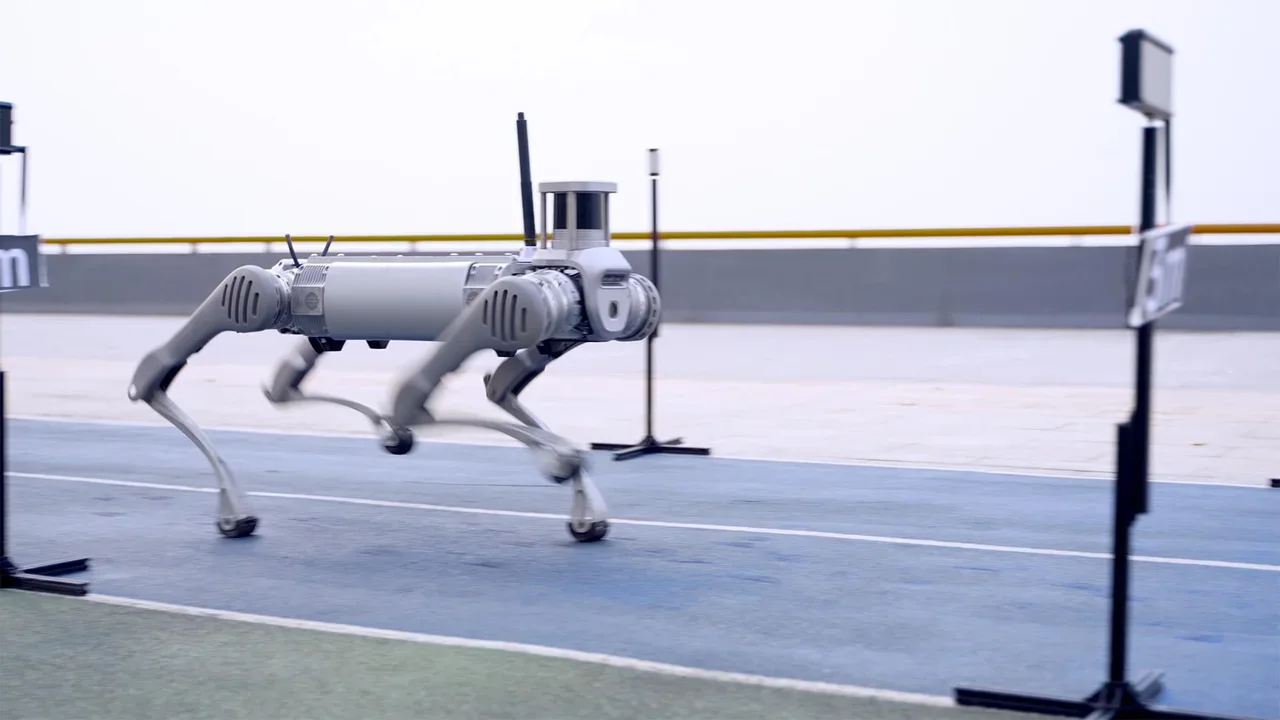
Go2-W 標準構成:二次開発 対応
メーカーによる機能紹介映像です。選択した版・追加機器での動作を保証するものではありません。
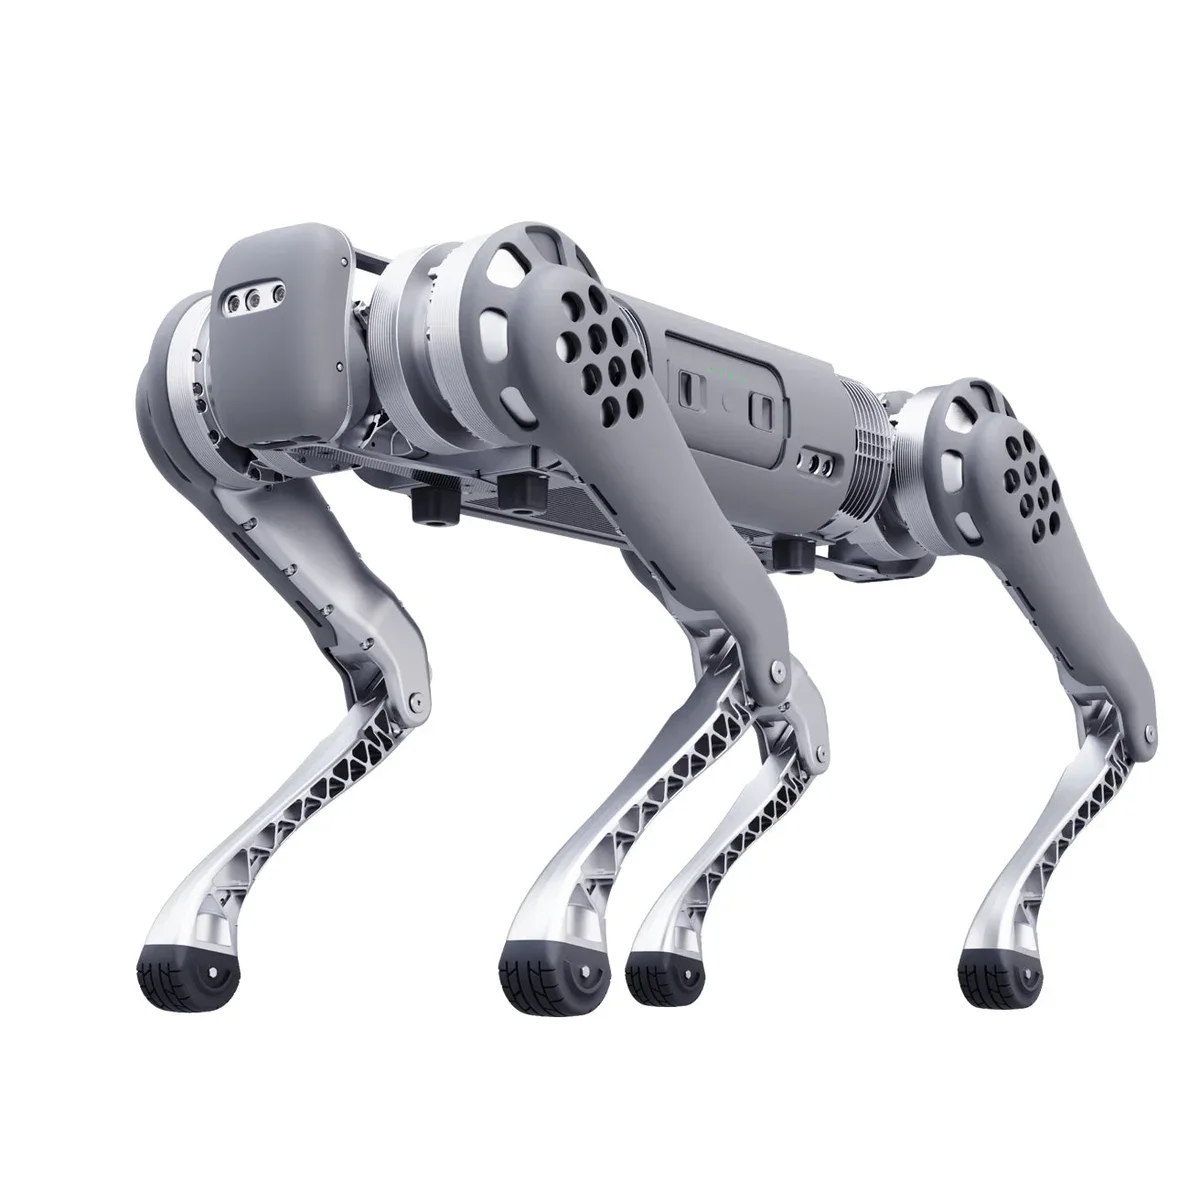
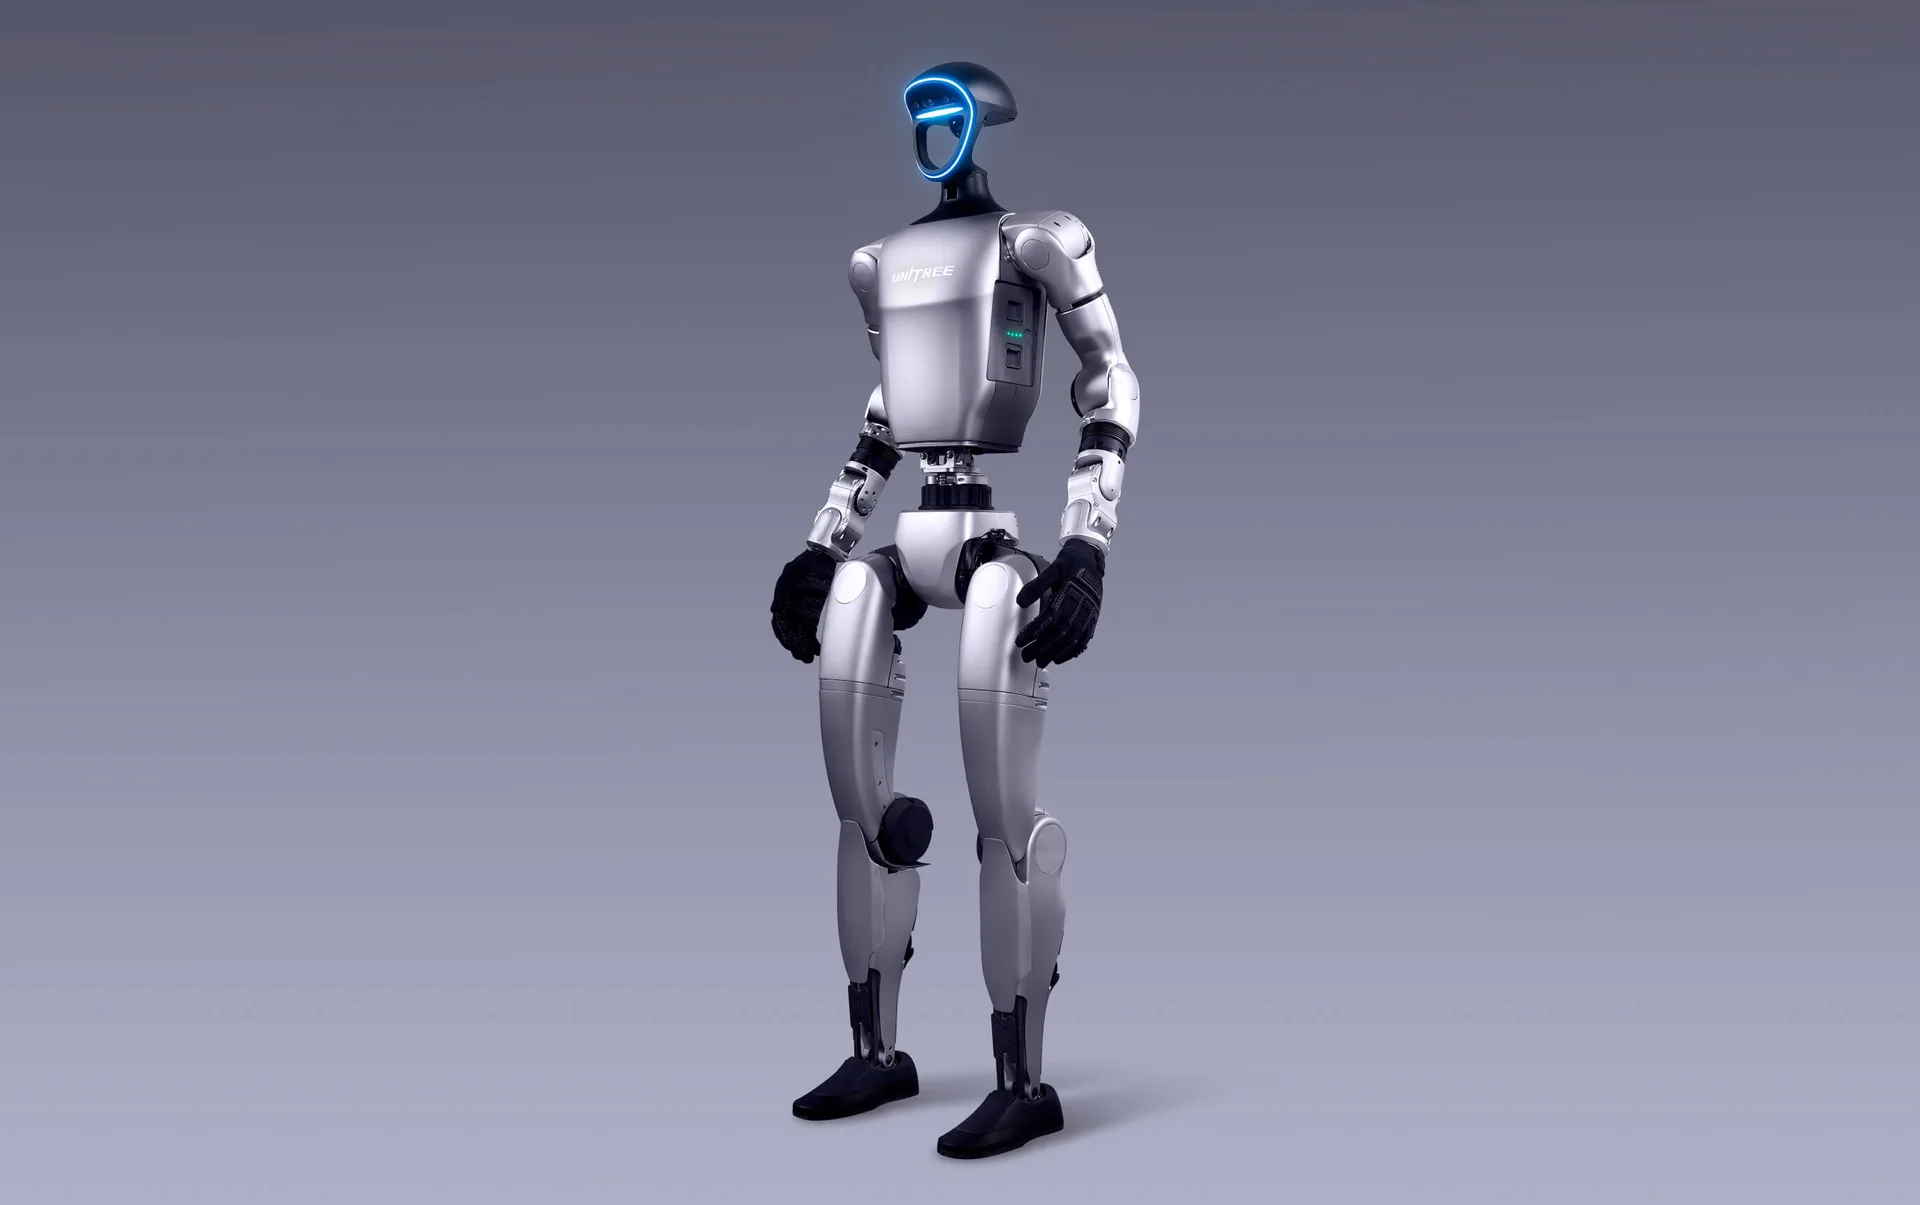
四足歩行ロボットからヒューマノイドへ。基幹部品の自社開発と製品化を進めるロボットメーカーです。
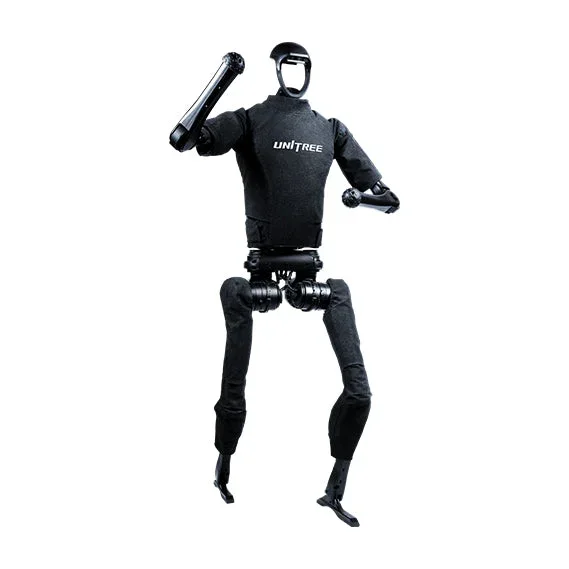
Unitreeは2016年に設立され、モーター・減速機・コントローラー・LiDARなどの基幹部品と、認識・運動制御のアルゴリズムを自社開発しています。機体と制御を一体で設計し、研究・教育向けから産業用まで製品を展開。四足歩行で培った技術を、G1やHシリーズなどのヒューマノイドにも広げています。
四足歩行・ヒューマノイドに加え、アームやハンドも開発・製造・販売する事業基盤を持ちます。同社の2026年1月の発表では、2025年のヒューマノイドの実出荷は5,500台超。これは受注数ではなく、顧客への販売・納入を完了した台数です。試作やデモに加え、量産・供給まで取り組むメーカーです。
公式ドキュメント、SDK、GitHubのサンプルやシミュレーション環境を公開し、開発者が機体を活用するための情報を提供しています。公式の技術サポート窓口も設けており、購入前の機種選定から開発時の情報確認まで参照できます。二次開発の対応範囲はモデル・バージョンによって異なります。
こんにちは、ロボくんです!やらせたい作業や現場の様子を教えてください。会話しながら、合いそうなロボットをご提案します。