ホーム  /  業種別活用ガイド  /  ロボット研究開発  /  研究開発プラットフォーム
活用シーン / J 研究開発・教育

研究開発プラットフォーム

歩行制御・強化学習・具身AIの研究に使う、SDKが公開された人型ロボット。大学・企業研究所の実機検証用です。

コア機能
  • 関節・センサへの低レベルアクセスとSDK / ROS 2
  • シミュレーションで学習した方策の実機転移
  • 遠隔操作によるデモデータの収集
顧客価値
  • 実機での検証で、論文・開発の説得力を上げる
  • 世界の研究コミュニティと同じ機体で成果を共有できる
  • 入門価格帯から始め、研究規模に合わせて拡張できる
導入前に確認すること
  • 必要な自由度・手先(ハンド)の有無と、開放されているAPIの範囲
  • 保守・修理の窓口と、転倒時の補修部品

厳選した候補

現場で実際に使える機種を、向いている理由とあわせて絞り込みました。「PoC向け」は限定的な実証から始める機種です。

国内実績

空港 · ヒューマノイド
羽田空港
空港

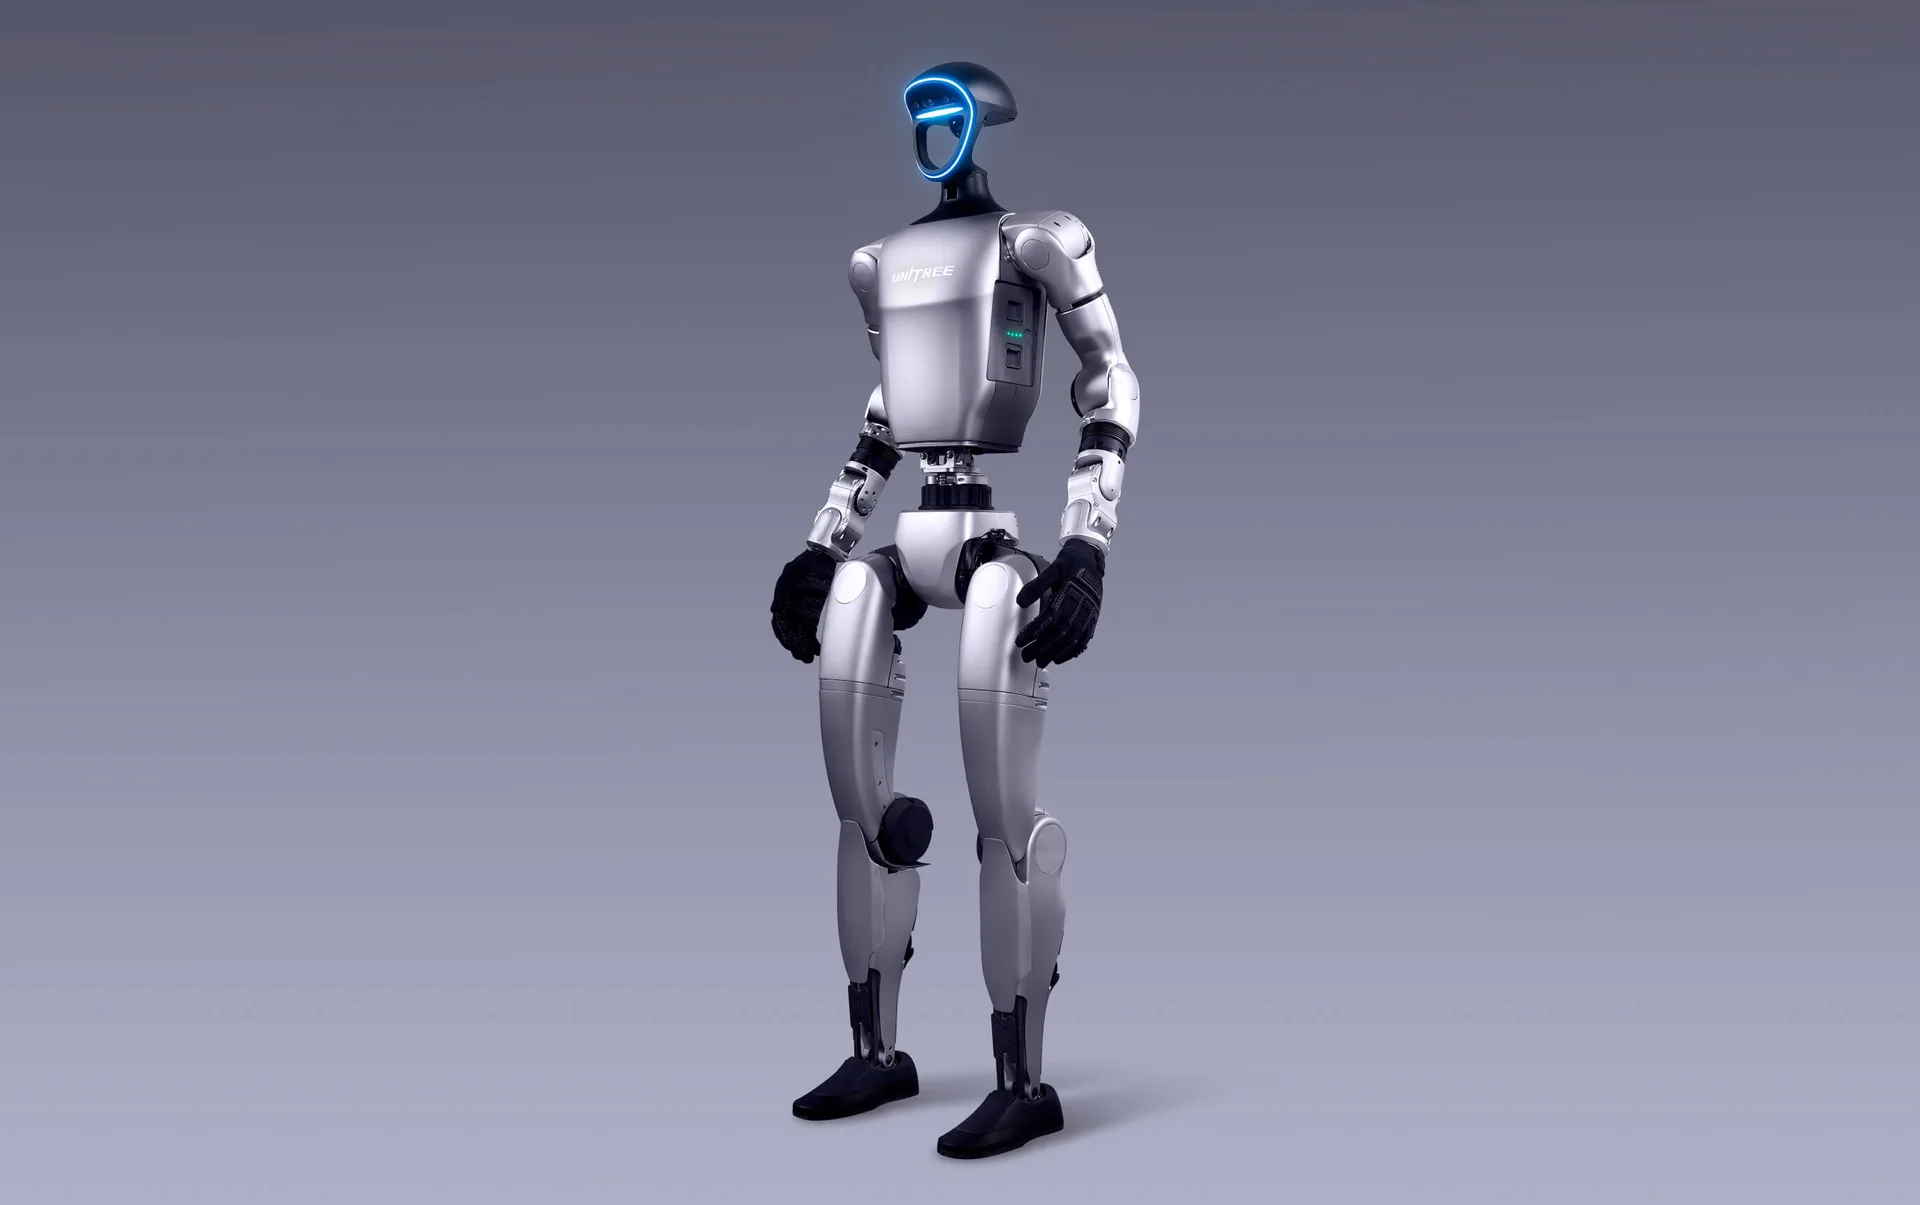
JALグランドサービス・GMO AIRが羽田空港でヒューマノイドを実証

課題

人手不足が進む空港の地上支援業務に、ヒューマノイドを適用できるかを評価。

導入

2026年5月から羽田空港で実証を開始(2028年まで予定)。

効果

手荷物・貨物の搭降載など地上支援業務への適用性を段階的に検証。

業種空港
用途地上支援業務
形態実証(PoC)

使用機種(Unitree G1など)は記者会見での発表にもとづく報道によります。

出典:PR TIMES(日本航空 共同リリース, 2026-04) / GMOインターネットグループ ニュース(2026-04) / Impress Watch(使用機種の報道)

製品詳細を見る →
海外事例

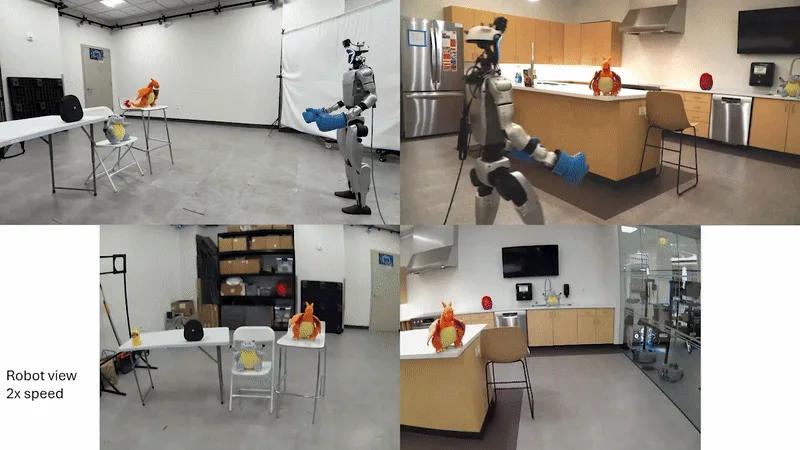
Stanford HEADのG1自律移動実機検証映像の一場面
大学研究 · Unitree G1
自律移動研究
大学・研究米国屋内

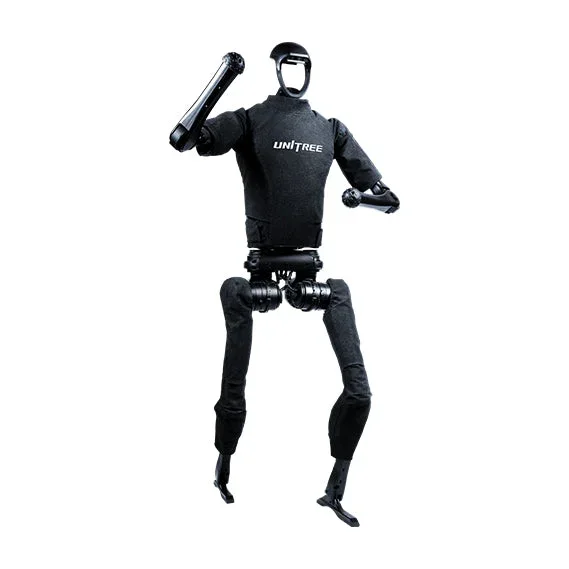
スタンフォード大学「HEAD」がG1で自律移動と手を伸ばす全身動作を研究

課題

人向けの環境で、視覚認識・歩行・手を伸ばす動作をつなぐ。

導入

2025年発表のHEADで、人の動作・視覚データから学習した制御をG1実機で検証。

確認内容

画像で指定した対象へ移動し、手を伸ばす動作を公開。研究コードも公開されています。

業種大学・研究
用途自律移動・全身制御
形態実証(PoC)・研究

研究用システムでの実機検証です。日常の配送業務への本導入や、標準版の搭載機能を示すものではありません。

出典:スタンフォード大学 HEAD(研究・映像) / 研究チーム公式・G1実機コード

活用シーン:研究開発プラットフォーム →製品詳細を見る →
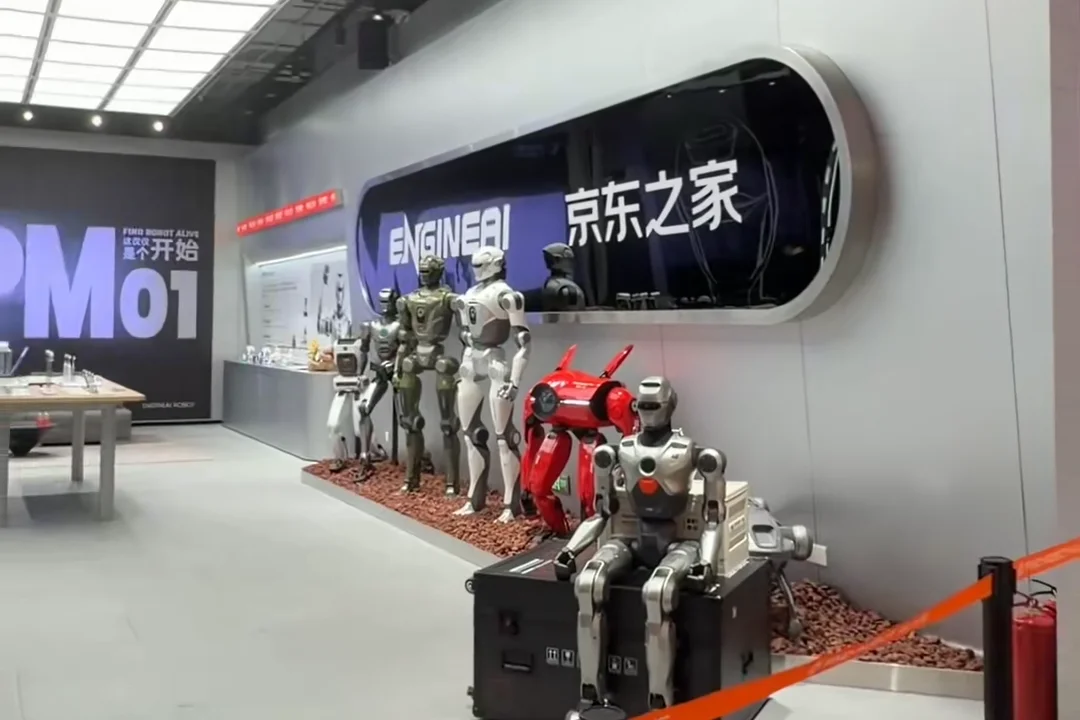
深圳UpperHillsの京東之家×EngineAI店舗に並ぶ人型ロボット
小売店舗 · EngineAI
5台
小売中国商業施設屋内

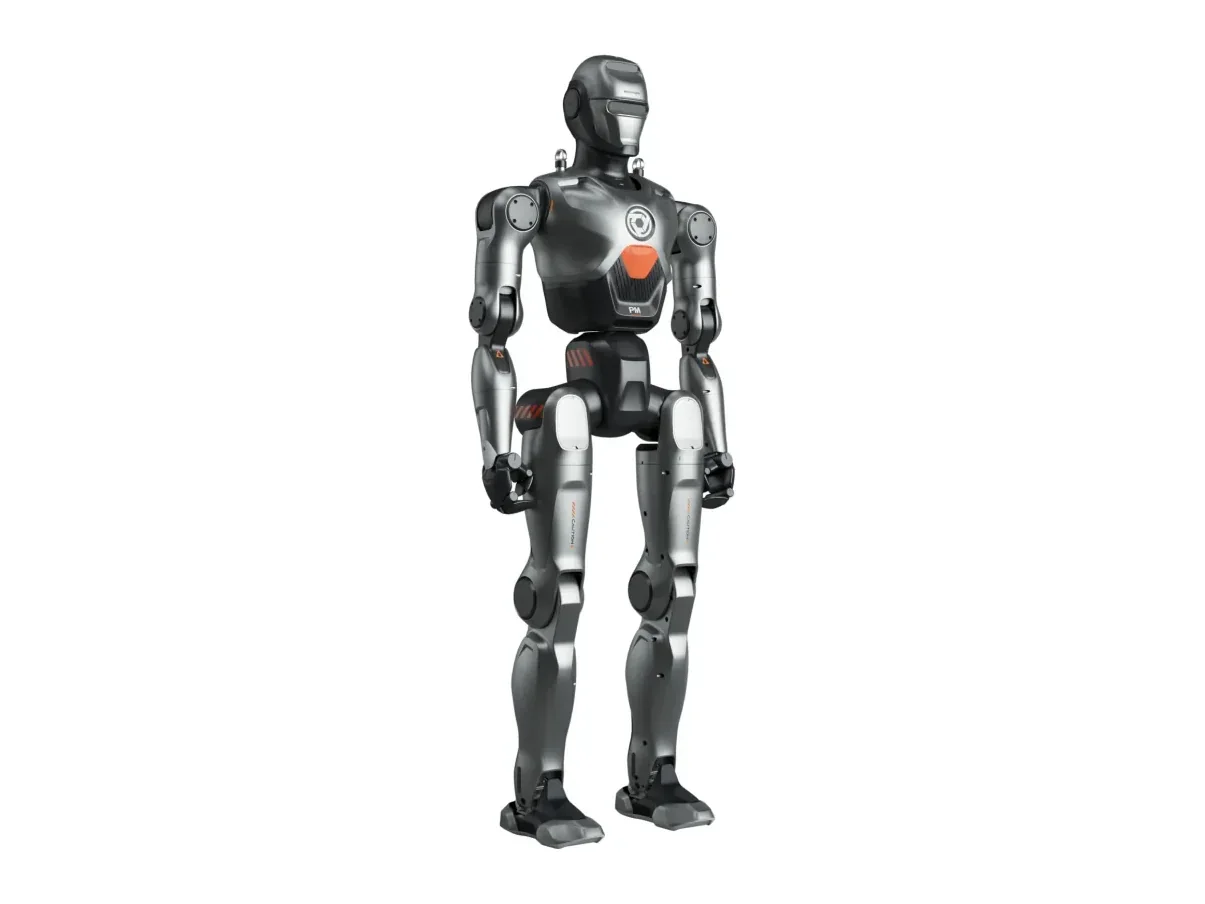
深圳・UpperHillsの京東JD Home旗艦店で人型ロボットが店舗スタッフとして常駐

課題

家電・雑貨の旗艦店で、集客と商品案内を人型ロボットで常設運用できるかを検証。

導入

2025年11月、京東・深業と共同で福田区UpperHillsに店舗を開設。人型ロボット5台が店員として勤務。

効果

来店客を売場へ誘導し、音声で商品・店舗情報に回答。常設の実店舗として運用中。

業種小売
用途案内・接客
形態本導入

店舗で稼働する機種は公式ページで特定されていません(同社はPM01・T800等を展開)。掲載はPM01です。

出典:深圳市政府 発展改革委 ニュース(2025-12) / EngineAI 公式(店舗ページ) / Humanoids Daily(2025-11)

製品詳細を見る →

大学・研究機関での研究基盤(世界)

導入先世界各地の大学研究室
規模多数の研究室に導入

動的歩行・運動計画・AI知覚・行動研究の共通プラットフォームとして利用。

どの機種が合うか相談する

現場の条件をお聞きし、候補の絞り込みからPoCの進め方まで整理します。

導入を相談する →