製品一覧Unitree G1
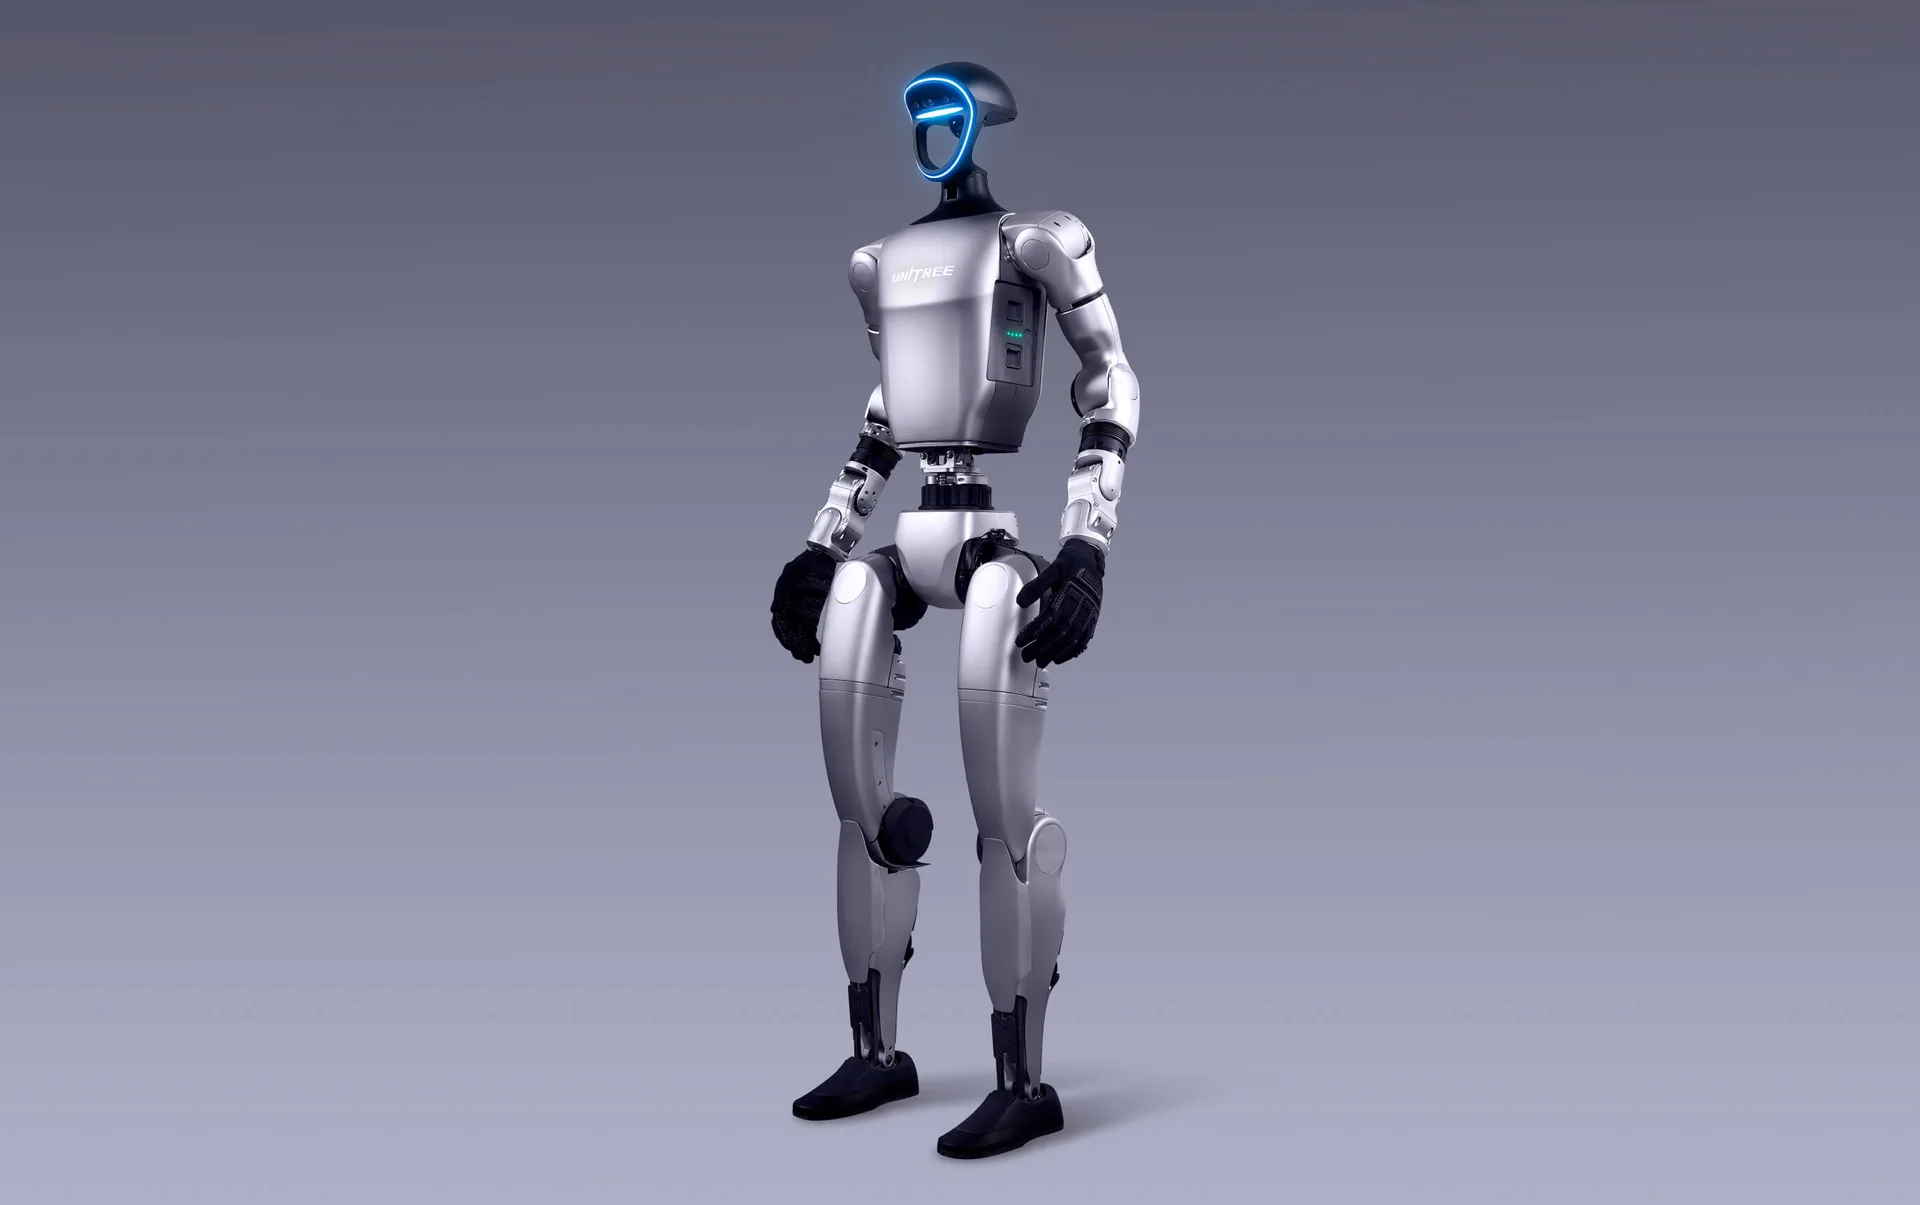
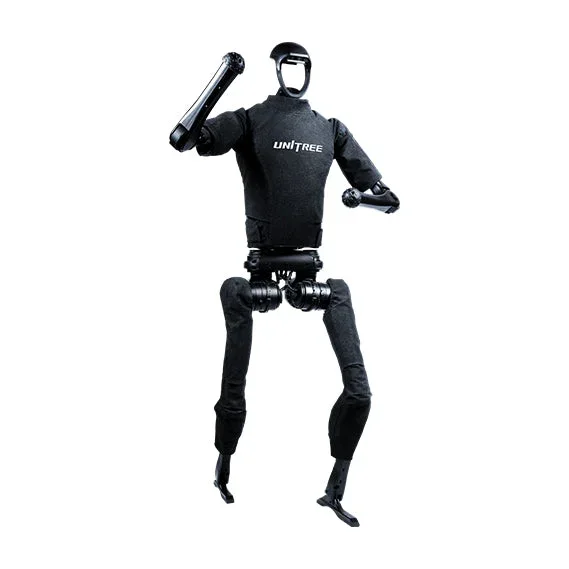
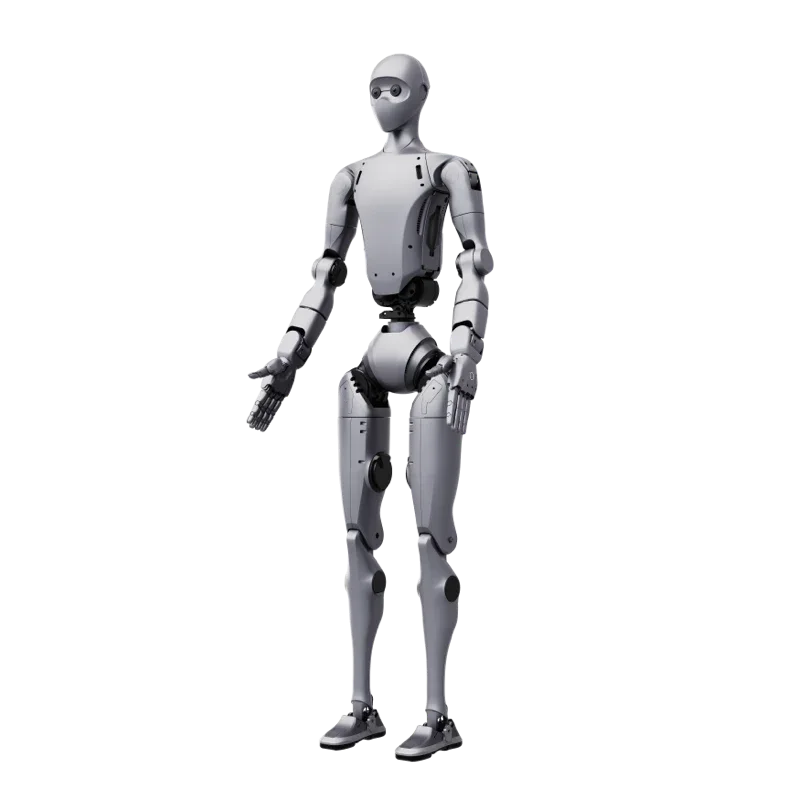
Unitree G1シリーズの参考画像

G1標準版

こんな用途に

  • 研究開発
  • 教育
  • 軽作業の検証

対応環境

ヒューマノイド国内実績研究

Unitree(宇树科技)

G1

入門価格の二足歩行ヒューマノイド:用途に合わせて本体と拡張機器を選べます。

バージョン:標準版

総自由度

23

片腕の最大荷重

約2 kg

二次開発

—

追加オプション

G1 EDU向け

参考価格¥3,000,000~

国内実績

空港 · ヒューマノイド
羽田空港
空港

JALグランドサービス・GMO AIRが羽田空港でヒューマノイドを実証

課題

人手不足が進む空港の地上支援業務に、ヒューマノイドを適用できるかを評価。

導入

2026年5月から羽田空港で実証を開始(2028年まで予定)。

効果

手荷物・貨物の搭降載など地上支援業務への適用性を段階的に検証。

業種空港
用途地上支援業務
形態実証(PoC)

使用機種(Unitree G1など)は記者会見での発表にもとづく報道によります。

出典:PR TIMES(日本航空 共同リリース, 2026-04) / GMOインターネットグループ ニュース(2026-04) / Impress Watch(使用機種の報道)

海外実績

工場組立 · Unitree G1
組立実証
ロボット製造中国工場屋内

Unitree自社工場でG1によるロボット部品の組立を実証

課題

人型ロボットによる部品操作を、実際の製造環境で検証する。

導入

2026年2月、Unitreeが自社工場でUnifoLM-X1-0を使ったG1の組立作業を公開。

確認内容

ロボット部品の組立作業を公開。外部顧客への量産導入とは区別して紹介します。

業種ロボット製造
用途部品組立
形態試験導入

メーカーによる試験導入の発表です。常時稼働・生産性改善の数値や、標準版だけでの再現性は確認されていません。

出典:Unitree公式・工場展開の発表(G1) / Unitree公式沿革(2026-02-13)

活用シーン:人型ロボット:危険作業・労働力不足を補う →
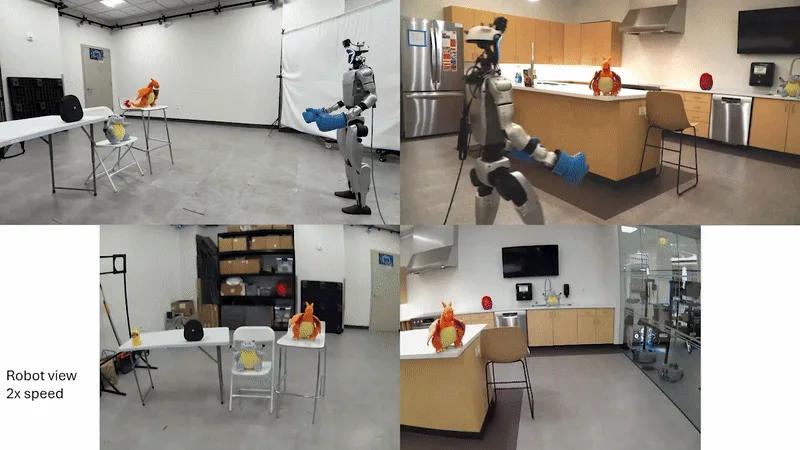
Stanford HEADのG1自律移動実機検証映像の一場面
大学研究 · Unitree G1
自律移動研究
大学・研究米国屋内

スタンフォード大学「HEAD」がG1で自律移動と手を伸ばす全身動作を研究

課題

人向けの環境で、視覚認識・歩行・手を伸ばす動作をつなぐ。

導入

2025年発表のHEADで、人の動作・視覚データから学習した制御をG1実機で検証。

確認内容

画像で指定した対象へ移動し、手を伸ばす動作を公開。研究コードも公開されています。

業種大学・研究
用途自律移動・全身制御
形態実証(PoC)・研究

研究用システムでの実機検証です。日常の配送業務への本導入や、標準版の搭載機能を示すものではありません。

出典:スタンフォード大学 HEAD(研究・映像) / 研究チーム公式・G1実機コード

活用シーン:研究開発プラットフォーム →
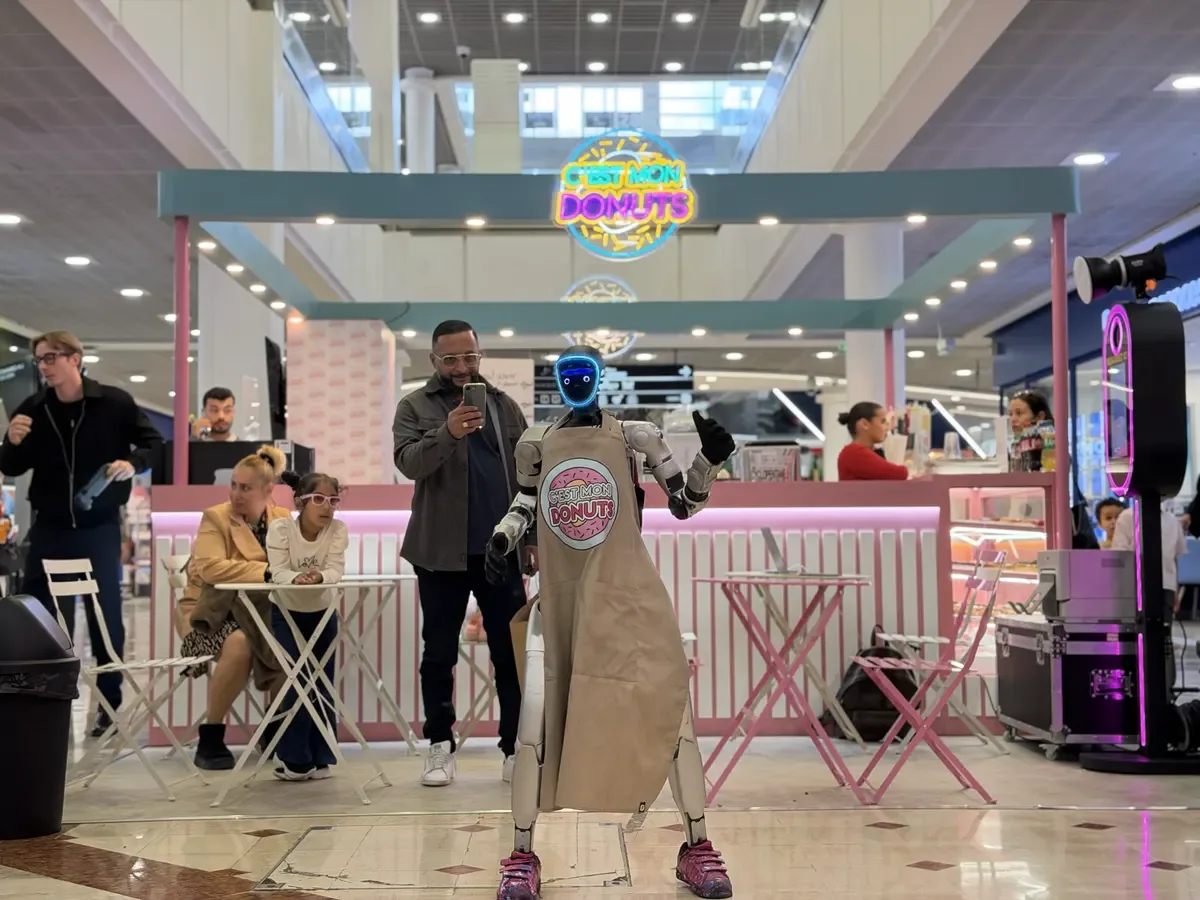
Belle Épine商業施設のC’est Mon Donuts店舗前で挨拶するUnitree G1
商業施設 · Unitree G1
販促イベント
小売フランス商業施設屋内

仏Belle Épine商業施設でG1がブランドの集客イベントに参加

課題

ドーナツブランドC’est Mon Donutsが、店舗前での注目とSNS向け映像をつくる。

導入

2026年10月10日、フランス・Thiaisの商業施設で、LibellaがG1を遠隔操作してイベントを実施。

確認内容

店舗前での挨拶・ダンス、館内回遊、ブランドのSNS向け撮影を実施。

業種商業施設・小売
用途集客・販促(遠隔操作)
形態本導入・単発イベント

運用事業者Libella Roboticsの公開事例。近くのスタッフによる遠隔操作です。来場者数・売上への効果は公表されていません。

出典:Libella Robotics・実施事例(2026-10-10)

活用シーン:展示会・イベントの集客 →

スペック

G1 · 標準版の本体仕様

公式スペック ↗

共通スペック

寸法(W × D × H)
450 × 200 × 1,320 mm
質量(バッテリー込み)
約35 kg
稼働時間
約2時間
通信
Wi-Fi 6・Bluetooth 5.2
二次開発
公式比較表:—

ヒューマノイドのスペック

総自由度
23
片腕の最大荷重
約2 kg
最大関節トルク
90 N·m(膝関節)
センサー
深度カメラ・3D LiDAR
基本コンピュート
8コア高性能CPU

周辺機器

基本構成に記載されている機器

スマートバッテリー

9,000 mAh · クイックリリース

充電器

54 V / 5 A

ハンドコントローラー

両バージョンに公式掲載

開発者ツール

公式GitHub ↗

G1 EDUの二次開発に。SDK・サンプルコード・シミュレーションを確認できます。

Unitree G1:注目集まってます

会社概要

Unitree Robotics
設立
2016年
本社場所
中国・浙江省杭州市
公式サイトを見る ↗

四足歩行ロボットからヒューマノイドへ。基幹部品の自社開発と製品化を進めるロボットメーカーです。

部品から制御まで、自社で磨く技術

Unitreeは2016年に設立され、モーター・減速機・コントローラー・LiDARなどの基幹部品と、認識・運動制御のアルゴリズムを自社開発しています。機体と制御を一体で設計し、研究・教育向けから産業用まで製品を展開。四足歩行で培った技術を、G1やHシリーズなどのヒューマノイドにも広げています。

継続的な製品展開と、量産・供給の実績

四足歩行・ヒューマノイドに加え、アームやハンドも開発・製造・販売する事業基盤を持ちます。同社の2026年1月の発表では、2025年のヒューマノイドの実出荷は5,500台超。これは受注数ではなく、顧客への販売・納入を完了した台数です。試作やデモに加え、量産・供給まで取り組むメーカーです。

導入後の開発を支える公開リソース

公式ドキュメント、SDK、GitHubのサンプルやシミュレーション環境を公開し、開発者が機体を活用するための情報を提供しています。公式の技術サポート窓口も設けており、購入前の機種選定から開発時の情報確認まで参照できます。二次開発の対応範囲はモデル・バージョンによって異なります。

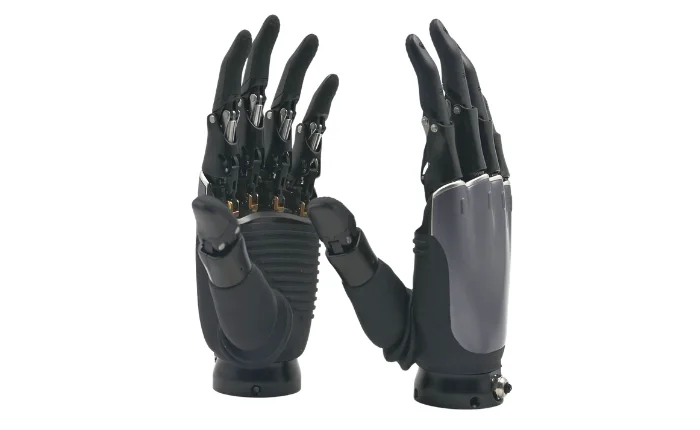
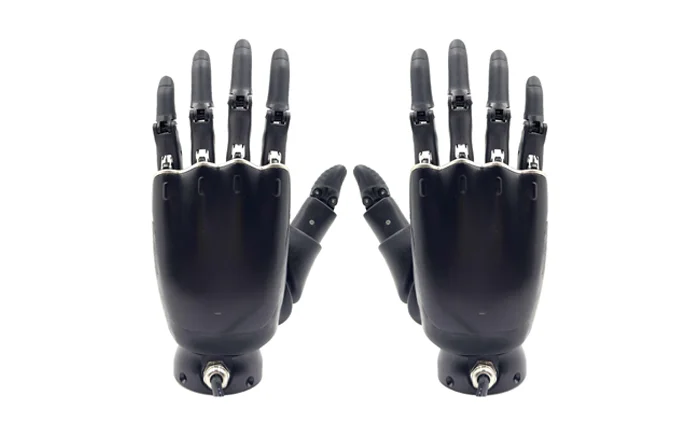
研究・開発向けに選んだロボットハンドです。G1への取付・接続は個別に確認します。

選択中の構成

G1(標準版)

この構成で用途・PoCを相談する →