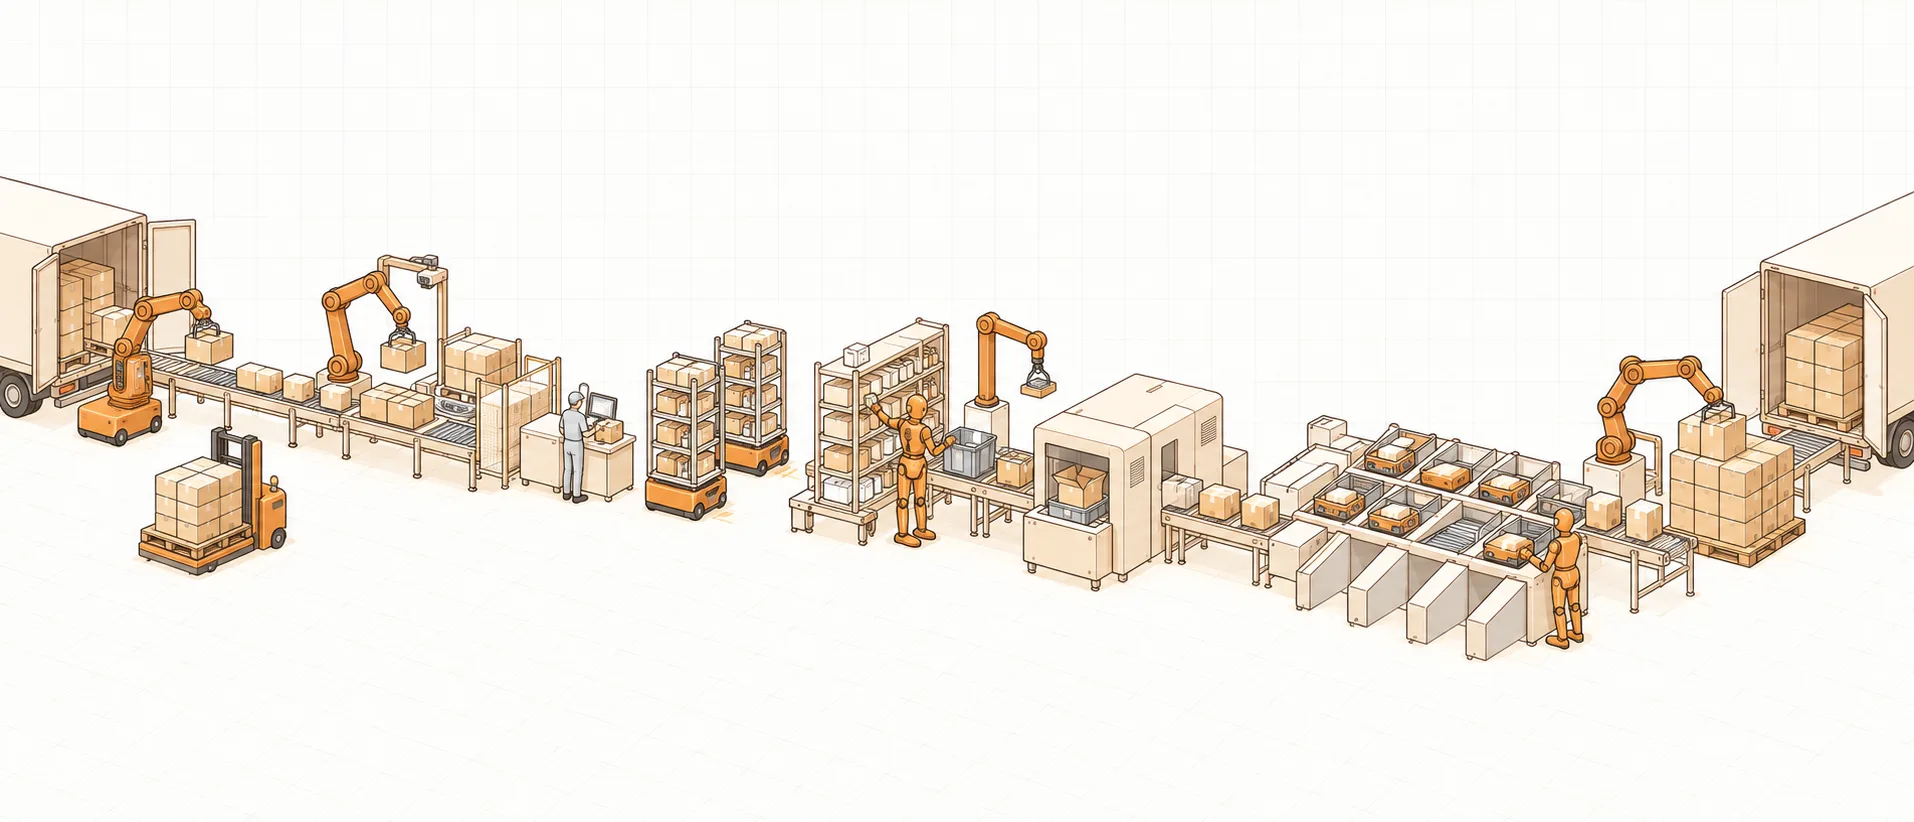
EC物流センター入荷〜出荷ライン
ソーターや自動倉庫が入っていても、荷降ろし・デパレタイズ・棚入れ・ピッキング・供包・荷積み・返品には人が残っています。既存の棚やコンベヤはそのままに、AMR・ロボットアーム・ヒューマノイドを人の作業位置へ追加できる点が大きなメリットです。
7工程・21作業をロボットに置き換えられます。
工程の流れ
工程を押すと、その工程の作業へ移動します。
工程の出典:STOCKCREW「EC物流の基礎知識」(6 工程) / LNEWS 佐川グローバルロジスティクス EC Logi Tokyo(2019-05) / マイナビ 佐川グローバルロジスティクス EC Logi Tokyo 取材(2024-10)
工程ごとの置き換え作業
人が今やっている作業のうち、ロボットが担っている実例があるものを工程ごとに挙げました。右のリンクから候補機種と導入実績へ進めます。
- ロボット化
入荷:トラック・コンテナの荷降ろし
バラ積み(床積み)のケースを荷台の奥から 1 つずつ下ろしてコンベヤへ流す。パレット積みはフォークリフトで降ろす。
- トレーラー・海上コンテナからの混載ケースの荷降ろしとコンベヤ投入
DHL Supply Chain(北米)Boston Dynamics「Stretch」。2023-01 に商用初導入、7 軸アームで荷台内の混載ケースをフレキシブルコンベヤへ。複数倉庫へ展開予定。
- 輸入コンテナ・床積みトレーラーの荷降ろし(物理 AI 型)
Pickle Robot(米国)。靴・アパレル・電動工具・玩具などの卸 6 社が 30 台超を発注(2024-Q3、2025 年上期納入)。2023 年夏からの累計荷降ろし 1,000 万ポンド超。
- 既設の伸縮コンベヤに接続する荷降ろしロボット(最大 22kg ケース・1,000 ケース/時)
Mujin「TruckBot」(2023-08 発表)。コンテナ奥 15m まで到達、米国で先行販売、大手小売・物流企業へ納入決定(社名非公開)。国内仕様は年内展開予定。
- パレット積みトラックからの荷降ろしを無人フォークリフトで行う
NEXT Logistics Japan 相模原センター(2023-07 運用開始)。豊田自動織機の自動運転フォークリフト 2 台がウイング車の両側から同時に荷降ろし。搬送はアイシン製 AMR。
- ロボット化
デパレタイズ・ケース投入
入荷パレットからケースを 1 つずつ持ち上げ、入庫コンベヤや自動倉庫へ投入する。混載パレットは品種ごとに仕分けながら降ろす。
- パレット上のケースを持ち上げてコンベヤへ投入する(混載・事前登録なし)
アスクル ASKUL Logi PARK 横浜(2021-07)Mujin デパレタイズロボット 1 台。従来は人手で 1 日平均約 6,000 箱を投入。協和紙工 第 2 ロジスティクスセンター(愛媛、2023-03)はデパレタイザー 2 台で 1,000 ケース/時超、出荷能力最大 70% 向上。
- デパレタイズ・パレタイズと AGV による品種別の自動補充を倉庫管理と連動させる
日本運輸 太田インター営業所(群馬、2026-03 発表)。Mujin の「MujinOS」上でデパレタイズ・パレタイズロボットと AGV の品種別自動補充を統合制御。対象 97 品種の部品供給倉庫(近接事例:完成車メーカー向け)。
- 人が担う
入荷検品・登録
外装の破損・数量を確認し、WMS に入荷登録する。中身検品や寸法・重量の計測は商材ごとに要否が変わる。
数量照合と破損判断は人と WMS 端末が担う。寸法・重量の自動計測は設備(計測器)の領域で、ロボット化の公開事例は未確認。
- ロボット化
入庫・保管(棚入れ)
商品を保管棚やビンへ格納する。棚搬送型・自動倉庫型では棚やトートが作業者のもとへ来る。
- 可搬棚を作業者のステーションまで運び、棚入れ・ピッキングの歩行をなくす(棚搬送 AMR)
アルペン 東日本フルフィルメントセンター(千葉県印西市、2021-12)Geek+「EVE P800R」計 216 台、保管能力 2 倍・出庫能力 3 倍。アスクル 三芳センター(2021-07)EVE P800R 116 台。
- 大型商品(最大 100×100×200cm)を含む通販拠点の入庫・保管・ピッキングを棚搬送ロボット化する
ニトリ ホームロジスティクス 西日本通販発送センター(大阪府茨木市、2017 年秋)GreyOrange「Butler」79 台。AI が出庫頻度に応じて保管位置を自動調整。
出典:ネットショップ担当者フォーラム (2017-01-27) / 共同通信 PR ワイヤー GreyOrange (2017-03-03)
- 保管ポッドの上段へ商品を押し込んで棚入れし、同じ段から取り出す(触覚付きアーム)
Amazon「Vulcan」(2025 発表)。スポケーン(米国 GEG1)とハンブルク(ドイツ)の FC で、脚立が要るポッド上段の棚入れ・ピッキングを担当。取扱品目の約 75% に対応、人と同等の速度。欧米へ順次展開。
出典:About Amazon
- ロボット化
ピッキング
受注ごとに商品を棚・ビンから集める。歩行して集める方式と、棚やトートが来る方式がある。ケース単位は自動倉庫から取り出して箱詰めする。
- 作業者に付き添う協働ピッキング AMR で歩行と探索をなくし、出荷工程の生産性を上げる
日本通運 NX 小牧流通センター(2025-10 発表)Rapyuta「PA-AMR」。稼働 3 か月で出荷工程の生産性約 2.5 倍(42.9→110.8 件/時)。日通 品川支店(ダイキン部品、2020-08)は AMR 10 台。STOCKCREW Sugito Dock(埼玉、2022-06)はシリウスジャパン FlexComet 6 台+FlexSwift 4 台をサブスクで導入。
出典:LNEWS (2025-10-01) / LNEWS (2020-08-26) / ECのミカタ (2022-06)
- 3 次元棚をロボットが走ってビンを取り出し、作業者のステーションへ届ける(高密度保管の貨到人)
ヨドバシカメラ × Exotec「Skypod」(2022-12 発表、複数倉庫に設置・運用)。Exotec は 2019 年にファーストリテイリングとも提携。日本で 1,000 台以上稼働(2022-12 時点)。
- 日用品のピースピッキング(吸着+指のグリッパで事前登録なし)
PALTAC RDC 埼玉(杉戸町、2019 年末稼働)RightHand Robotics「RightPick」を国内初導入、複数台を配備。台数・効果の公表値は無し。
- パレット自動倉庫から出たケースを必要数だけピッキングする(寸法・重量を自動計測、マスターレス)
PALTAC RDC 埼玉(2024-07)オークラ輸送機「AI ケースピッキングロボット」8 台。多品種ケースを 99.9% 以上で認識、計測・登録作業が不要になり人的ミスゼロ。
- AMR が運んできたトートをコンベヤへ移載する(ヒューマノイド)
GXO Logistics の SPANX 向けフルフィルメントセンター(米国、2024-06)Agility Robotics「Digit」を複数年 RaaS 契約で導入。協働ロボット・AMR からトートを受け取りコンベヤへ。台数非公開。
- 専用設備
梱包・送り状貼付
商品を箱に入れ、緩衝材・納品書を入れて封緘し、送り状を貼る。EC は多品種小ロットで梱包がボトルネックになりやすい。
自動梱包機が担う。佐川グローバルロジスティクス EC Logi Tokyo の「Carton Wrap」は商品サイズを計測して段ボールを裁断・封緘・送り状貼付まで自動、800 ケース/時(2020-04 稼働)。箱詰め自体のロボット化事例は未確認。
- ロボット化
仕分け・供包
出荷先・配送方面ごとに荷物を仕分ける。ソーターへの投入(供包)、ラベルを読める向きにそろえる作業、ソーターに乗らない大型・不定形荷物の運搬に人が残る。
- 方面別仕分けを小型ソーティングロボットで行い、省スペースでレイアウトを変えられるようにする
佐川グローバルロジスティクス 東松山 SRC(埼玉、2021-08)プラスオートメーション「t-Sort」35 台・400 方面。出荷処理能力 +32%、人員 −27%、返品処理能力 +343%、教育時間 −70%。
- 自動仕分け機に乗らない大型・不定形荷物を、台車の代わりに AMR で仕分け先へ運ぶ
佐川急便 X フロンティア中継センター(東京都江東区、2022-12)プラスオートメーション「JUC-S800R」12 台(1 階、最大 800kg)と LexxPluss「Hybrid-AMR」12 台(3 階)。自動仕分け機で処理できるのは荷物の 9 割で、残りを自動化。
- 荷物をつかんで伝票面を上に向け、コンベヤ・ソーターへ 1 個ずつ投入する(ヒューマノイド供包)
星動紀元(Robotera)× 中国郵政 深セン龍崗の物流拠点(2025-11 入場、2026-05 PoC 完了)。初期 100 個/時 → 2026-05 末 1,200 個/時で人の約 90%。順豊とは 2026-01 に提携。Figure AI は Figure 02 で動くコンベヤ間の荷物移載とラベル向き合わせを公開(2025-02、顧客名非公開)。
- ロボット化
出荷:積み付け・荷積み
出荷ケースをパレット・かご車に積み付け、トラックへ積み込む。混載の積み付け位置決めと荷台内での積み込みに人が残る。
- 出荷ケースをパレット・かご車・カートラックへ積み付ける(形状・重量から積み位置を自動計算)
PALTAC RDC 埼玉(2019-11 稼働)Mujin の AI ケース積み付けロボット複数台。アズワン スマート DC(プロロジスパーク千葉 1、2020-07)Mujin ケースパレタイズ 2 台・オリコンパレタイズ 1 台・デパレタイズ 1 台、自動化率約 70%。
- パレットをトラックへ積み込む(無人フォークリフトが停車位置ずれにも対応)
花王 豊橋工場 次世代倉庫(2024-07 実用化、2024-10 本格稼働)豊田自動織機の自動運転フォークリフト。3D-LiDAR でトラック位置を検出、実際の出荷・輸送を伴う実用化は日本初(豊田自動織機調べ)。近接事例(メーカー倉庫)。
- 荷台内でケースを積み付ける荷積み(バンニング)ロボット
佐川急便 × Dexterity × 住友商事(2023-12 発表)。佐川の荷積み現場に合わせた AI 荷積みロボットを開発・実証、国内初の試み。川崎重工 × Dexterity「Mech」(2025-05)は自走台車に 8 軸アーム 2 本(可搬 30kg)、国際物流企業で実証中。
- ロボット化
返品処理
返送された商品を開梱し、状態を見て再販・廃棄・セールに振り分け、再梱包して在庫へ戻す。梱包も状態もばらばらで、作業が標準化しにくい。
- 返品されたアパレル商品の把持・識別・仕分け(未学習の品目にも対応する双腕ロボット)
CEVA Logistics × Sereact、Zalando 向け FC(ドイツ Greven・ポーランド Świebodzin、2026-10 発表)。双腕ロボットが返品商品を把持・識別・仕分け、品目ごとの事前学習不要。RaaS。台数・効果の数値は非公開。
一覧
| 工程 | ロボット化できる作業 | 段階 | ロボット種別 | 用途ページ |
|---|---|---|---|---|
| 1. 入荷:トラック・コンテナの荷降ろし | トレーラー・海上コンテナからの混載ケースの荷降ろしとコンベヤ投入 | 海外実績あり | ロボットアーム自律走行搬送ロボット | トラック荷役 |
| 1. 入荷:トラック・コンテナの荷降ろし | 輸入コンテナ・床積みトレーラーの荷降ろし(物理 AI 型) | 海外実績あり | ロボットアーム | トラック荷役 |
| 1. 入荷:トラック・コンテナの荷降ろし | 既設の伸縮コンベヤに接続する荷降ろしロボット(最大 22kg ケース・1,000 ケース/時) | 製品あり(導入事例未確認) | ロボットアーム | トラック荷役 |
| 1. 入荷:トラック・コンテナの荷降ろし | パレット積みトラックからの荷降ろしを無人フォークリフトで行う | 国内導入済み | 自律走行搬送ロボット | 倉庫内搬送 |
| 2. デパレタイズ・ケース投入 | パレット上のケースを持ち上げてコンベヤへ投入する(混載・事前登録なし) | 国内導入済み | ロボットアーム | 梱包・パレタイズ |
| 2. デパレタイズ・ケース投入 | デパレタイズ・パレタイズと AGV による品種別の自動補充を倉庫管理と連動させる | 国内導入済み | ロボットアーム自律走行搬送ロボット | 梱包・パレタイズ |
| 4. 入庫・保管(棚入れ) | 可搬棚を作業者のステーションまで運び、棚入れ・ピッキングの歩行をなくす(棚搬送 AMR) | 国内導入済み | 自律走行搬送ロボット | 倉庫内搬送 |
| 4. 入庫・保管(棚入れ) | 大型商品(最大 100×100×200cm)を含む通販拠点の入庫・保管・ピッキングを棚搬送ロボット化する | 国内導入済み | 自律走行搬送ロボット | 倉庫内搬送 |
| 4. 入庫・保管(棚入れ) | 保管ポッドの上段へ商品を押し込んで棚入れし、同じ段から取り出す(触覚付きアーム) | 海外実績あり | ロボットアーム | ピッキング |
| 5. ピッキング | 作業者に付き添う協働ピッキング AMR で歩行と探索をなくし、出荷工程の生産性を上げる | 国内導入済み | 自律走行搬送ロボット | ピッキング |
| 5. ピッキング | 3 次元棚をロボットが走ってビンを取り出し、作業者のステーションへ届ける(高密度保管の貨到人) | 国内導入済み | 自律走行搬送ロボット | ピッキング |
| 5. ピッキング | 日用品のピースピッキング(吸着+指のグリッパで事前登録なし) | 国内導入済み | ロボットアームロボットハンド | ピッキング |
| 5. ピッキング | パレット自動倉庫から出たケースを必要数だけピッキングする(寸法・重量を自動計測、マスターレス) | 国内導入済み | ロボットアーム | ピッキング |
| 5. ピッキング | AMR が運んできたトートをコンベヤへ移載する(ヒューマノイド) | 海外実績あり | ヒューマノイド | 倉庫内搬送 |
| 7. 仕分け・供包 | 方面別仕分けを小型ソーティングロボットで行い、省スペースでレイアウトを変えられるようにする | 国内導入済み | 自律走行搬送ロボット | 仕分け・供包 |
| 7. 仕分け・供包 | 自動仕分け機に乗らない大型・不定形荷物を、台車の代わりに AMR で仕分け先へ運ぶ | 国内導入済み | 自律走行搬送ロボット | 倉庫内搬送 |
| 7. 仕分け・供包 | 荷物をつかんで伝票面を上に向け、コンベヤ・ソーターへ 1 個ずつ投入する(ヒューマノイド供包) | PoC・実証段階 | ヒューマノイド | 仕分け・供包 |
| 8. 出荷:積み付け・荷積み | 出荷ケースをパレット・かご車・カートラックへ積み付ける(形状・重量から積み位置を自動計算) | 国内導入済み | ロボットアーム | 梱包・パレタイズ |
| 8. 出荷:積み付け・荷積み | パレットをトラックへ積み込む(無人フォークリフトが停車位置ずれにも対応) | 国内導入済み | 自律走行搬送ロボット | 倉庫内搬送 |
| 8. 出荷:積み付け・荷積み | 荷台内でケースを積み付ける荷積み(バンニング)ロボット | PoC・実証段階 | ロボットアーム自律走行搬送ロボット | トラック荷役 |
| 9. 返品処理 | 返品されたアパレル商品の把持・識別・仕分け(未学習の品目にも対応する双腕ロボット) | 海外実績あり | ロボットアーム | 仕分け・供包 |
導入前の確認点
- 荷姿の比率:床積み(バラ積み)かパレット積みかで、荷降ろし・荷積みに使うロボットが変わる。ケースの重量上限(Stretch・TruckBot は約 22kg)と荷台奥行きを確認する。
- ドック設備:伸縮コンベヤの有無、ウイング車かバン車か、トラック停車位置のずれ。無人フォークは位置検出で補正するが、既設ドックの条件を先に揃える。
- 商品マスターの要否:デパレタイズ・ケースピッキングはマスターレス(寸法・配置を自動認識)の製品がある。ピースピッキングは SKU 数と対応可能な品目比率(Vulcan は約 75%)を確認する。
- WMS / WES 連携と段階導入:棚搬送 AMR は 56 台から 216 台へ増設した例があり、サブスク(RaaS)で始めた例もある。繁忙期の台数増と WMS 改修範囲を決めておく。
- ソーターに乗らない荷物の扱い:自動仕分け機で処理できるのは荷物の約 9 割。大型・不定形・軟包装の残りを AMR 搬送やヒューマノイド供包で埋める前提で、処理量の目標と人との速度差を測る。
- ヒューマノイド・物理 AI は PoC から:供包・荷積みは実証段階で、人の 90% 程度の速度に達するまで数か月かかった例がある。評価期間と KPI(個/時、介入回数)を決めて始める。
自社の工程で、どこから置き換えるか相談する
工程表を持ち込んでいただければ、置き換えやすい作業と候補機種、PoC の進め方を一緒に整理します。