中高層ビル建築現場
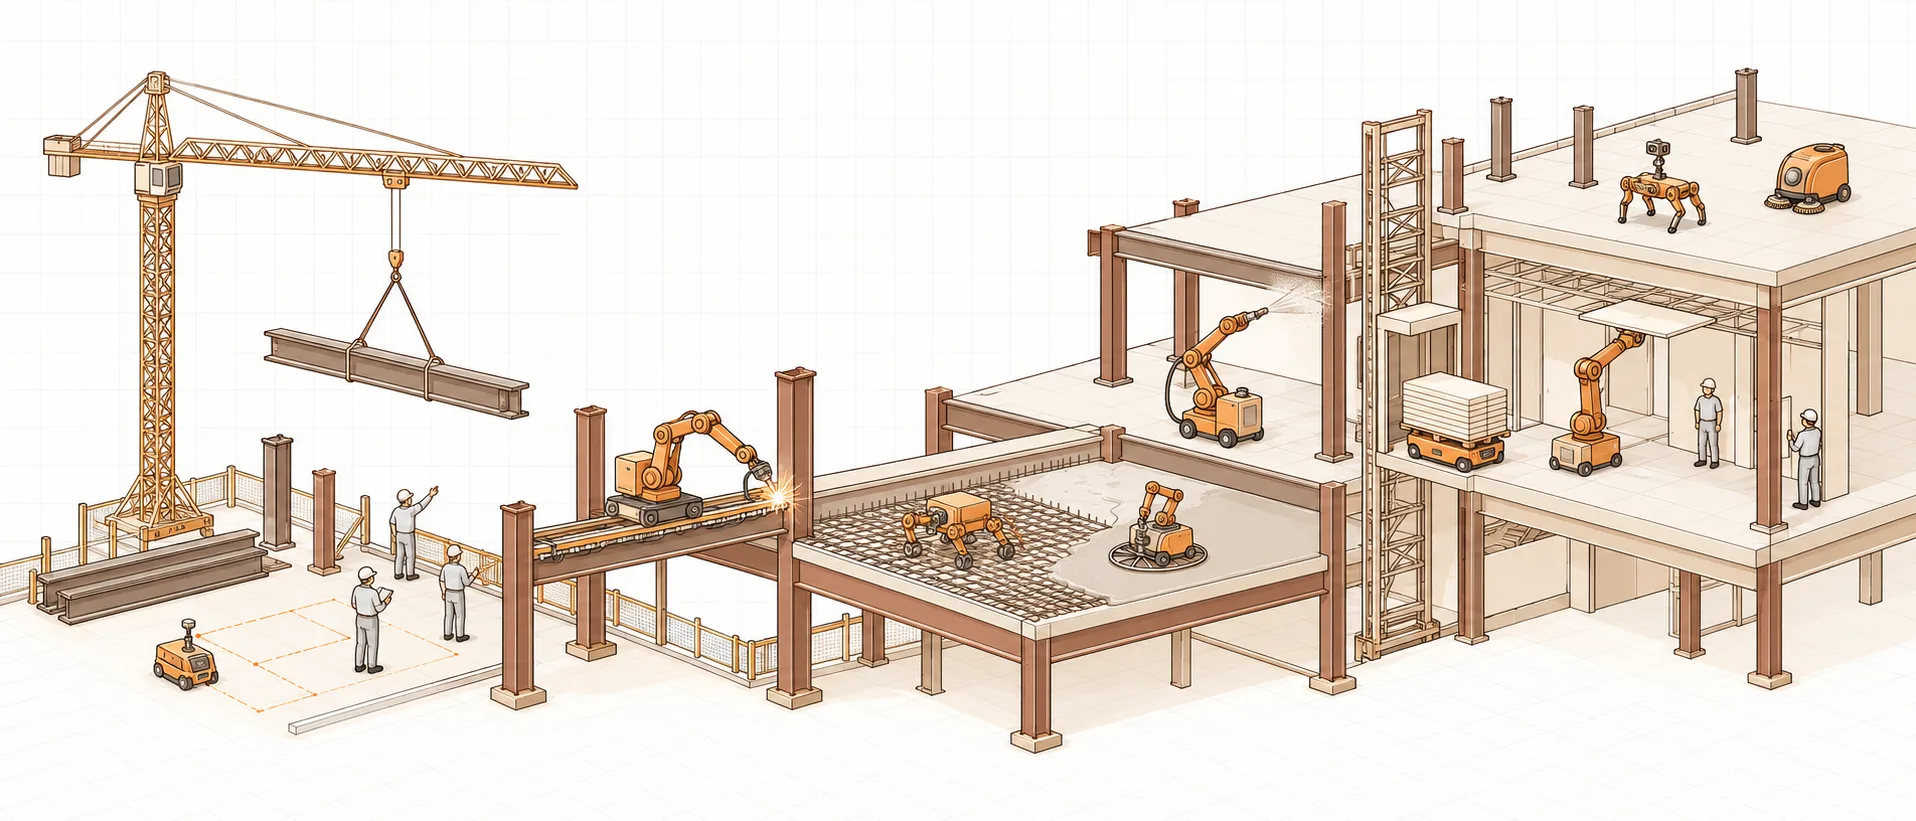
鉄骨の建方・本締めとカーテンウォールの取付はクレーンと職人の仕事のまま残りますが、墨出し・溶接・鉄筋結束・耐火被覆・資材搬送・天井ボード・巡回・清掃は、大手ゼネコンの現場でロボットが担い始めています。階段や工事用エレベーターなど人のために作られた現場を、四足歩行ロボットやヒューマノイドがそのまま移動できる点が大きなメリットです。
8工程・19作業をロボットに置き換えられます。
工程の流れ
工程を押すと、その工程の作業へ移動します。
工程の出典:キャリアマップ「建築工事の流れ」(準備・仮設→基礎→躯体→外装→内装→表層→外構) / freee「躯体工事とは」(墨出し→鉄筋→型枠→配管→打設→養生→脱型) / 福岡市 中間検査・完了検査の流れ(鉄骨建方完了時→耐火被覆・内装・外装) / ビジネス+IT 清水建設 Shimz Smart Site(揚重・搬送/天井・床/柱溶接の省人化試算)
工程ごとの置き換え作業
人が今やっている作業のうち、ロボットが担っている実例があるものを工程ごとに挙げました。右のリンクから候補機種と導入実績へ進めます。
- ロボット化
測量・墨出し
トータルステーションで基準点を出し、図面の壁・設備位置を床にチョークやインクで描く。階ごと・工種ごとに繰り返す。
- CAD/BIM の図面を自走ロボットが床に直接印字する(壁・設備・OA フロアの位置出し)
HP SitePrint(2025-05 国内提供開始、1 人で 180〜300m²/時)。国交省 中国地方整備局の区画線工事(宮川興業、2025 年度・近接事例)で墨出し 400→1,080m/日、作業人員 62% 減。海外では Skanska が Sutter Health の医療施設(米カリフォルニア、2023)で Dusty Robotics を全工種共通墨出しに使い 3 か月前倒し・300 万ドル節減。
出典:日本HP ニュースリリース (2025-05-15) / 国交省 中国地方整備局 インフラDX 現場事例 (2025) / BD+C Skanska × Dusty Robotics (2023-08-21)
- OA フロア支持脚など 1 点ごとの位置出しを自走ロボットで行う
竹中工務店 自走式墨出しロボット(2019-04)。EQ House と事務所ビル現場に試験導入、1 点 98→33 秒、精度平均 2mm 以下、100m² を約 4 時間。
- 人が担う
鉄骨建方・本締め
タワークレーンで柱・梁を揚重し、鳶が高所で建て込み、高力ボルトを本締めする。建方完了時に中間検査を受ける。
クレーン揚重と鳶の高所作業。ロボット化の公開事例は未確認(建方完了後の柱溶接は工程 3)。
- ロボット化
鉄骨の現場溶接
建方した柱の継手・梁フランジを溶接工が多層盛りで溶接し、層ごとにスラグを落とす。大型柱は 1 本に複数日かかる。
- 鉄骨柱の継手を全周自動溶接する(開先計測・スラグ除去を含む)
清水建設 Robo-Welder、虎ノ門・麻布台 A 街区(2021-02)。板厚 100mm の地下柱を溶接し、柱 1 本の溶接工 8→5 人、地上階に 14 台投入で溶接長の約 15% を代替。鹿島 マニピュレータ型現場溶接ロボット:2020 年から 4 現場、横浜市内のビル(2024-11)で開先センシングとスラグ除去を自動化し柱 1 本を全自動化。
出典:ニュースイッチ (2021-02-21) / 建設機械施工 2025-05 鹿島 新工法紹介 / ロボスタ/livedoor (2024-11-11)
- 梁のフランジ・ウェブを含む柱梁接合部の現場溶接をロボット化する
大林組「現場ロボット溶接工法」(2017-10)。柱・梁の 6 箇所をすべてロボット化し、品川新駅(仮称)工事で大断面梁のウェブ継手に適用。オペレーター 1 人が 2 台を操作して溶接量は技能者の約 1.5 倍。
- ロボット化
鉄筋・型枠・コンクリート(床スラブ)
デッキプレート上に鉄筋を配筋して交点を結束し、コンクリートを打設してトロウェルで床を押さえる。中腰・屈み姿勢の作業が続く。
- 床スラブの鉄筋交点の結束を自走ロボットが行う
建ロボテック「トモロボ」。ゼネコンへのレンタルで派遣 69 現場・稼働 269 日・利用 95 社(2022-03 時点)。NTT 西日本 旧本社ビル跡地の建替え現場で遠隔操作を実証(2023-05)し、結束作業の 80% をロボットへ。
- 打設したコンクリート床の金ゴテ仕上げを自走ロボットで行う
大成建設 コンクリート床仕上げロボット(2017-06)。都内現場で実証し実用化、技能者比 3〜4 倍の効率、約 90kg で作業用エレベーターで運べる。完成機 2 台を現場に投入しリース・販売も開始。
- ロボット化
耐火被覆の吹付け
鉄骨梁にロックウールを半乾式で吹き付ける。粉じんが舞い、防護服で 3 人 1 組・1 日 100m² 程度の苦渋作業。
- 梁の全断面にロックウールを自動で吹き付ける(移動台車+多軸アーム)
大林組 耐火被覆吹付けロボット 2 号機、都内現場(2023-11〜)で 2023 年度内に延べ 9,000m² 超。清水建設 Robo-Spray、虎ノ門・麻布台 A 街区:3 人で 2 台を運用し 1 日 130m²(約 30% 向上)。鹿島、大宮桜木町 1 丁目計画(2023-01):梁形状をセンサーで認識し事前入力を不要に。
出典:大林組 ニュースリリース (2024-01-29) / 建設機械施工 2023-03 清水建設 Robo-Spray / ニュースイッチ (2023-01-25)
- ロボット化
資材の揚重・搬送
ボード・パレット資材を工事用エレベーターで施工階へ上げ、人が台車で所定の位置まで水平に運ぶ。夜間に翌日分を配置することが多い。
- 施工階でのパレット資材の水平搬送と、工事用エレベーターへの夜間仮置き
清水建設 Robo-Carrier。大阪の高層ホテルと横浜の大規模現場でパレット搬送成功率 98%、2019 年度に 8→16 台体制(2019-08)。虎ノ門・麻布台 A 街区では 5 台が連携し 4 万パレットを搬送(2021-02)。
- 工事用エレベーターから資機材を自動で荷下ろしし、BIM 地図で所定位置へ自律走行する
竹中工務店×鹿島×アクティオ 資機材自動搬送ロボット(可搬 2,000kg、2024-12 発表)。大阪市内の現場で 2024-07 に自動搬送を確認、休憩時間・夜間の搬送を想定し 2025-04 までに試行、レンタル窓口はアクティオ。
- 資機材の搬送と現場内の移動・巡回をヒューマノイドで担う
清水建設×Noble Machines(米)「MOBY」(2026-10 出資・協業)。資機材搬送と移動・巡回を対象に年内に仮想空間で検証、2027 年春から実現場で実機検証の予定。企業発表のみ。
- ロボット化
外装・内装仕上げ
外装はカーテンウォールをクレーンで取り付ける。内装は天井下地に穴を開けて吊りボルトを立て、天井ボード・壁ボードを貼り、パテ・塗装・床仕上げへ進む。
- システム天井のボードを持ち上げて位置合わせし、取り付ける
鹿島×テムザック 天井ボード取付ロボット+移動式天台、施工中の大規模オフィスビル(2026-07)。技能者 2 人の作業をロボット 2 台+技能者 1 人で。清水建設 Robo-Buddy(双腕で部材保持とビス留め)は 2018 年秋から大阪の施工中ビルに適用。
- BIM に基づく天井の設備アンカー穴の穿孔とマーキング
Hilti「Jaibot」(2020-10 発表、日本ヒルティも 2022-02 に紹介)。トータルステーション PLT 300 で自己位置を取り、集じんしながら穿孔・工種別にマーキング。導入先企業名は公開情報に無し。
- 石こうボードのパテ処理・サンディング・塗装を自律ロボットで行う
Okibo × Performance Contracting、Netflix House(米ペンシルベニア、約 9,300m²、2025-08)。3D スキャンで自律施工し、高さ 12ft までは足場不要、レベル 4/5 のサンディングで生産性最大 5 倍。
- 作業者の動作を模倣学習したロボットアームで内装塗装を行う
清水建設 AI ロボット実装プロジェクト(2026-07)。東京・大手町「Torch Tower」で、作業者の動作を模倣学習したロボットアームによる塗装を実証。
- 石こうボードを持ち上げて壁に当て、ビス留めする(ヒューマノイド)
産総研 HRP-5P(身長 182cm・101kg、2018-09)。模擬住宅現場で 1820×910mm・約 11kg のボードを自律で運び、工具を持ってビス留め。研究プラットフォームで現場実証は未発表。
- ロボット化
検査・進捗管理
現場監督が毎日巡回して記録写真を撮り、出来形・資機材の配置・安全を確認する。設備の風量測定など計測を伴う検査もある。
- 四脚ロボットが階段を含む決まったルートを自動巡回し、進捗・資機材の 360 度写真を撮る
竹中工務店・竹中土木 Spot(2021-09)。関東・関西・九州の建築現場で 1 階から 4 階まで自動巡回し、記録写真・進捗・資機材管理の負担を約 10% 削減。大成建設 T-iInspectionX 搭載の四脚(2025-02)は首都圏現場で階段昇降と障害物検知を確認。
- ヒューマノイドがカメラを持って現場を巡回する
清水建設、Torch Tower(東京・大手町、2026-07)。手にカメラを持ち秒速 1m で自律歩行しながら巡回する実証。
- 空調吹出口の風量測定を自律走行ロボットが行い、帳票を作る
鹿島 風量測定ロボット(NEDO 事業、竹中・大林・フジタと 2025-10 着手)。BIM 連携で自律走行し検査・帳票作成。
- ロボット化
清掃・片付け
作業の合間や終業後に、各階の釘・粉じん・ボード片を掃き集める。工程ごとにゴミの種類と大きさが変わる。
- 施工階の床を自律走行で清掃する(釘・粉じん・ボード片)
大成建設 ケルヒャー「KIRA B 50」を国内初導入(2024-07)。複数現場で実証し自社の T-CleanX と併用。大和ハウス工業・大和リース・フジタ 建設現場向け自走掃除ロボット(約 70kg、4 分割で持ち運び可、2022-07)、2023 年度に 3 社で 30 台導入。
出典:LOGISTICS TODAY (2024-07-09) / 共同通信 PR ワイヤー 大和ハウス工業ほか (2022-07-29)
一覧
| 工程 | ロボット化できる作業 | 段階 | ロボット種別 | 用途ページ |
|---|---|---|---|---|
| 1. 測量・墨出し | CAD/BIM の図面を自走ロボットが床に直接印字する(壁・設備・OA フロアの位置出し) | 国内導入済み | フィールドロボット | 測量・墨出し |
| 1. 測量・墨出し | OA フロア支持脚など 1 点ごとの位置出しを自走ロボットで行う | PoC・実証段階 | フィールドロボット | 測量・墨出し |
| 3. 鉄骨の現場溶接 | 鉄骨柱の継手を全周自動溶接する(開先計測・スラグ除去を含む) | 国内導入済み | ロボットアーム | 施工・組立 |
| 3. 鉄骨の現場溶接 | 梁のフランジ・ウェブを含む柱梁接合部の現場溶接をロボット化する | 国内導入済み | ロボットアーム | 施工・組立 |
| 4. 鉄筋・型枠・コンクリート(床スラブ) | 床スラブの鉄筋交点の結束を自走ロボットが行う | 国内導入済み | フィールドロボット | 施工・組立 |
| 4. 鉄筋・型枠・コンクリート(床スラブ) | 打設したコンクリート床の金ゴテ仕上げを自走ロボットで行う | 国内導入済み | フィールドロボット | 施工・組立 |
| 5. 耐火被覆の吹付け | 梁の全断面にロックウールを自動で吹き付ける(移動台車+多軸アーム) | 国内導入済み | ロボットアーム | 施工・組立 |
| 6. 資材の揚重・搬送 | 施工階でのパレット資材の水平搬送と、工事用エレベーターへの夜間仮置き | 国内導入済み | 自律走行搬送ロボット | 資材搬送・揚重 |
| 6. 資材の揚重・搬送 | 工事用エレベーターから資機材を自動で荷下ろしし、BIM 地図で所定位置へ自律走行する | PoC・実証段階 | 自律走行搬送ロボット | 資材搬送・揚重 |
| 6. 資材の揚重・搬送 | 資機材の搬送と現場内の移動・巡回をヒューマノイドで担う | PoC・実証段階 | ヒューマノイド | 資材搬送・揚重 |
| 7. 外装・内装仕上げ | システム天井のボードを持ち上げて位置合わせし、取り付ける | 国内導入済み | ロボットアーム | 施工・組立 |
| 7. 外装・内装仕上げ | BIM に基づく天井の設備アンカー穴の穿孔とマーキング | 製品あり(導入事例未確認) | ロボットアーム | 施工・組立 |
| 7. 外装・内装仕上げ | 石こうボードのパテ処理・サンディング・塗装を自律ロボットで行う | 海外実績あり | ロボットアーム | 施工・組立 |
| 7. 外装・内装仕上げ | 作業者の動作を模倣学習したロボットアームで内装塗装を行う | PoC・実証段階 | ロボットアーム | 施工・組立 |
| 7. 外装・内装仕上げ | 石こうボードを持ち上げて壁に当て、ビス留めする(ヒューマノイド) | PoC・実証段階 | ヒューマノイド | 施工・組立 |
| 8. 検査・進捗管理 | 四脚ロボットが階段を含む決まったルートを自動巡回し、進捗・資機材の 360 度写真を撮る | 国内導入済み | 四足歩行ロボット | 測量・墨出し |
| 8. 検査・進捗管理 | ヒューマノイドがカメラを持って現場を巡回する | PoC・実証段階 | ヒューマノイド | 測量・墨出し |
| 8. 検査・進捗管理 | 空調吹出口の風量測定を自律走行ロボットが行い、帳票を作る | PoC・実証段階 | フィールドロボット | 測量・墨出し |
| 9. 清掃・片付け | 施工階の床を自律走行で清掃する(釘・粉じん・ボード片) | 国内導入済み | 清掃ロボット | 清掃・衛生管理 |
導入前の確認点
- 工事用エレベーターとの連携:施工階へ上げる搬送は、エレベーター制御・搬送予約システムとロボットの接続が前提(竹中×鹿島の RPF/JHS アプリ)。
- 自己位置の取り方:墨出し・穿孔はロボティックトータルステーション(Leica / Trimble / Topcon の対応機種)、搬送・巡回は BIM から作った地図と LiDAR。既設の測量機・BIM の有無を確認する。
- 日々変わる現場環境:間仕切りや資材で前日のルートが変わる。地図に無い障害物で停止する設計か、自動巡回が継続できるかを実証で確認する。
- 機材の重量と持ち運び:溶接ロボットのレールは 1 ピース約 10kg、床仕上げロボは約 90kg、清掃ロボは 4 分割で人が運べる仕様。エレベーターのない階や盛替えの手間を見込む。
- 人のいない時間帯での運用:搬送・溶接は夜間・昼休みに動かすと効果が出る。安全柵・インターロック・養生(鹿島のユニット養生)と、無人運転時の管理者を決める。
- 工種ごとの専用機:溶接・鉄筋結束・耐火被覆・天井ボードは工種別の専用機で、汎用機として選べる製品はまだ無い。ゼネコン開発機はレンタル窓口(アクティオ等)や建設 RX コンソーシアムの分科会経由で入手する。
自社の工程で、どこから置き換えるか相談する
工程表を持ち込んでいただければ、置き換えやすい作業と候補機種、PoC の進め方を一緒に整理します。