上下水道
処理施設の点検・監視、バルブ操作補助。
該当するロボット
現在掲載中のロボットデータから、この用途カテゴリに紐づく候補を表示しています。
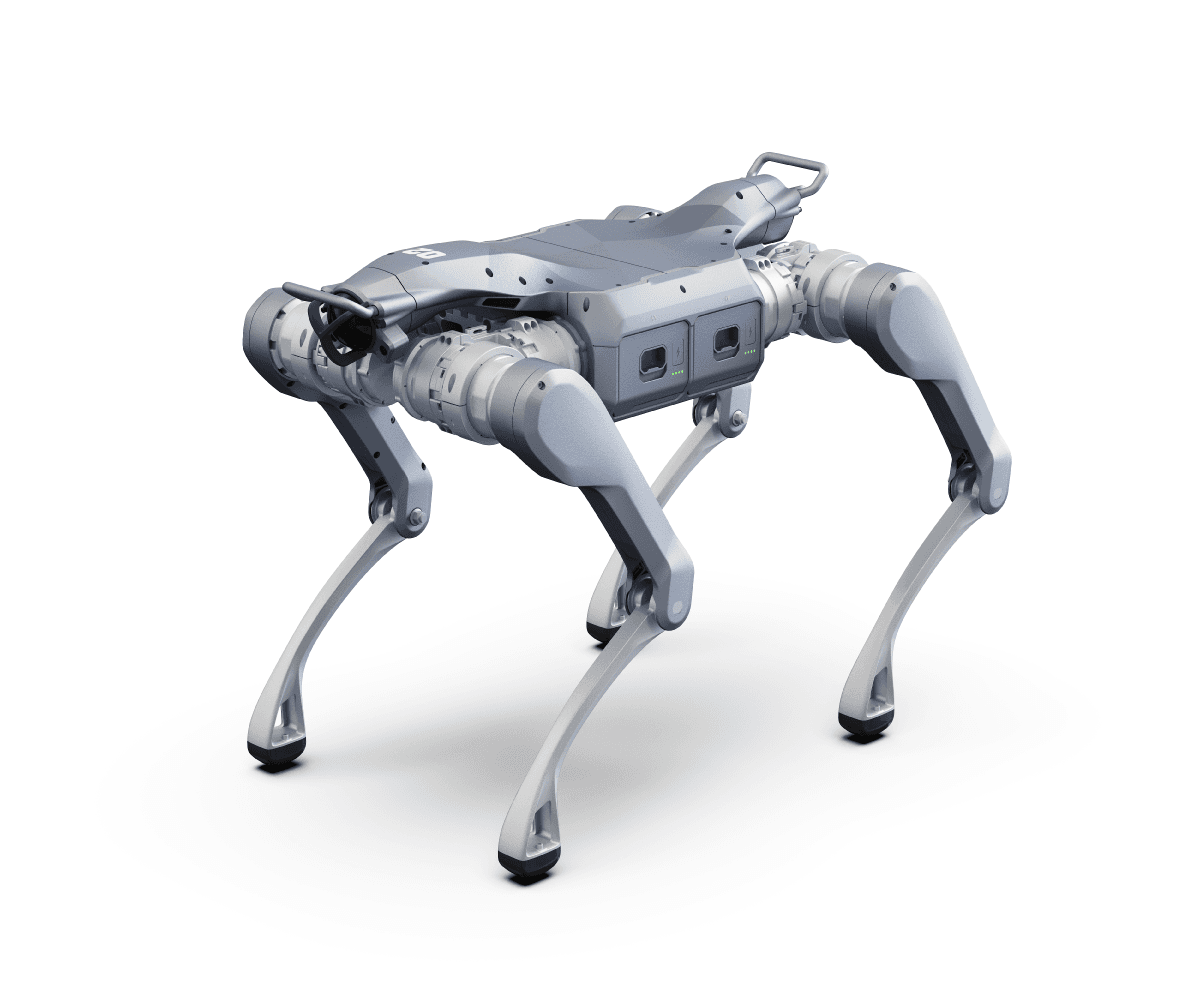
A2
重荷重・長距離に対応する産業用四脚
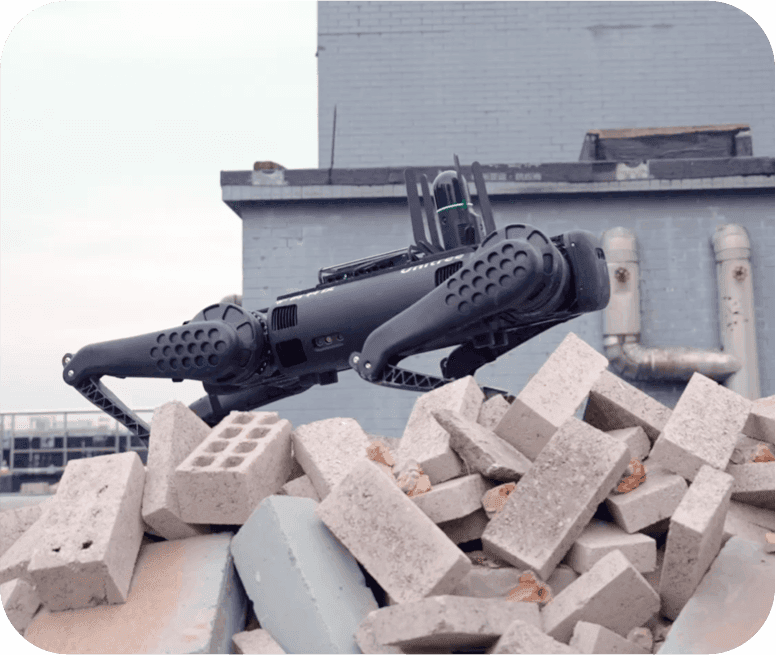
B1
IP68対応で悪天候・不整地に強い産業用四脚ロボット
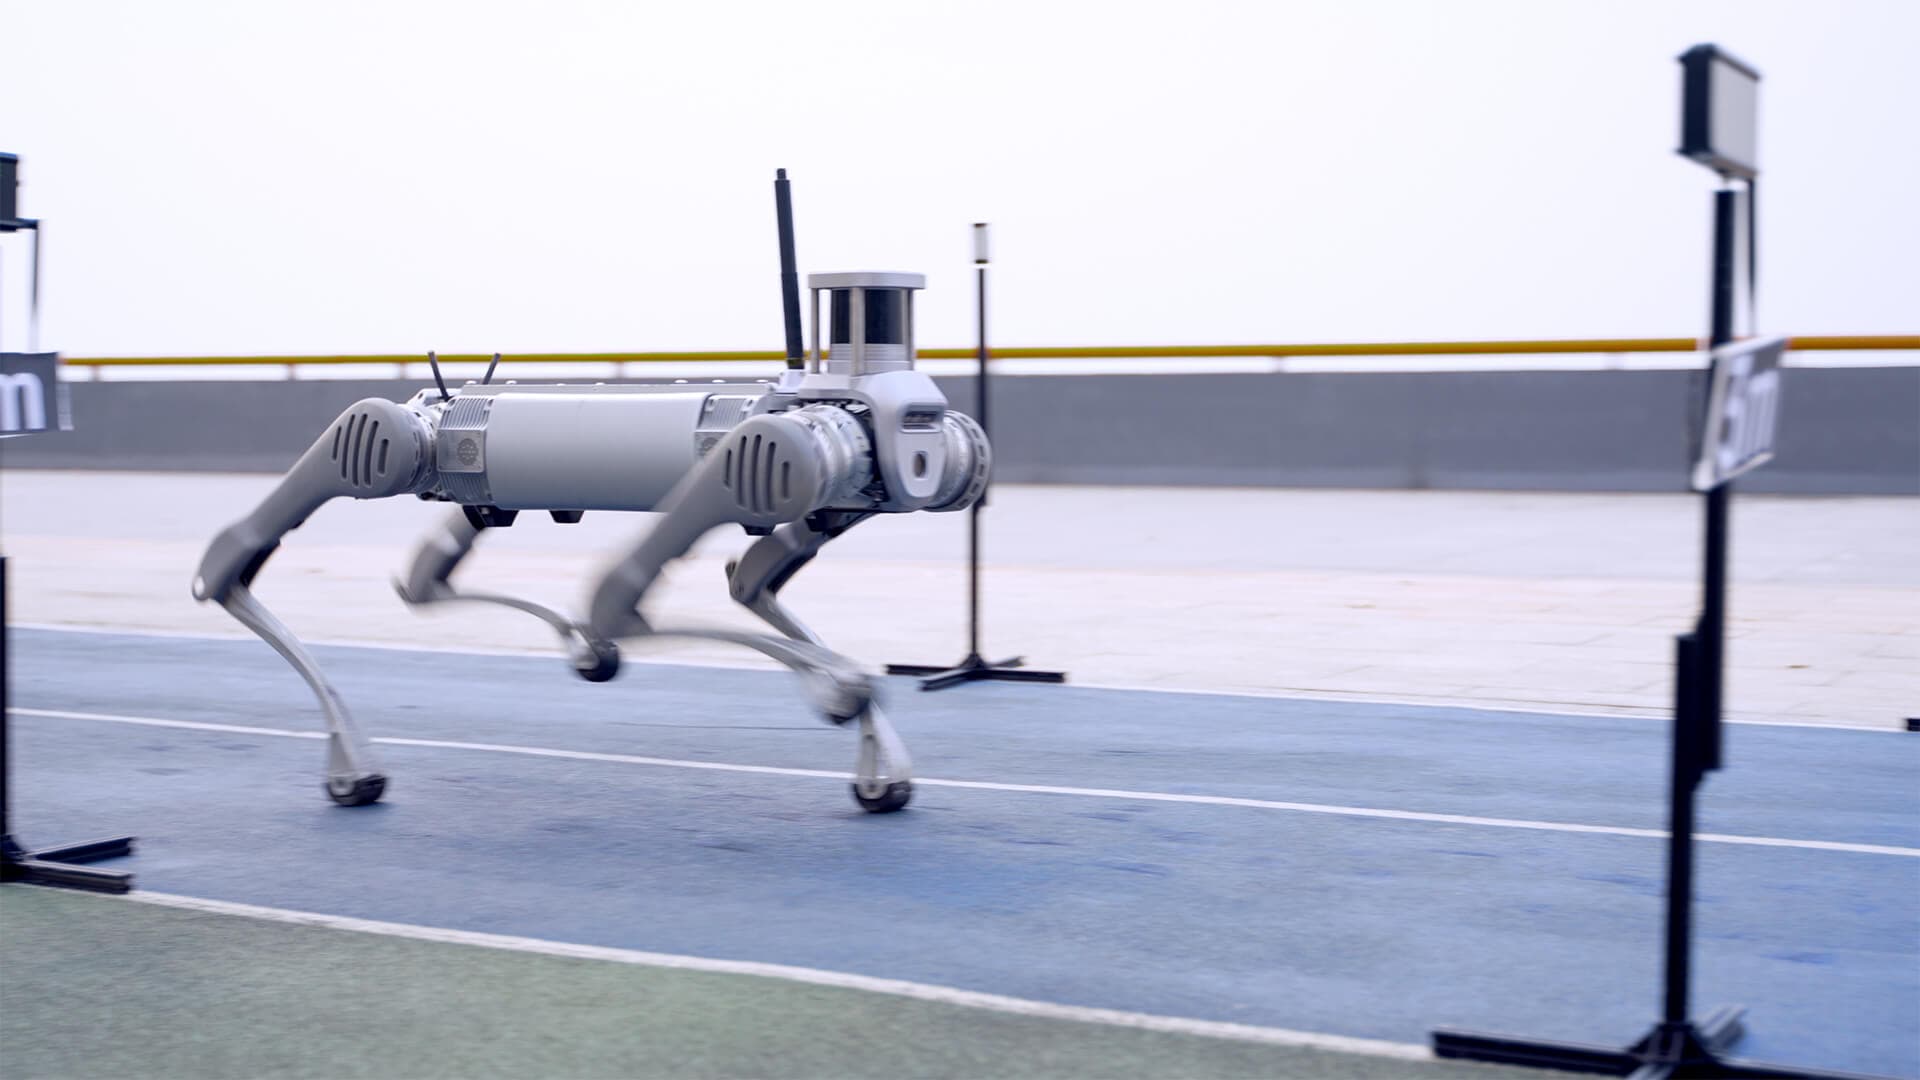
B2
構内・屋外搬送PoCと巡回に使える産業向け四脚ロボット
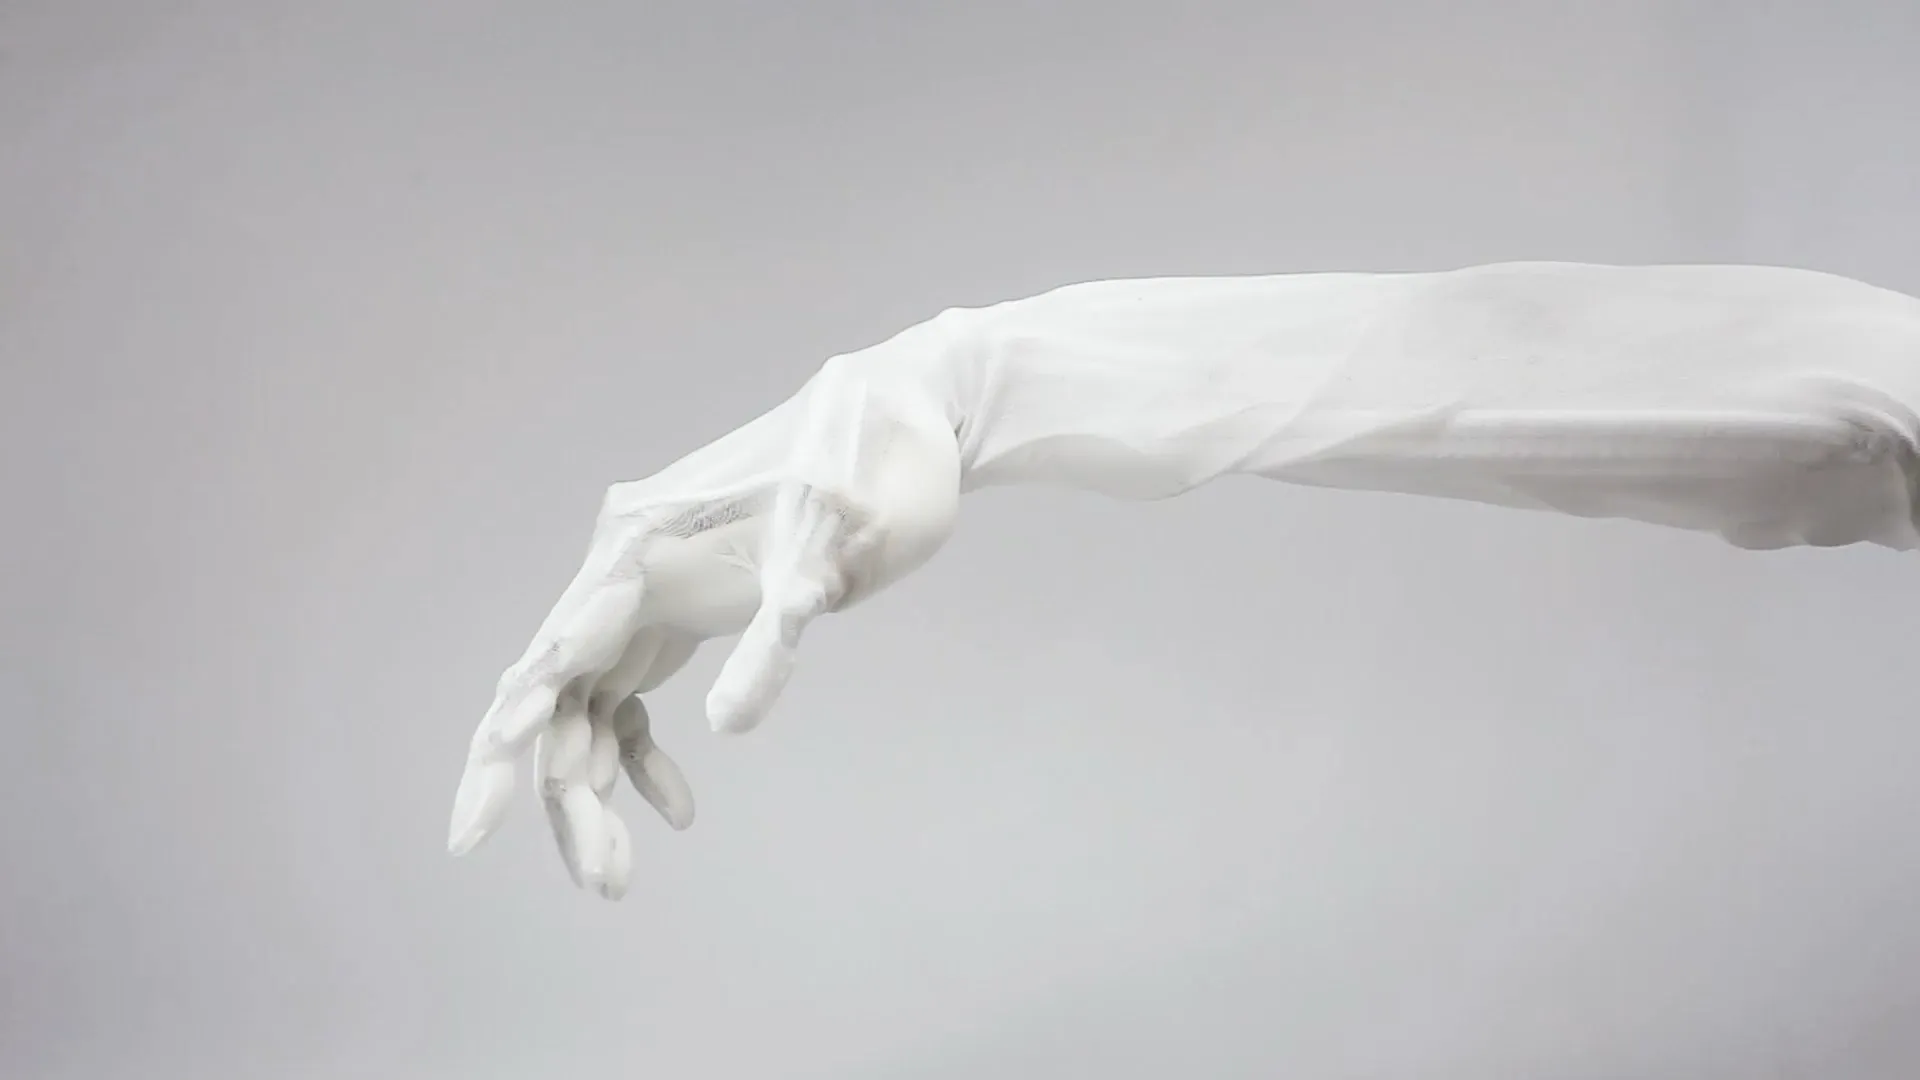
Clone Hand
人間の手を模倣したバイオミメティック多指ロボットハンド(Myofiber人工筋肉駆動)

DexH13 (GEN2)
業内初の多次元触覚+AIビジョンデュアルモーダル多指ロボットハンド
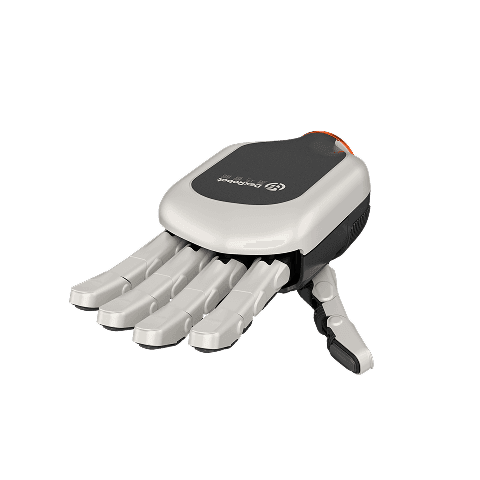
DexHand021
19自由度と位置・力・滑り・近接の多モーダル知覚を備えた量産型ロボットハンド。
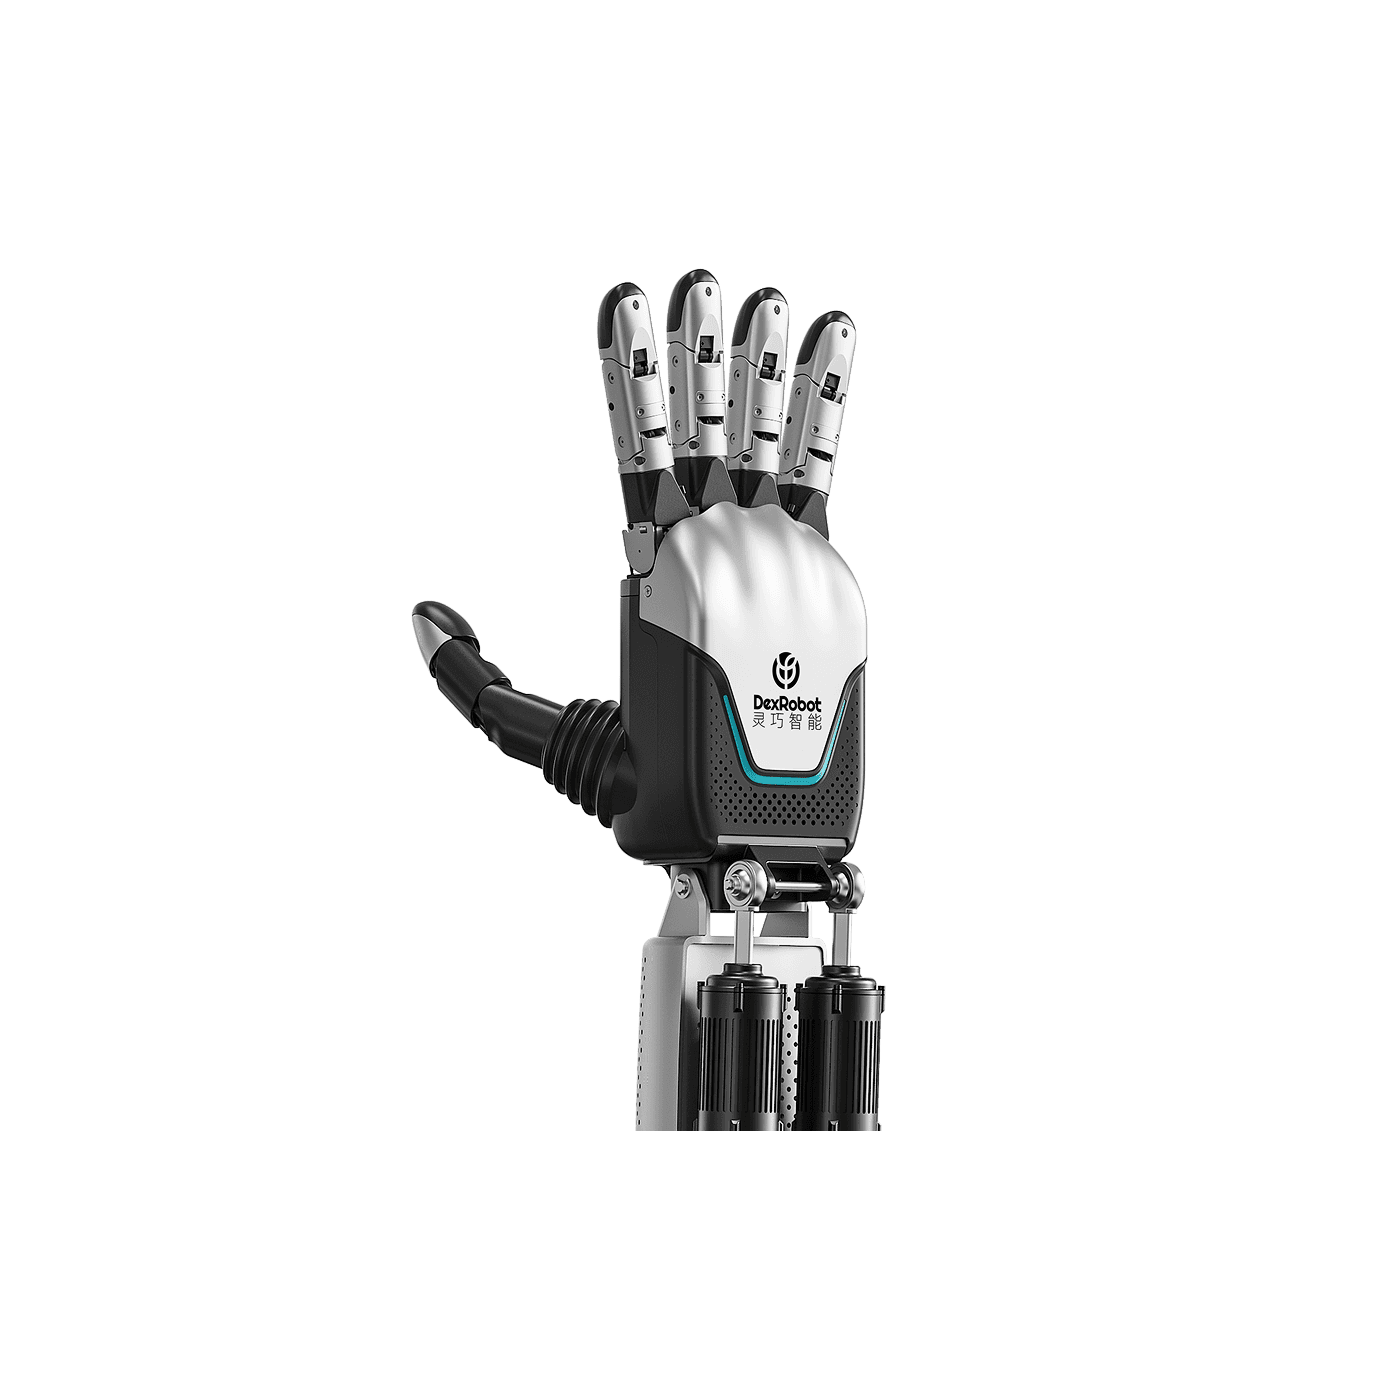
DexHand021 Pro
手首一体構造と全域マルチモーダル知覚を備えた22自由度ロボットハンド。
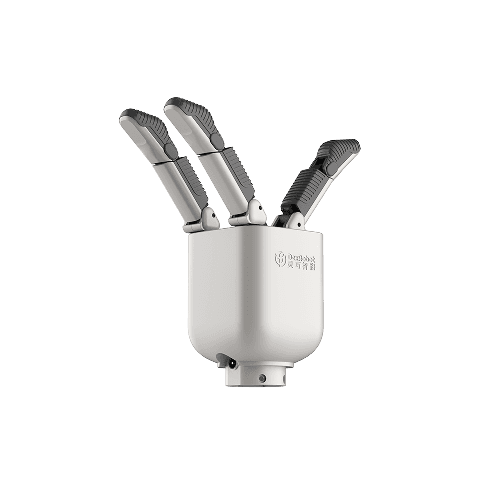
DexHand021 S
0.6kgの軽量ボディで最大5kg把持に対応する8自由度ロボットハンド。
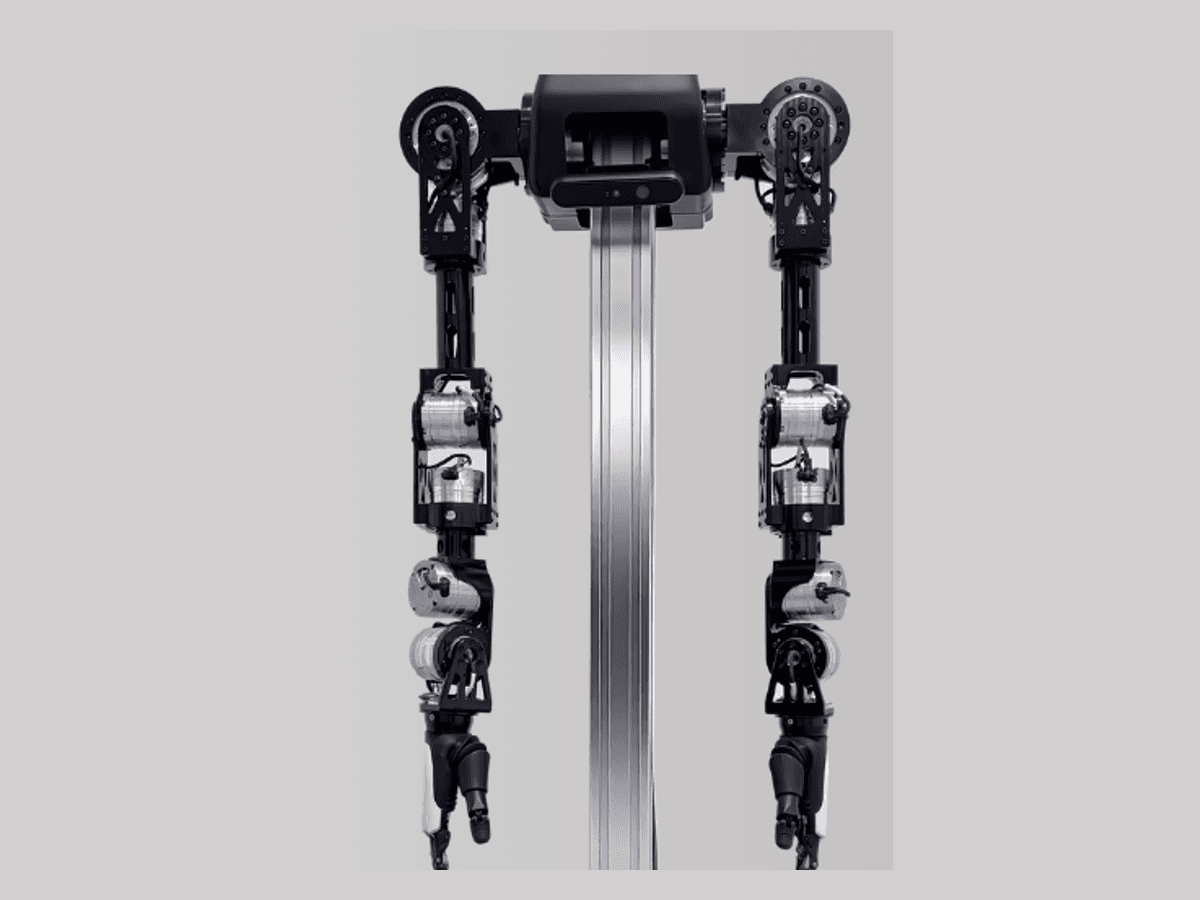
Dual-arm Data Collection Robot
双腕の力伝達と手首カメラを備え、LeRobot V2.0/V2.1/V3.0データセットに対応する数采ロボット。

Go2
4D LiDAR搭載の四足歩行ロボット犬
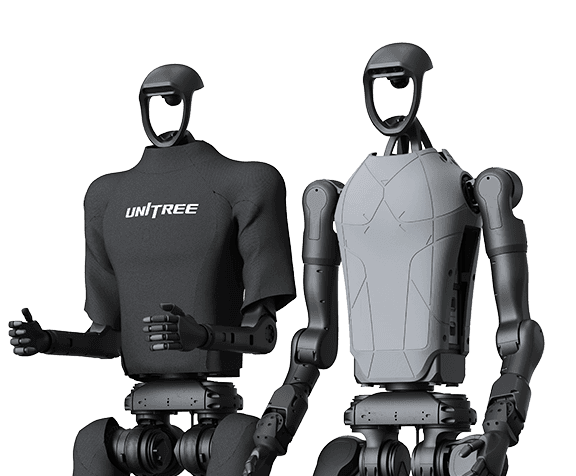
H1
約47kgの軽量ボディで最高3.3m/sを実現するフルサイズヒューマノイド
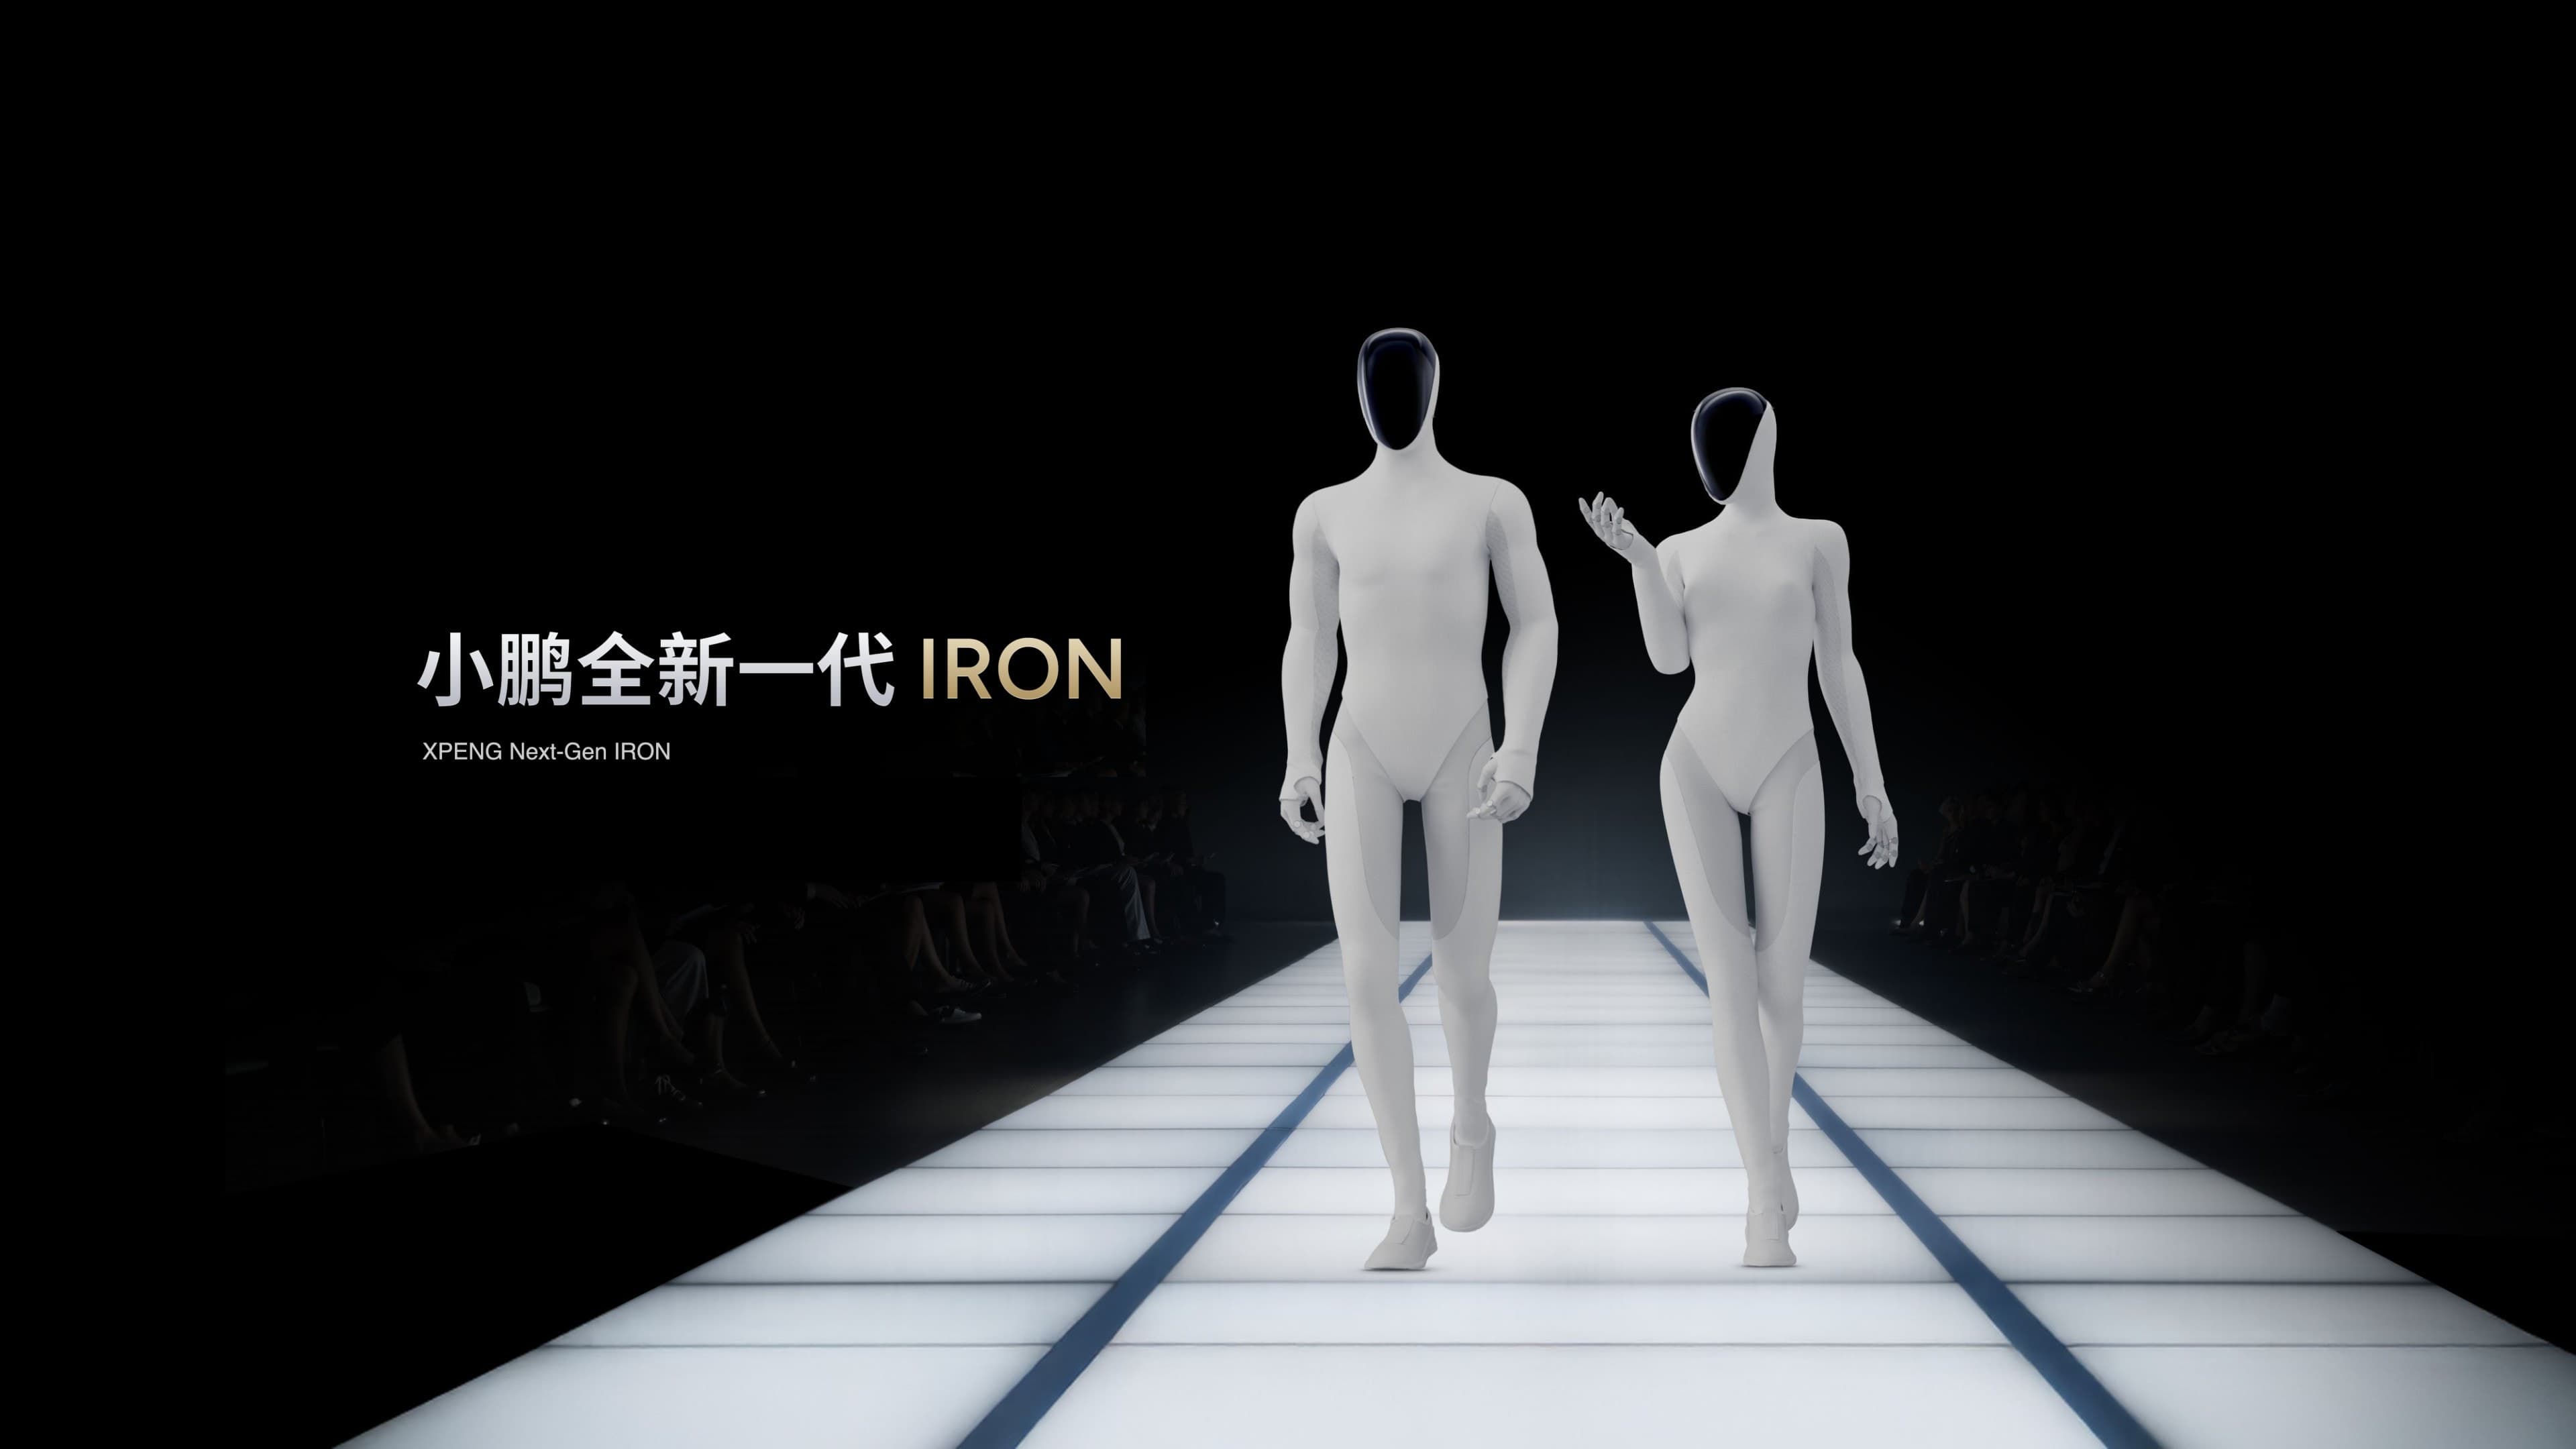
IRON
小鵬が開発する『最も人間らしい』人型ロボット。仿生骨格・仿生筋肉・柔軟皮膚・優雅な歩行を特徴とする。
Jueying X30
屋外構内・不整地巡回搬送に向く産業用四脚ロボット
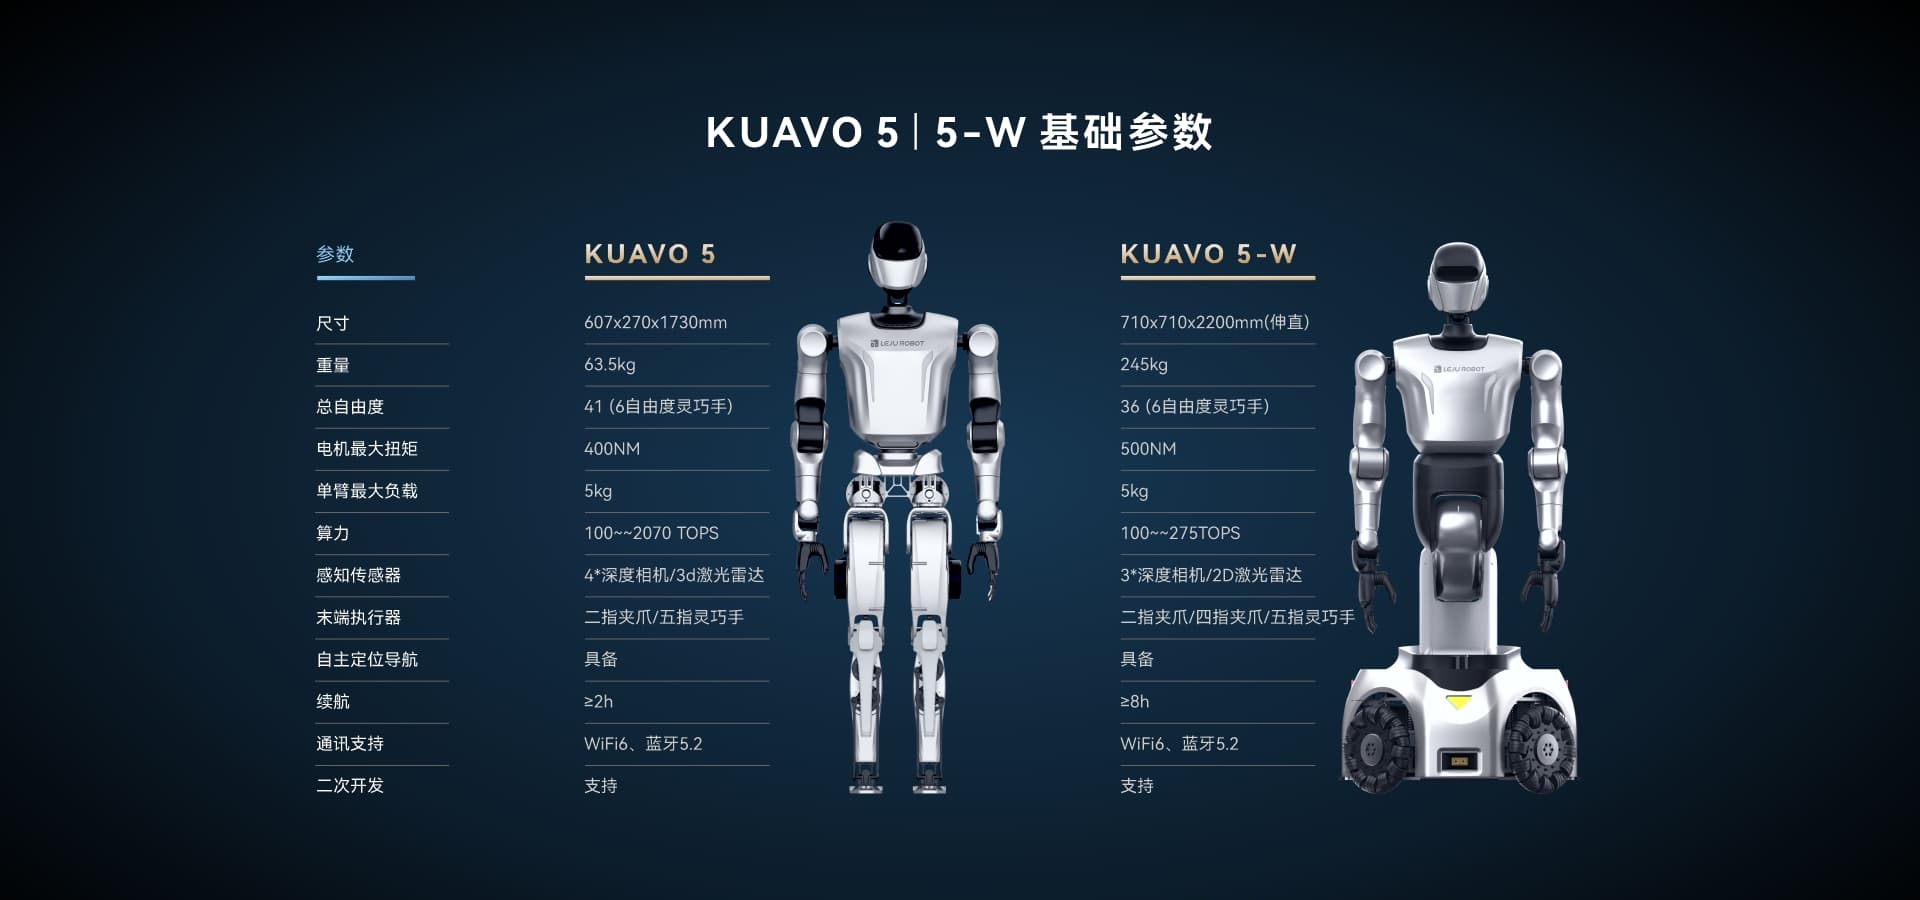
Kuavo-5
通用人形机器人

LimX Luna
160cmの全身デザインと27自由度を備えた、ダンス・パフォーマンス向け全尺寸交互人形機器人
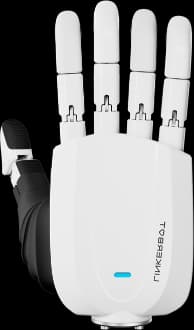
Linker Hand L6
607gのコンパクトな6能動+5受動自由度ロボットハンド。
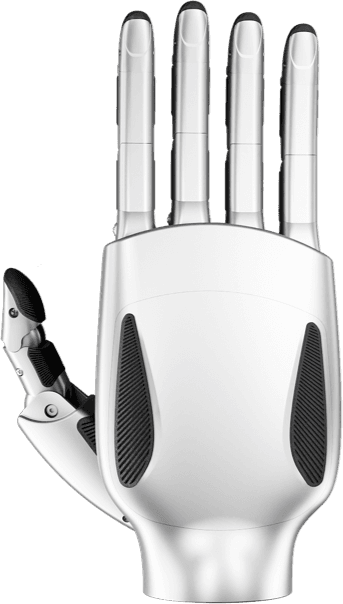
Linker Hand L20
16能動+5受動自由度、触覚・視覚拡張に対応する多指ハンド。
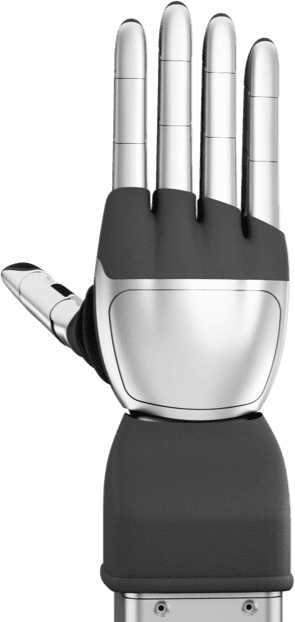
Linker Hand L30
17能動+4受動自由度、腱駆動の高応答ロボットハンド。
Linker Hand O6
6能動+5受動自由度の軽量・高把持力ロボットハンド。
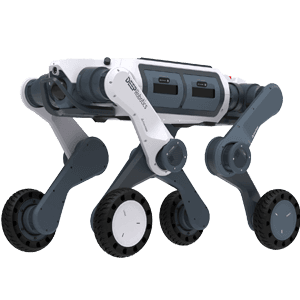
Lynx M20
山猫シリーズの複雑地形・構内移動ロボット
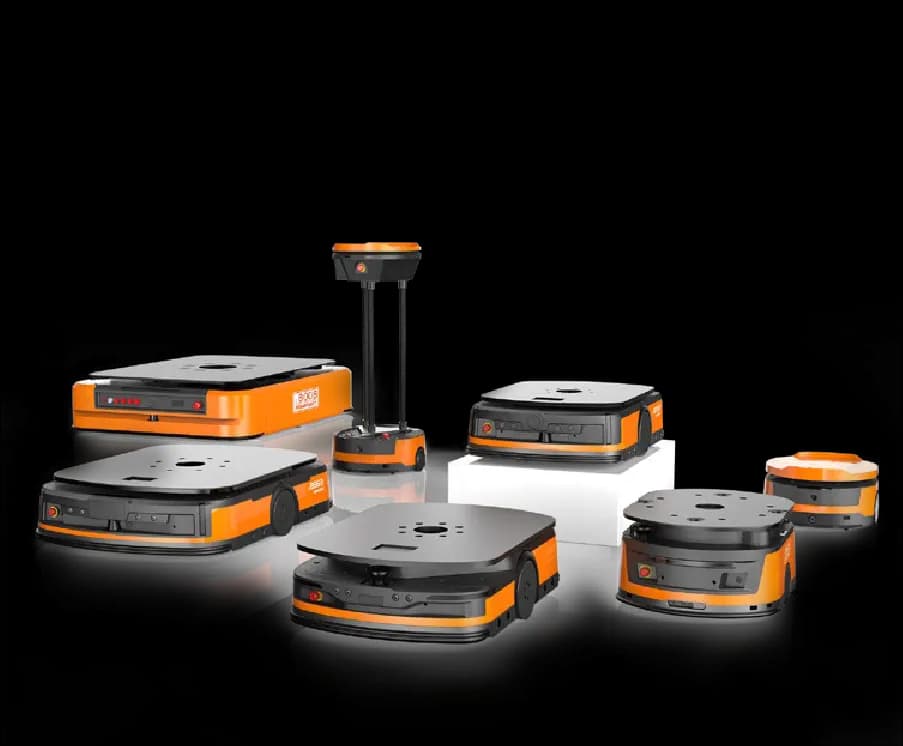
Machine Vision + Mobile Robot
マシンビジョンとAMRを組み合わせた検品・工程間搬送基盤
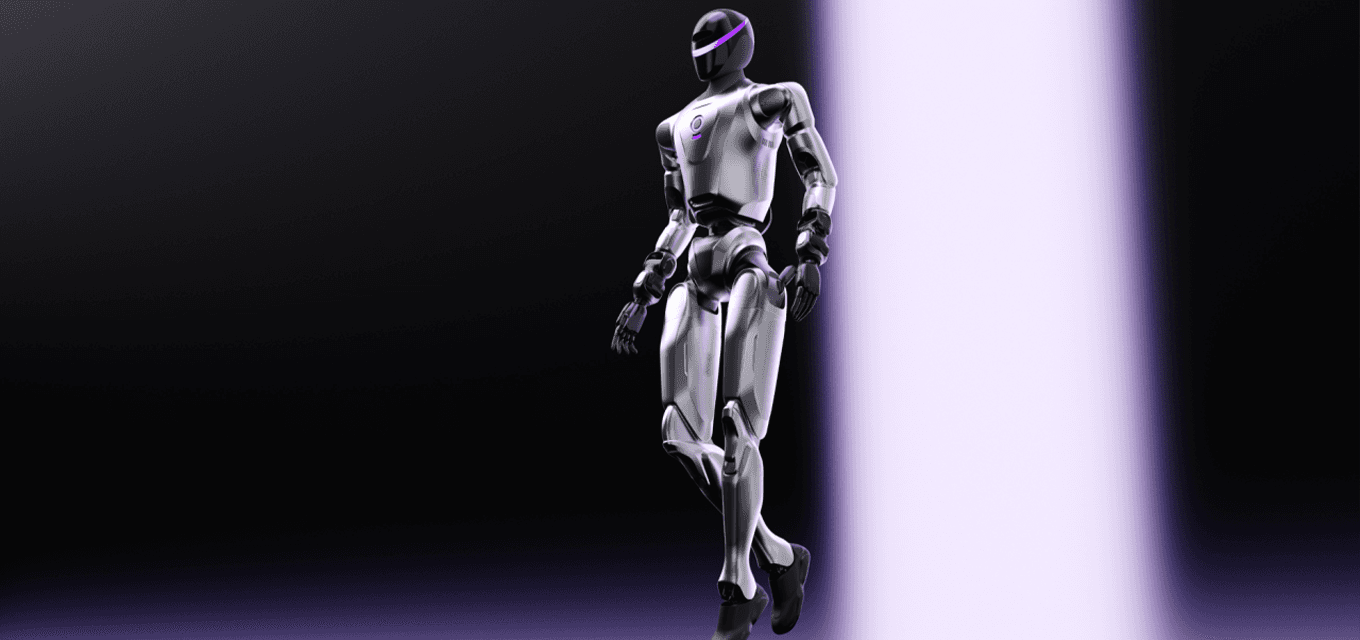
MagicBot X1
高トルク関節とホットスワップ電池を備える汎用ヒューマノイド
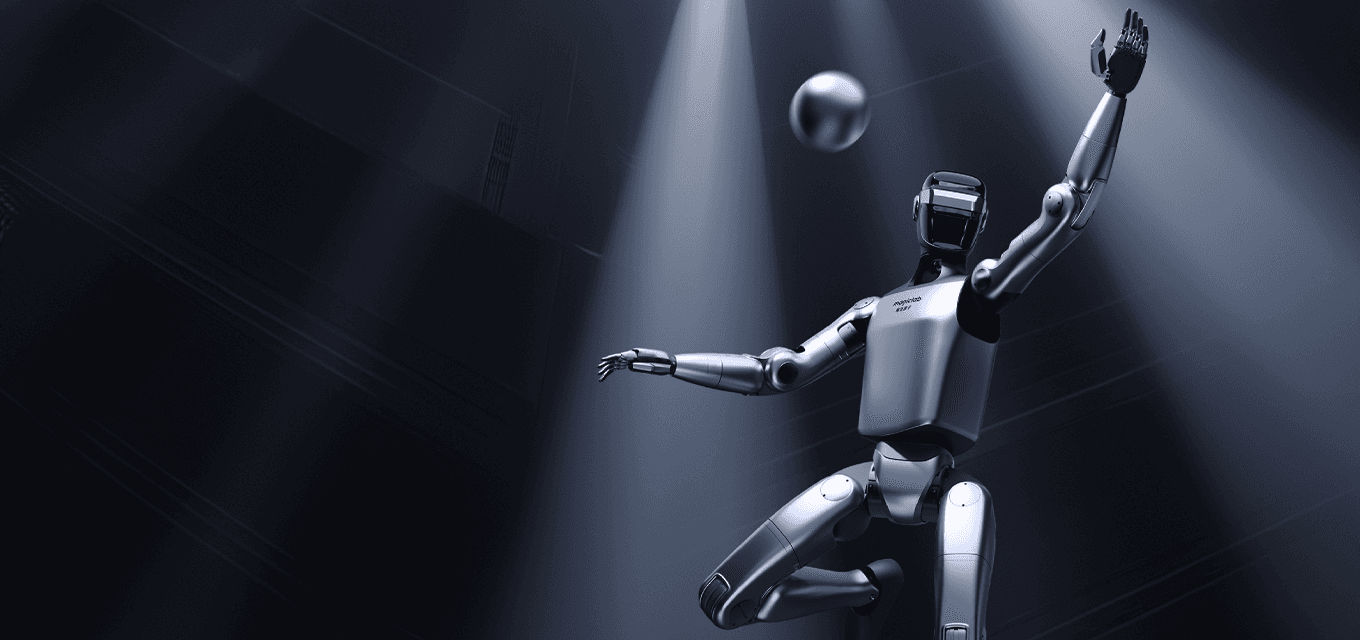
MagicBot Z1
軽量・高俊敏な研究開発向け小型ヒューマノイド
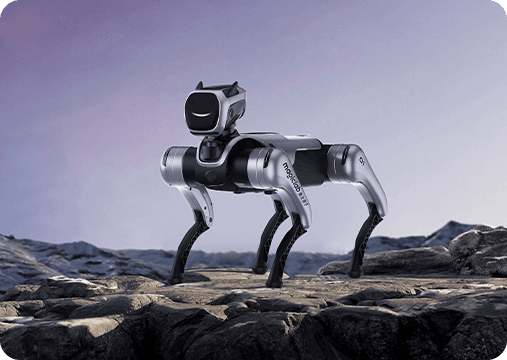
MagicDog PRO / EDU
研究・教育・コンパニオン用途に使える小型四脚ロボット
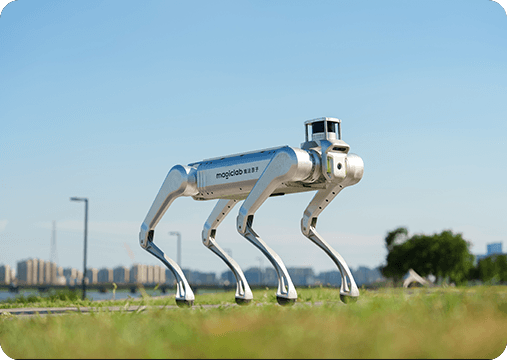
MagicDog Y1
150kg最大可搬・IP67対応の産業向け四脚ロボット
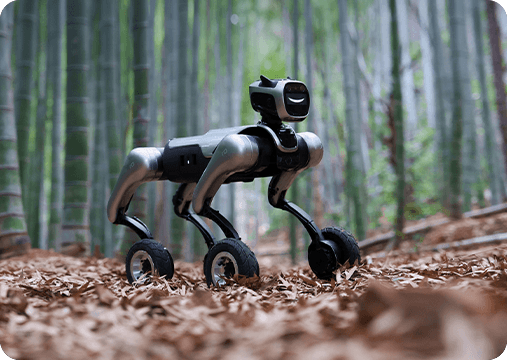
MagicDog-W
脚式と車輪移動を切り替えるホイール付き四脚ロボット

NEO
家事をこなし、対話を通じて暮らしを支えるソフトボディの家庭用ヒューマノイド

NEO Hand
全25自由度を力制御し、指先から手首まで触覚と力を読み取るNEO搭載用の腱駆動ハンド

North
67自由度のフルボディヒューマノイド。サービス・産業現場での自律的な長時間タスク遂行、両手協調操作を実現。

OmniHand 3
10アクティブ+6パッシブの16自由度と300以上の触覚センサーを備えた、汎用性とスケーラビリティを両立した標準型ロボットハンド

OmniHand 3 Lite
350gの小型・高剛性デクスタラスハンド。半身ヒューマノイドやモバイルマニピュレータ向け。

OmniHand Ultra-M
Flagship direct-driven dexterous hand

OmniHand Ultra-T
Flagship tendon-driven dexterous hand

OmniPicker 3
Industrial-grade adaptive gripper engineered for embodied AI manipulation and data collection

Optio
学校が完全に管理・制御できるAIアバターとヒューマノイドロボットで、STEM教育における教師支援と生徒個別対応を実現する教育用ロボット。
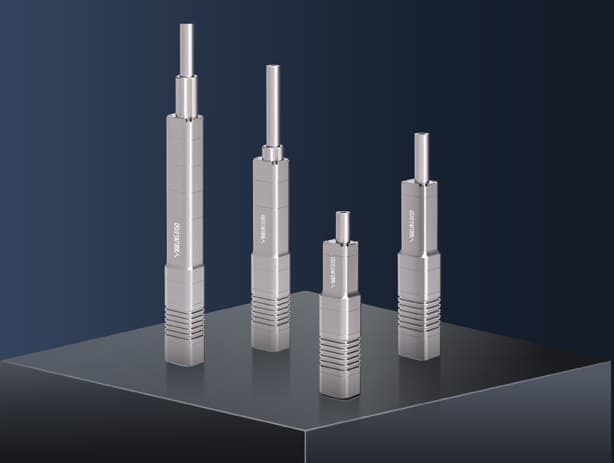
RH56DFX系列 (RH56DFX-2L/2R)
人の手サイズ・軽量540gで大きな握力と高精度を両立した仿人五指ロボットハンド
RH56E2 (RH56E2-L / RH56E2-R)
精準觸覚・実時感知、強靭な把持力を備えた仿人五指灵巧手(デクスタラスハンド)
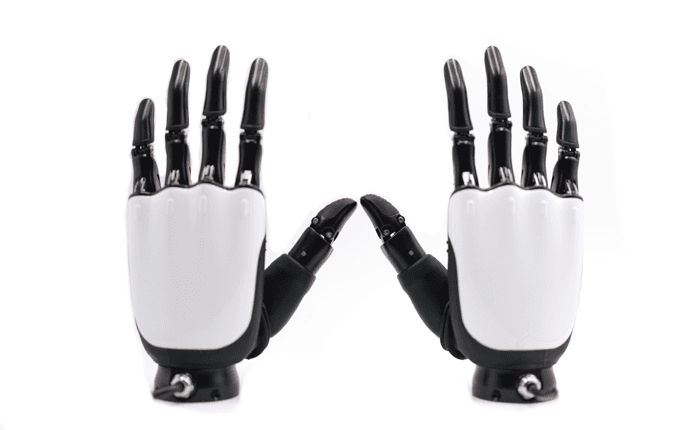
ROH-A002
545gの軽量設計で30kgのフック把持荷重に対応する11関節ロボットハンド。
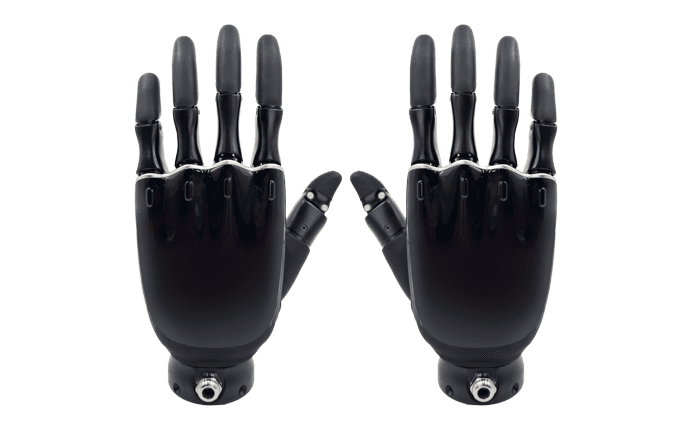
ROH-AP001
触覚・力覚・位置フィードバックを統合した11関節・6能動自由度の多指ハンド。
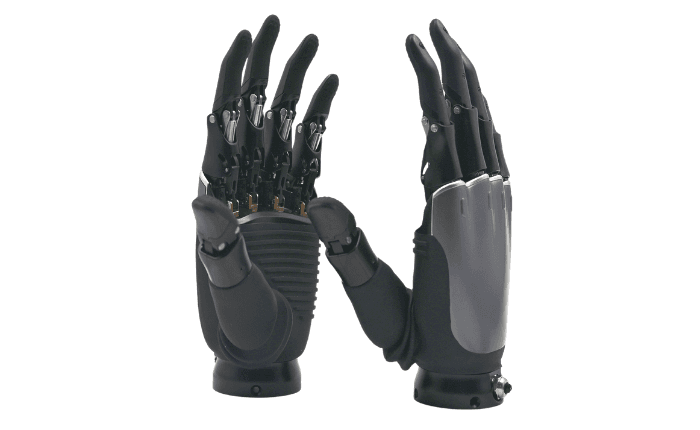
ROH-AP002
指・掌の3次元力覚と150Hz触覚更新に対応する11関節ロボットハンド。
ROH-AP003
分布型触覚と全方向3次元力覚を備え、30kgの吊り上げ荷重に対応する多指ハンド。
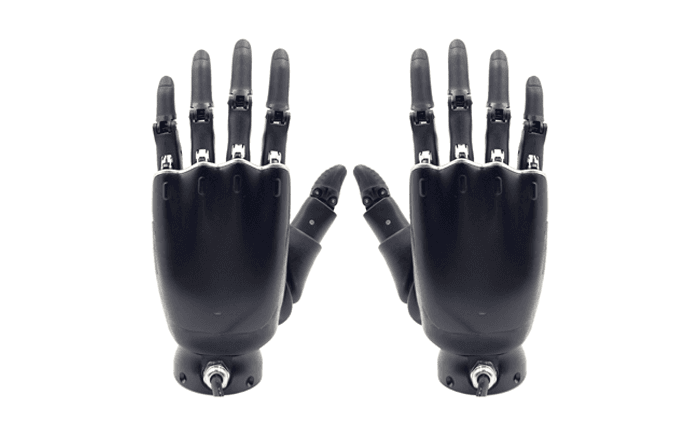
ROH-LiteS001
457gの軽量ボディに11関節・6能動自由度と25kg吊り上げ荷重を備えた軽量ロボットハンド。
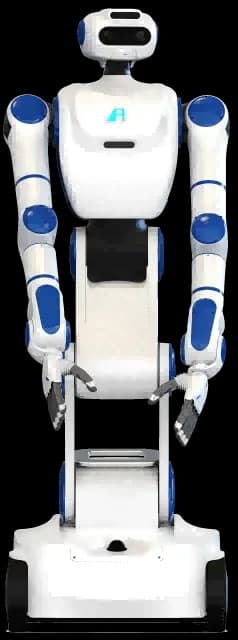
Sailor R1
前駆差速輪底盤と双腕協調で、分拣・装配・データ収集に向く輪式人形ロボット。
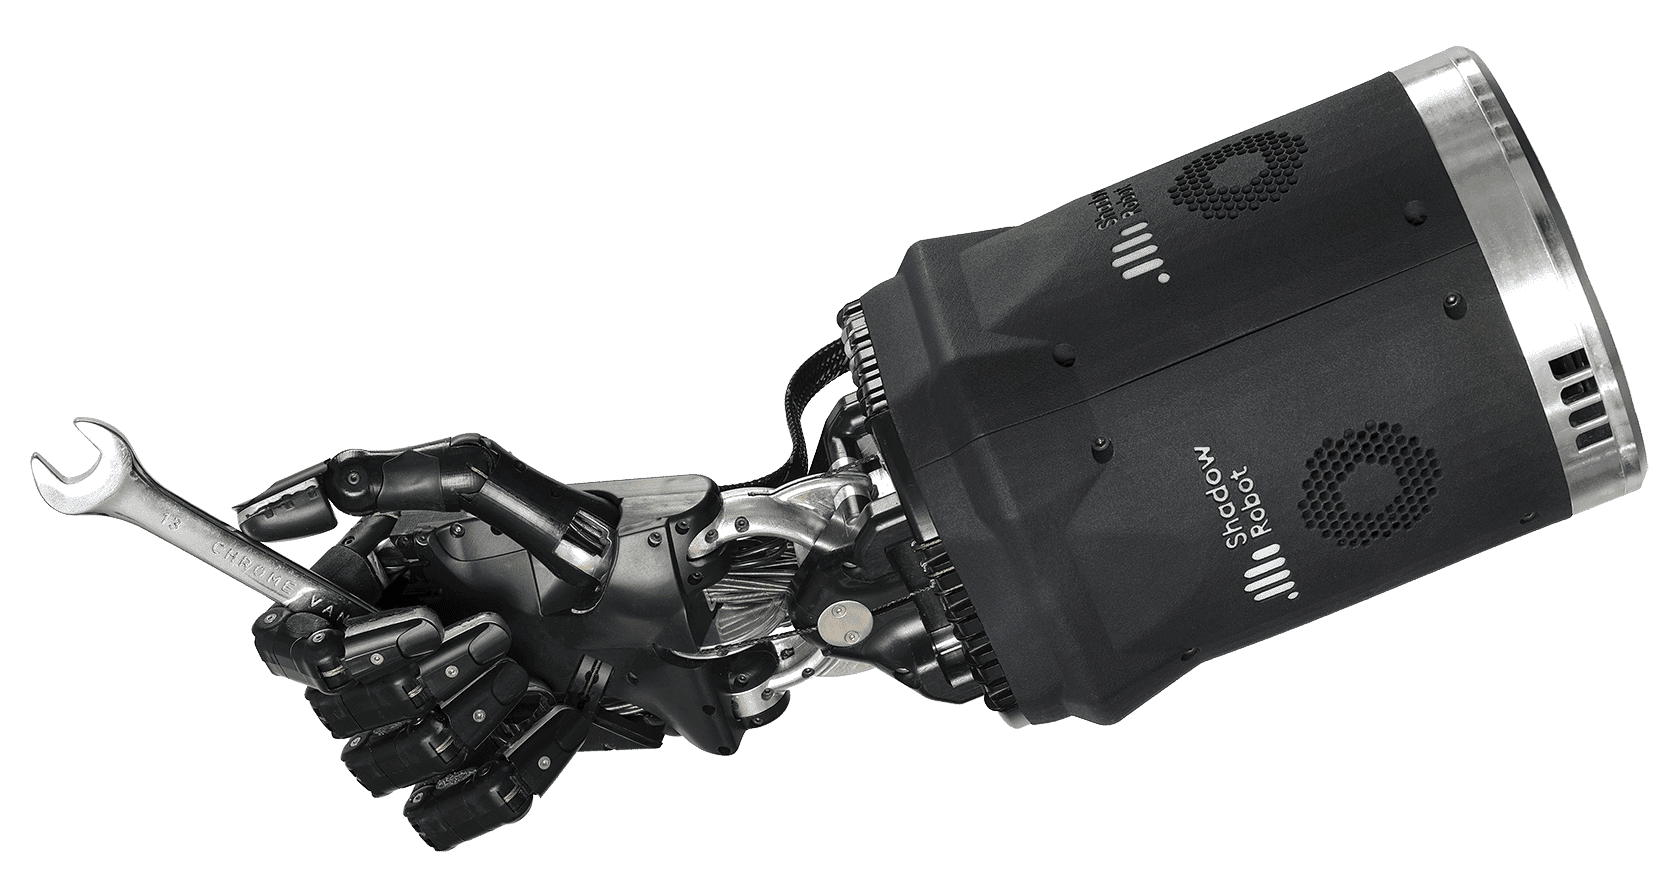
Shadow Dexterous Hand
20モーター・24関節と100超のセンサーを備え、1kHz制御に対応する5指ロボットハンド。
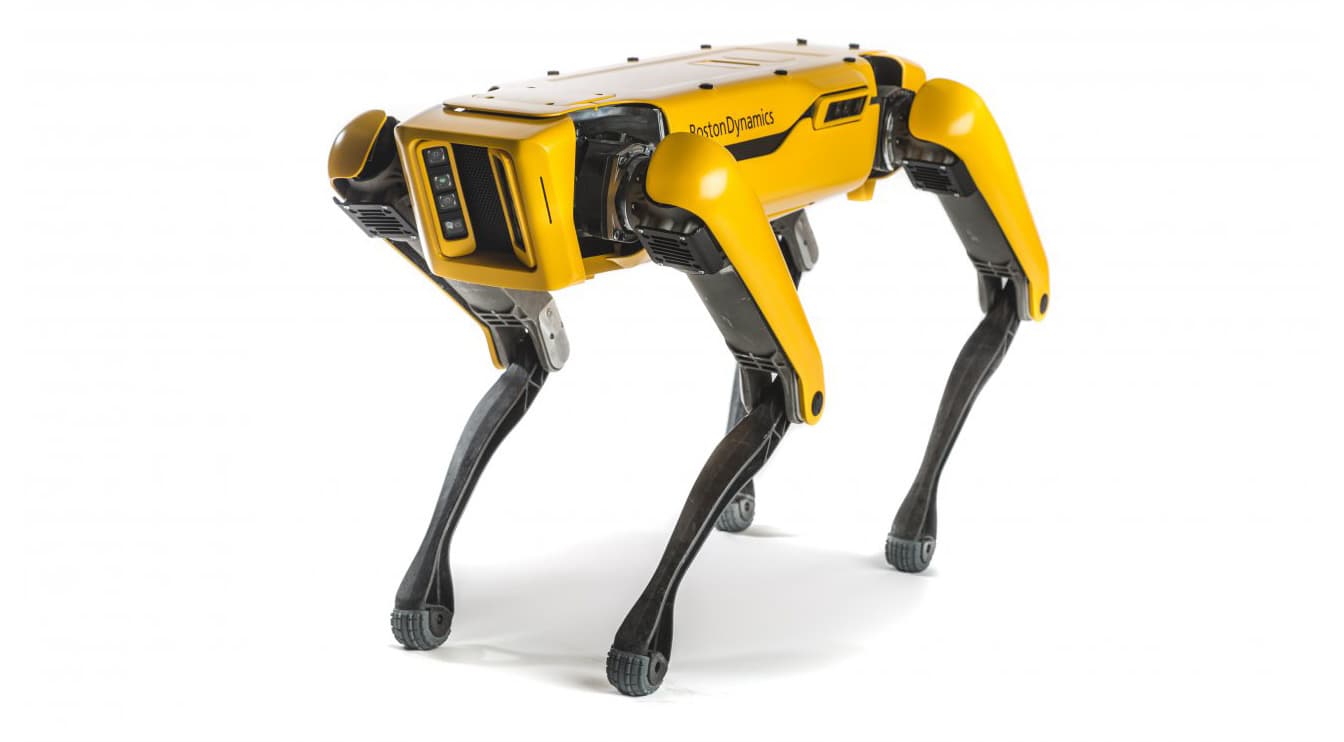
Spot
設備点検・巡回監視向けの四脚ロボット
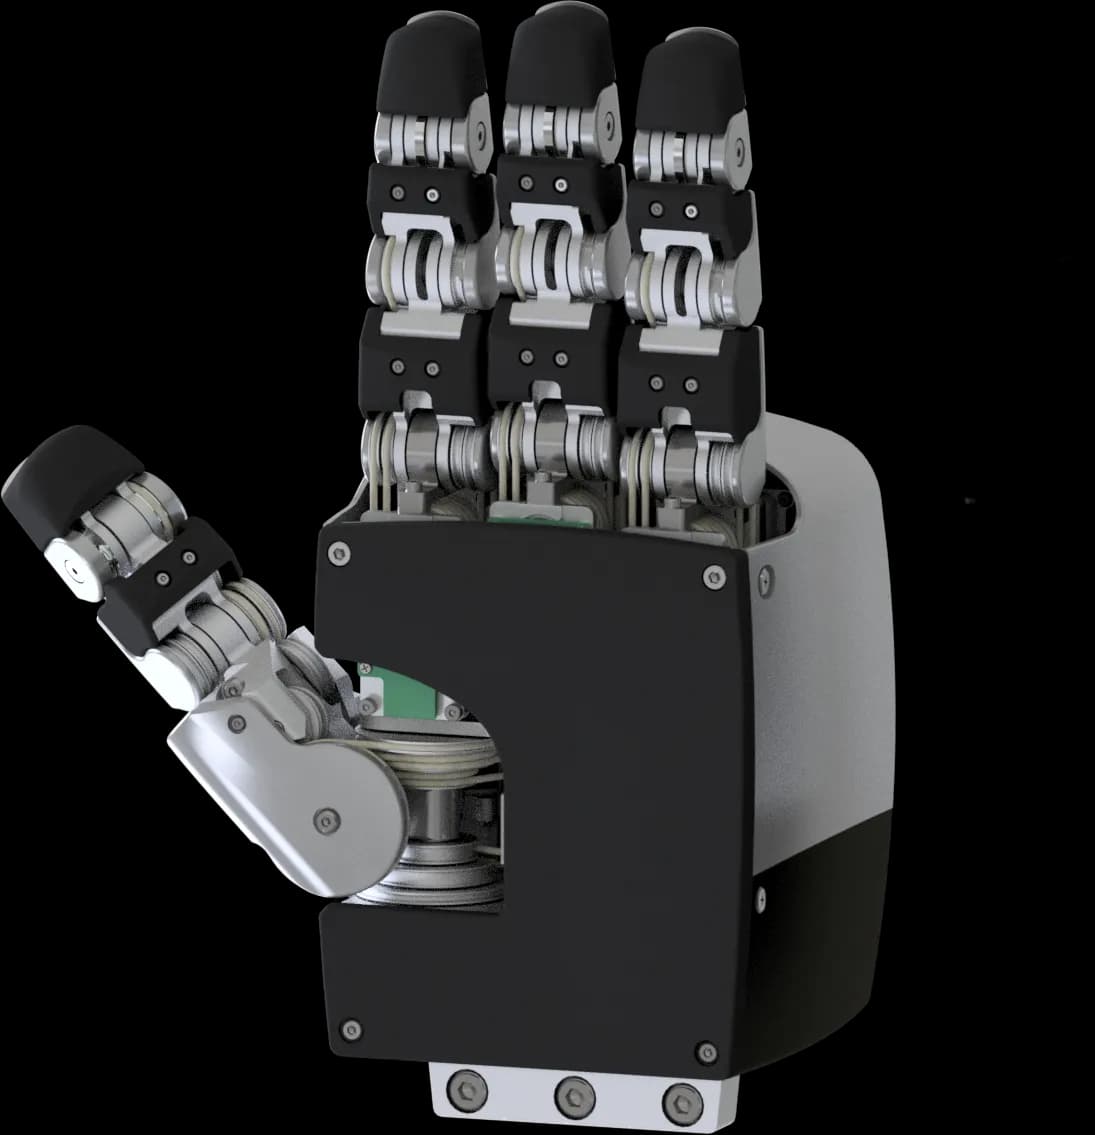
Torobo Hand
人間の手に近いサイズと構成を持つ、力覚・触覚フィードバック搭載の多指ロボットハンド
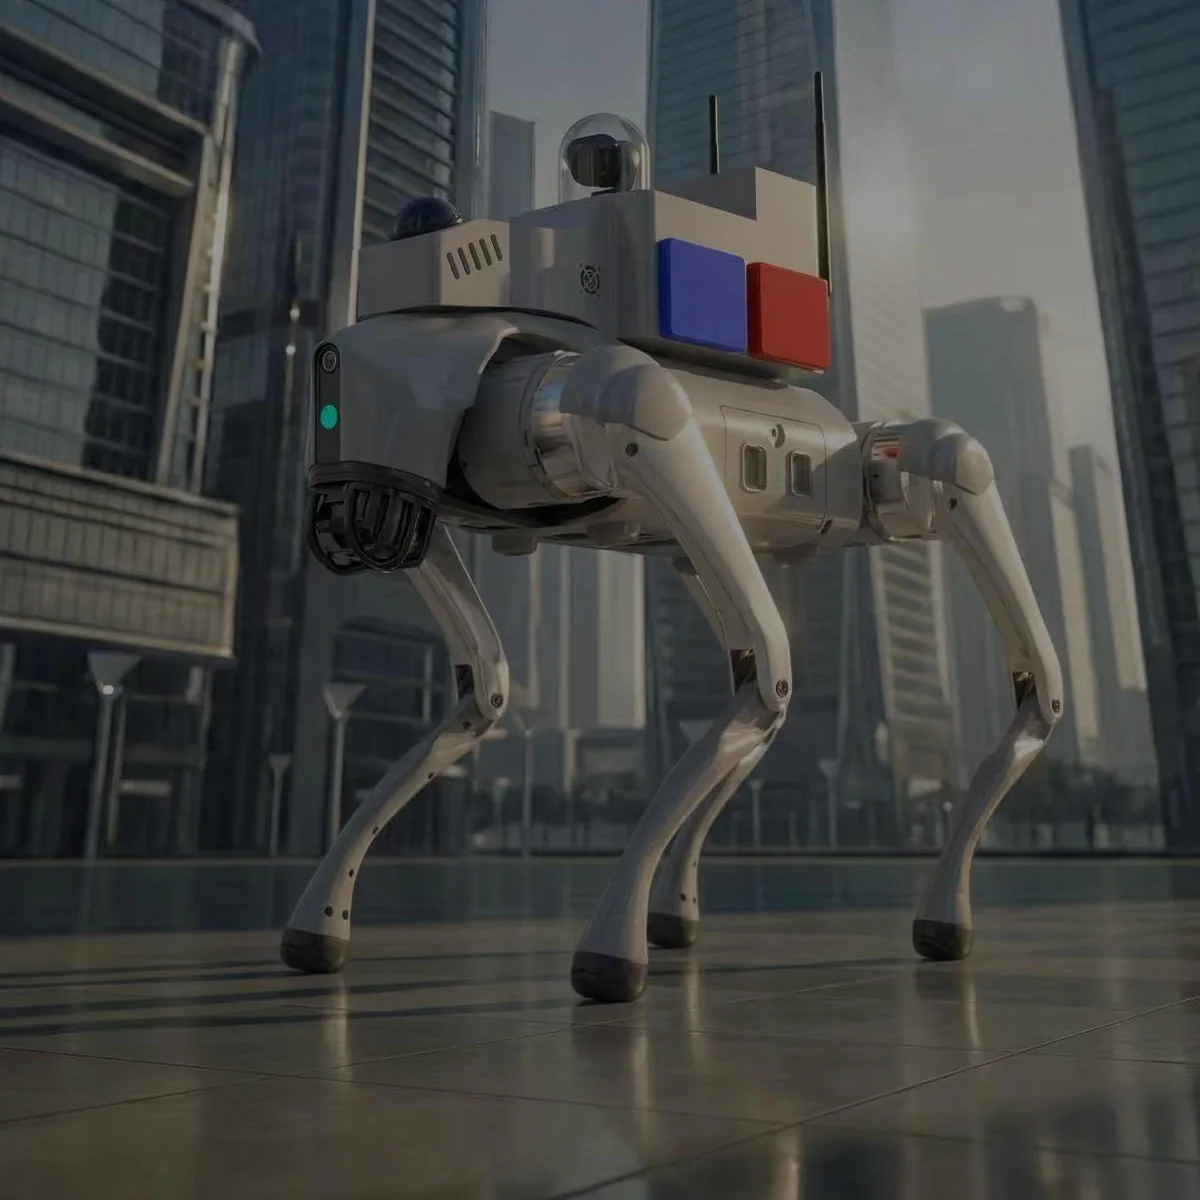
VisionAir D20
自律巡回・AI映像解析・自動充電を統合した無人巡検ロボット犬

Wave
人間スケールの五指器用ハンド、22自由度と高解像度触覚センシングを備えた物理AI研究・ロボット統合向けエンドエフェクタ

Wuji Hand
舞巧于寸,肌稳于毫——20自由度仿人灵巧手,兼具精准、丝滑、疾速与有力
Wuji Hand 2
20自由度・高力矩透明度を備えた仿生灵巧手。触覚センシング対応、1000Hz制御周波数でモジュール式メンテナンスが可能。

Xynova Flex 2
仿生全能 智控稳行 —— 23自由度仿生手,毫秒级动态响应

Xynova Prima 1
直駆・力透明設計の仿生五指ロボットハンド。高精度力制御と視触覚融合センシングを実現。
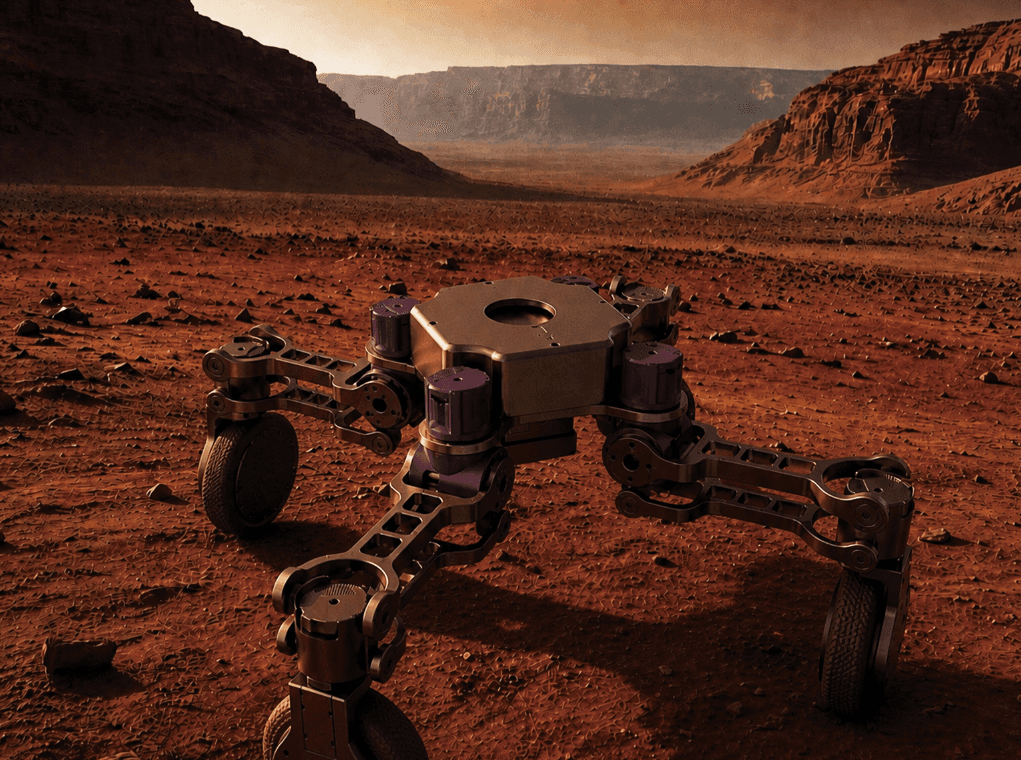
火星車ロボット
全地形移動と拡張性を重視した小型モバイルベース
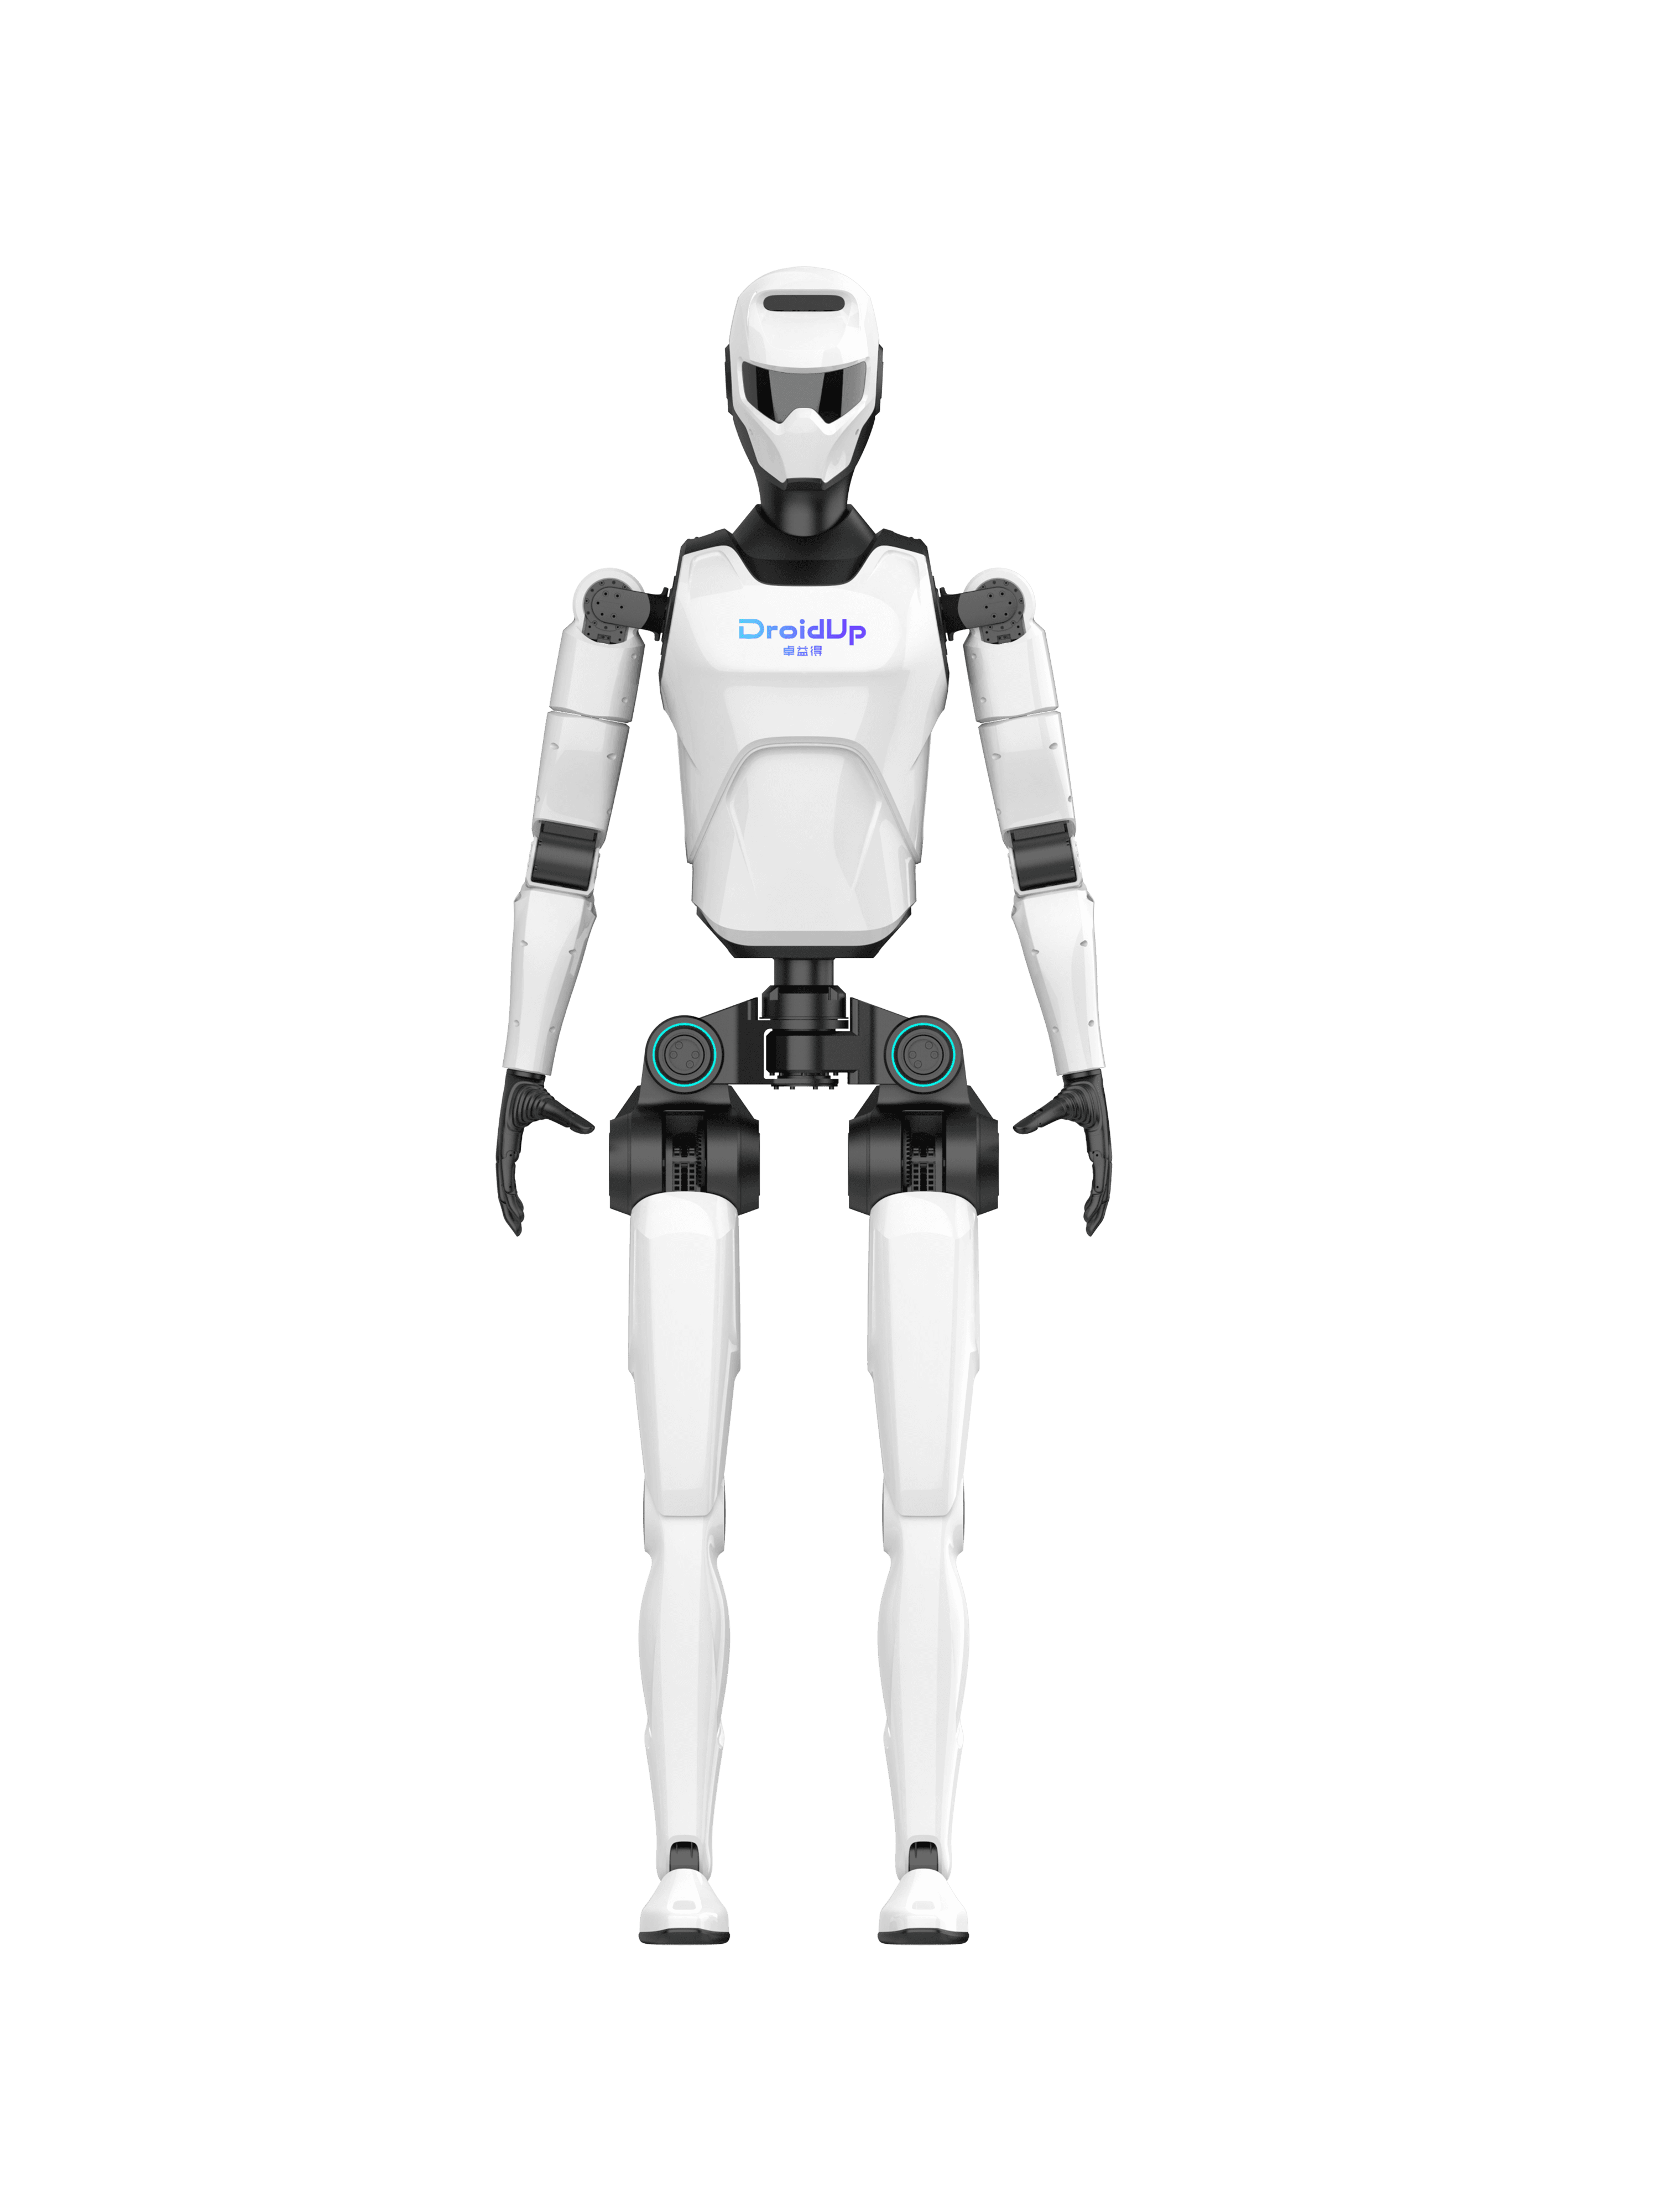
行者二号
グローバル初の仿生腱駆動モジュール型ヒューマノイドロボット。関節剛性可変・多地形適応・省エネ25%・稼働6時間。
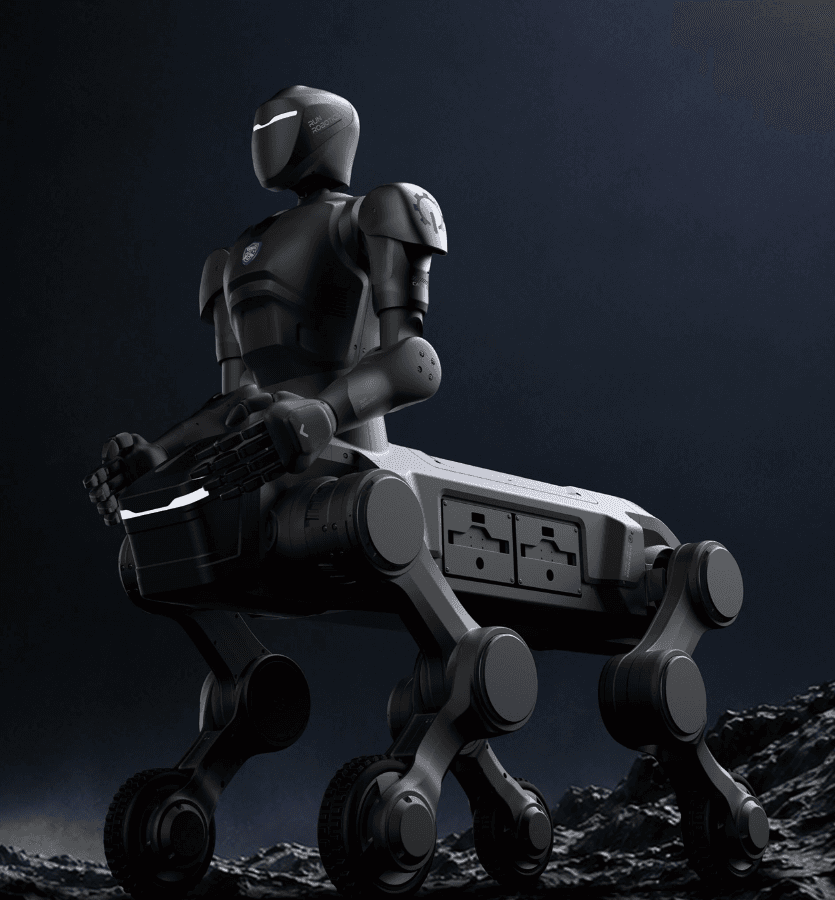
半人馬ロボット
四輪足と双腕を組み合わせた特種作業向け半人馬型ロボット
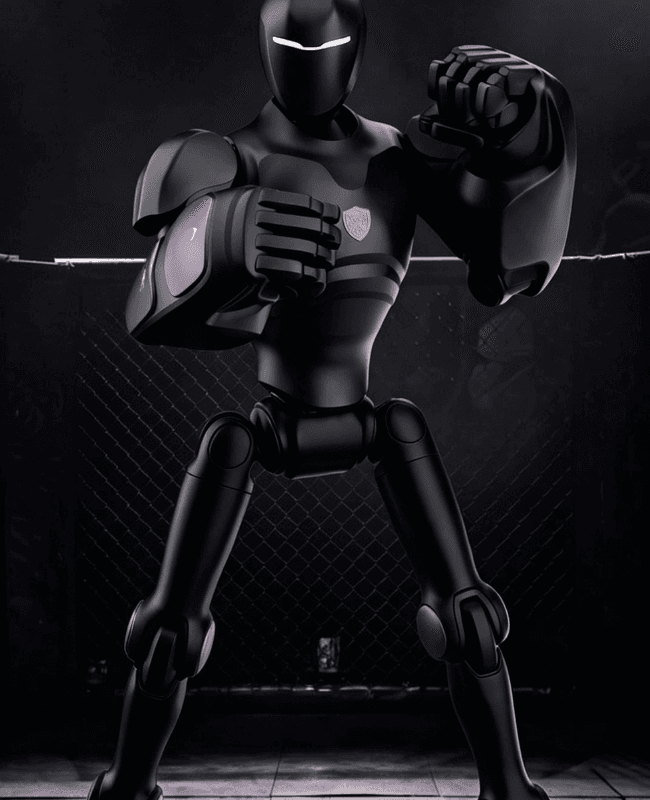
力量型ロボット
高負荷・高リスクな体力作業の代替を狙う双腕ヒューマノイド