こんな現場に
用途タグと連動。実際のタスク像から導入後をイメージできます。
器用把持
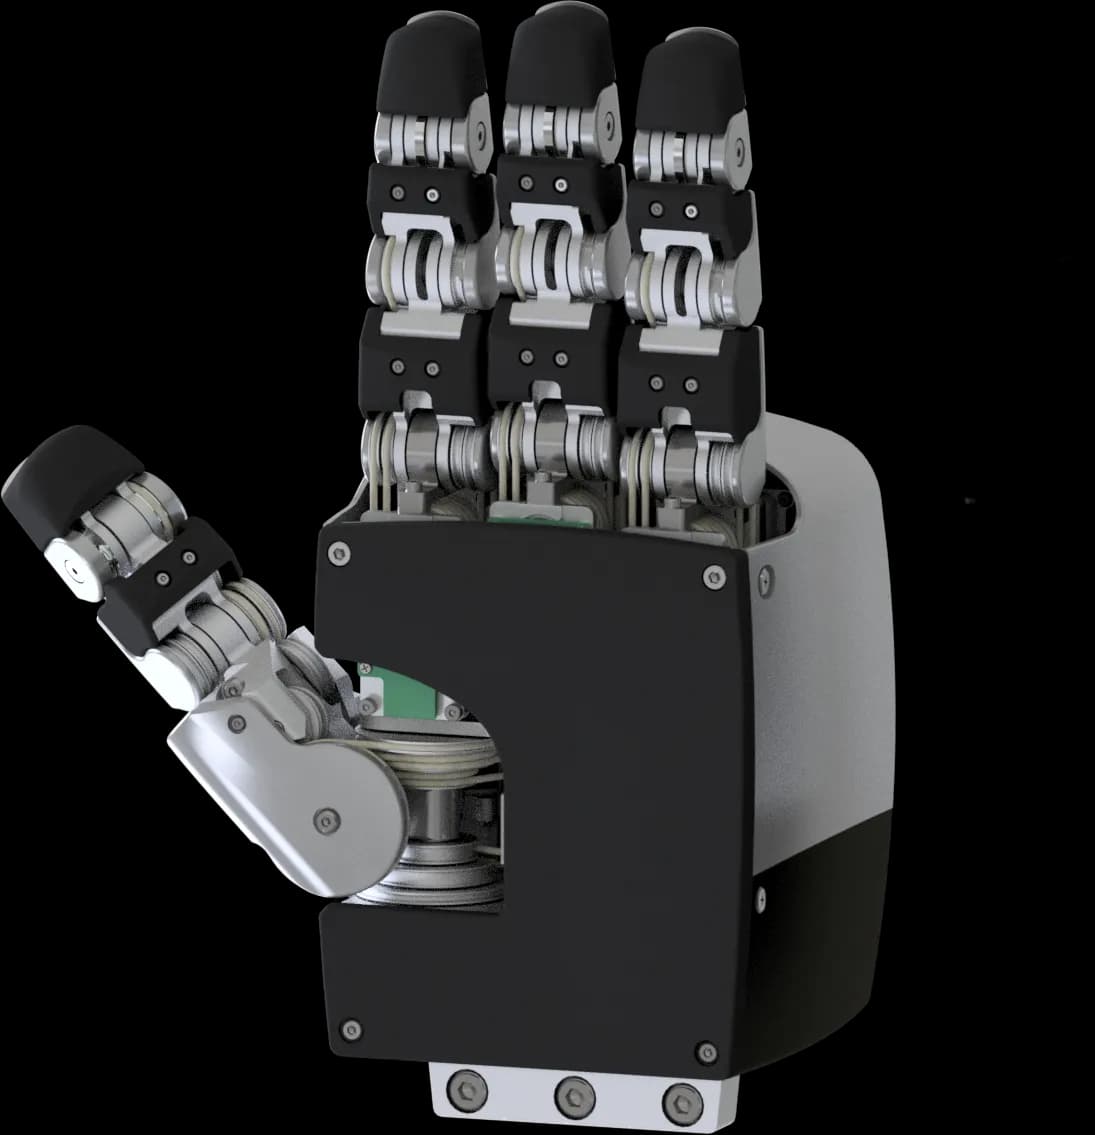
人間の手に近いサイズと構成を持つ、力覚・触覚フィードバック搭載の多指ロボットハンド
遠隔操作
人間の手に近いサイズと構成を持つ、力覚・触覚フィードバック搭載の多指ロボットハンド
研究
人間の手に近いサイズと構成を持つ、力覚・触覚フィードバック搭載の多指ロボットハンド
スペック
共通項目
| メーカー / モデル | Tokyo Robotics Inc. / Torobo Hand |
| カテゴリ | ロボットハンド |
| 質量 | 2 kg |
| 寸法 (L×W×H) | 要確認 |
| 連続稼働時間 | 要確認 |
| 充電時間 | 要確認 |
| 可搬質量 | 要確認 |
| 最高速度 | 要確認 |
| 通信 | R / O / S / / c / o / m / p / a / t / i / b / l / e |
| 防塵防水 | 要確認 |
| 開発者ツール | — |
| 提供形態 | 問い合わせ |
| 参考価格 | 要見積 |
ロボットハンド カテゴリ別項目
| 自由度 | 16 |
| 親指先端力 | 10 N |
| 動作電圧 | 24VDC |
| 備考 | 12x 13-bit absolute encoder for joint position measurement at each actuated joint 197x Pressure Sensor (42 points in each finger, 38 points in the thumb, 33 points in the palm) |
REC ●
About Tokyo Robotics Inc.
会社情報
Tokyo Robotics Inc.の会社情報は一次情報を確認中です。設立年・本社・公式HPを確認後に反映します。
- 本社場所
- 要確認
認証・安全 / 導入条件
国内適合
要確認PSE / 技適(無線モジュール)は導入構成に応じ確認
海外規格
—CE / FCC 等は仕様書で確認
アフターサポート
要確認SLA・定期点検は導入相談で個別設計
国内導入実績
—国内事例は順次拡充
参考価格
要見積要確認
導入リードタイム
要確認建屋レイアウト・運用に応じて個別設計
この構成、御社の現場に合うか相談しませんか。
建屋レイアウト・搬送物・運用時間をもとに、中立の立場で適合性を診断します。