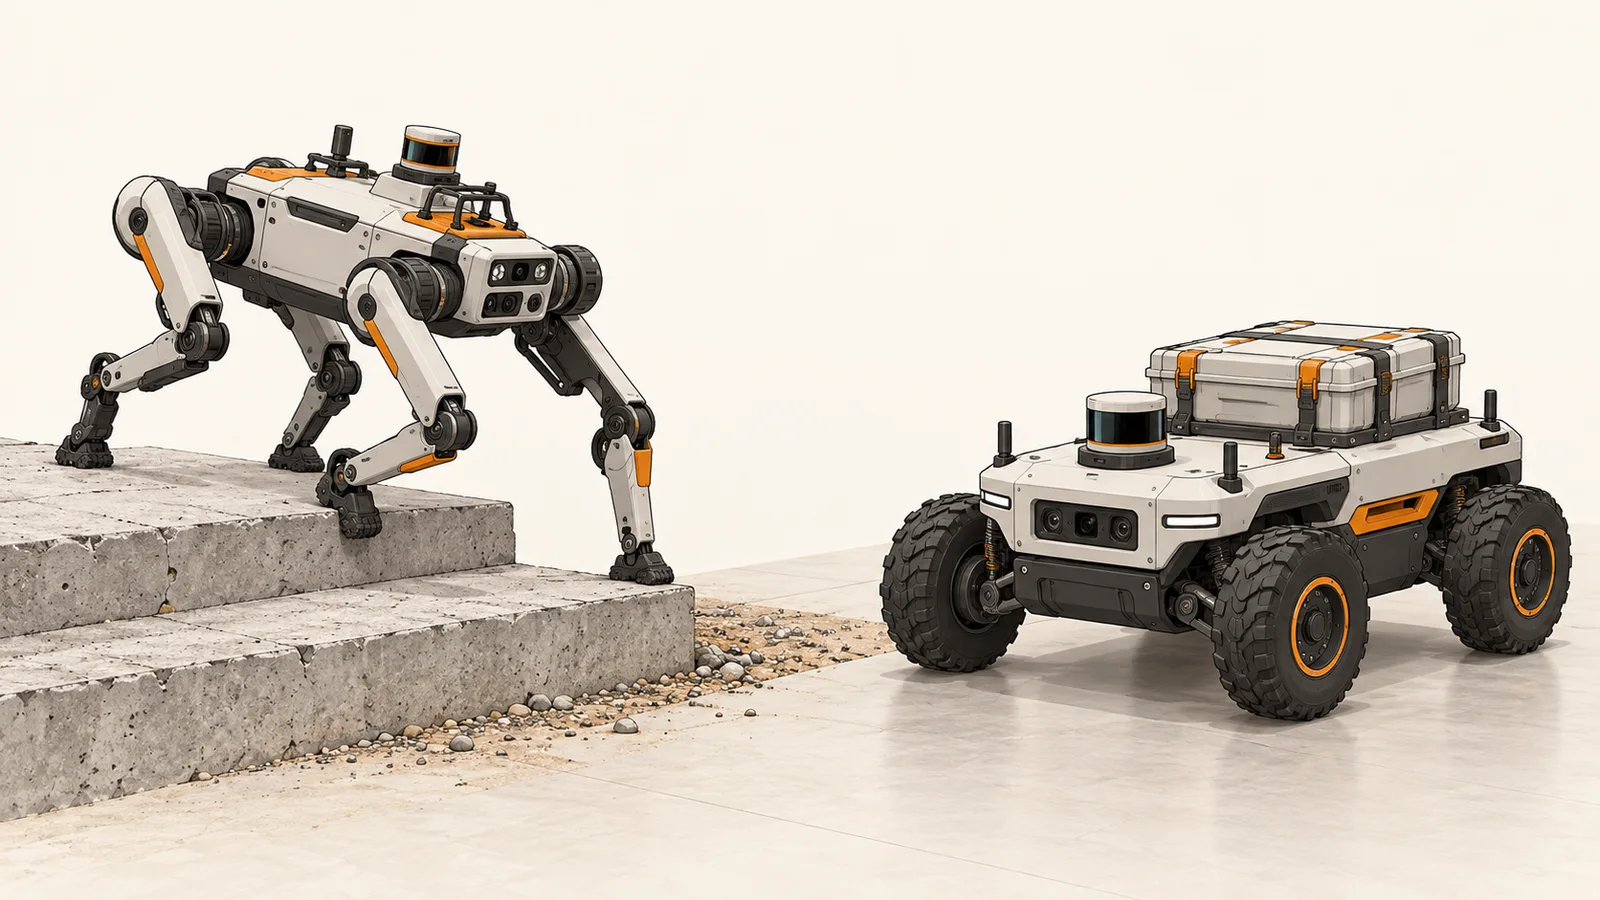
脚式ロボットと車輪式ロボットは、移動する仕組みも、導入後に確認すべき条件も異なります。選定の出発点は、最高速度や見た目の先進性ではなく、「どの経路を、何を載せて、どの頻度で動くか」です。本記事では、四脚ロボットを中心とした脚式と、搬送AMR・屋外UGVなどの車輪式を比較し、性能表の読み方と現場検証のポイントを整理します。
最初に決めたいのは「走行方式」より「仕事の条件」
導入候補を探す前に、経路図へ階段、段差、傾斜、狭い通路、濡れる場所、充電場所を書き込んでみてください。次に、搭載物の重量と寸法、1日に必要な巡回回数や搬送件数、人とすれ違う場所を整理します。階段を通る必要があるのか、エレベーターや迂回路で代替できるのかによっても、候補は変わります。
例えば、階段を含む設備巡回と、整備された床面での反復搬送では、優先すべき評価項目が異なります。前者は経路の通過可否と点検機器の搭載条件、後者は荷物を積んだ状態での処理量と充電を含む運用計画から比較すると、選定を進めやすくなります。
脚式・車輪式・車輪脚式の違い
脚式は、関節を動かして足の接地点を変えながら移動します。四脚と二脚では支持の仕方や用途が異なるため、「脚式」という分類だけで同じ性能を期待しないことが大切です。本記事の機種例は四脚であり、二脚ヒューマノイドの作業能力まで示すものではありません。
車輪式は、車輪を回して移動します。左右の回転差で曲がる方式、操舵輪で曲がる方式、横方向にも動ける方式などがあります。屋内搬送向けの機体と、タイヤ・サスペンションを備えた屋外向けの機体も分けて評価します。AMRという呼称は自律移動の機能を表し、車輪の構造そのものを指すわけではありません。
車輪脚式は、脚と車輪を組み合わせた構成です。走行と歩行をどう使い分けるかに加え、モード切替の条件、必要な操作、搭載物への影響を確認しましょう。脚と車輪を備えていることだけで、両方式の長所をすべて同時に得られるわけではありません。
脚式の利点は、足を置く位置を選べることです。ただし、足場が崩れる場所や滑る場所まで通れるとは限りません。車輪式は、平らな経路では機体を持ち上げる動作を繰り返さずに移動でき、反復搬送の候補として検討しやすい方式です。一方、段差や溝は車輪径・駆動方式・最低地上高などによる制約を受けます。どちらも「不整地対応」「高効率」という表示だけで判断せず、想定経路で確認しましょう。
選定時に比較したい6つの項目
比較項目 | 脚式で確認したいこと | 車輪式で確認したいこと |
|---|---|---|
走行経路 | 足を置ける面積、階段形状、踊り場、脚を振り出す空間 | 床の継ぎ目、溝、段差、タイヤの接地、最低地上高 |
積載 | 歩行中の許容荷重、重心位置、搭載物の揺れ | 積載・牽引・持ち上げの区別、荷物の張り出し、旋回時の安定性 |
稼働時間 | 歩行速度や経路、搭載センサーを含めた消費電力 | 荷重、停止・発進、待機、充電待ちを含む運用時間 |
位置決め | 点検時の姿勢、カメラの向き、撮影位置の再現性 | 停止精度、ドッキング精度、荷物受け渡し位置の再現性 |
異常時の対応 | 転倒・停止時の回収、階段途中の復旧、機器の保護 | スタック・脱輪時の回収、通路閉塞、手動での移動方法 |
保守・運用費 | 関節や脚先の点検、修理窓口、予備部品と代替機 | タイヤや駆動系の点検、床面管理、充電設備と代替運用 |
この表は候補を絞るための確認項目です。方式全体を一律に順位付けするものではありません。同じ方式でも、機種・ソフトウェア・追加機器・現場条件によって結果は変わります。
性能スペックは「数字」と「測定条件」をセットで読む
1. 最大速度と、仕事中の平均速度を分ける
最高速度だけでは、巡回や搬送に必要な時間は決まりません。人とのすれ違い、曲がり角、扉の通過、撮影や荷物の受け渡しで停止する時間も計測します。候補機を比べるときは、同じ経路・荷重・作業内容で1周または1搬送にかかる時間を測りましょう。
2. 積載量は、搭載物一式と重心まで確認する
カメラ本体だけでなく、取付金具、追加PC、通信機器、配線も搭載重量に含めます。「静止時に支えられる荷重」と「移動しながら運べる荷重」、「積載」と「牽引」は別の指標です。荷重の上限以内でも、搭載位置や重心によって許容条件が変わるため、メーカーの搭載要件と照合してください。
3. 段差・階段・登坂角度は別々に確認する
単発の段差を越えられる高さを、連続階段の対応高さとして扱わないようにします。階段では蹴上げ・踏面・幅・踊り場・側面の開放状態、坂道では縦方向と横方向の傾き、路面状態、停止と再発進を確認します。最大値ぎりぎりを通常の運用条件にせず、実際の搭載状態で余裕を確認することが重要です。
Boston Dynamicsの運用環境資料も、傾斜と路面の凹凸など複数の条件が重なると、個々の条件が許容範囲でも性能が変わり得ると説明しています。メーカーの運用環境資料も併せて確認しましょう。
4. 稼働時間は充電・交換・復帰まで含める
「最大稼働時間」「平均稼働時間」「満載時の稼働時間」は測定条件が異なります。実機検証では、走行・作業・待機の内訳と電池残量を記録し、充電または交換から業務へ復帰するまでを含めて、必要な回数をこなせるか評価します。追加センサーの電力も確認対象です。
5. 保護等級と現場への適合性を分ける
本体の防塵・防水等級だけでなく、センサー、コネクター、追加機器も含む納入構成の条件を確認します。雨、洗浄水、結露、塩分、粉じんなど、何にさらされるかを具体的に伝えてください。防爆が必要な場所では、防塵・防水の表示から適合性を判断せず、必要な仕様・認証を別に確認します。
メーカー公表スペックを読む例
以下は2026年10月26日に確認したメーカー公開ページの値です。比較の読み方を示す例であり、同じ条件で測定した性能試験ではありません。仕様や販売構成が変わる可能性があるため、発注時には納入仕様書で再確認してください。
項目 | Spot/四脚 | SCOUT 2.0/車輪 | Go2-W/車輪脚 |
|---|---|---|---|
メーカー | Boston Dynamics | AgileX Robotics | Unitree Robotics |
最高速度 | 1.6 m/s | 1.67 m/s | 0〜2.5 m/s |
搭載荷重の表記 | 最大14 kg | 50 kg | 約8 kg、最大約12 kgの併記 |
稼働時間の表記 | 平均90分。搭載物・環境で変動 | 満載時2.5時間 | 1.5〜3時間 |
登坂の表記 | 最大±30° | 30° | 最大35° |
製品詳細 |
出典:Spot公式仕様、SCOUT 2.0公式仕様、Go2-W公式仕様。
例えば、平均90分と満載時2.5時間を並べても、方式ごとの電力効率の優劣は判断できません。Go2-Wの約8 kgと最大約12 kgも同じ意味の値ではなく、想定荷重での継続走行や坂道の条件は別途確認が必要です。また、SCOUT 2.0は追加機器やソフトウェアを組み合わせる移動プラットフォームであり、本体の走行性能だけで自律点検システムが完成するわけではありません。
モーターのスペックまで確認したい場合
モーターメーカーCubeMarsのモーター選定ガイドは、脚の関節と車輪駆動ではモーターに求める動作が異なる点を理解する参考になります。完成品を導入する際には、その部品性能が機体全体の運用条件にどう結び付くかをメーカーへ確認しましょう。
- 定格・連続値とピーク値:一時的な最大出力だけでなく、継続して使える範囲、継続時間、発熱や温度による制限を確認します。
- 無負荷回転数と負荷時の性能:荷重をかけた動作点と、減速機を含む出力条件を確認します。無負荷回転数を、そのまま実用走行速度と読み替えることはできません。
- 力の指標の区別:関節のトルクはN·m、積載量はkgです。最大関節トルクの数値から、運べる荷物の重量を直接決めることはできません。
モーターや制御基板を変更する開発では、完成品としての性能・保証への影響も確認します。導入担当者は部品単体の最大値をそろえるより、必要な荷重と経路で業務が完了するかを優先して評価してください。
導入前の実機検証で記録したいこと
- 代表経路を再現する:最も走りやすい場所だけでなく、段差、扉、すれ違い、充電場所への復帰まで含めます。
- 実際の搭載物で試す:重量だけでなく取付位置・寸法・電力・振動の影響も確認します。
- 合否基準を先に決める:完了率、所要時間、人の介入回数、点検データの品質、充電込みの運用可能回数を記録します。数値目標は現場の業務要件から設定します。
- 停止後の復旧を確認する:通信断、自己位置の喪失、障害物で停止した際の挙動と、担当者が復帰させる手順をメーカー立会いで確認します。
- 運用費を見積もる:本体以外に、追加機器、ソフトウェア、設備連携、保守、教育、交換電池、復旧作業の費用を含めます。
実証で通れたことと、日常業務として安定運用できることは別の評価です。複数回の走行結果と人の介入を記録し、作業者の動線や現場の変化も含めて、運用へ移す条件を決めましょう。
現場条件をそろえて、候補を比較する
階段を含む巡回であれば、脚式や車輪脚式の通過条件から候補を検討します。整備された経路の反復搬送であれば、車輪式の積載・処理量・設備連携を中心に比較します。どちらも候補になる場合は、経路整備や迂回、機種の組合せも含めて、仕事全体がどう変わるかを評価してください。
Hope-Robot mallでは、製品一覧と比較ページで候補を確認できます。経路の写真や図面、搭載物、必要な運用時間が分かると選定を具体化できます。機種選定や実機検証については、導入相談からお問い合わせください。
参考資料
以下のメーカー資料で仕様と運用上の確認事項を照合しました。確認日:2026年10月26日。